
Industrieroboter werden in großem Umfang für Materialhandhabung, Schweißen, Montage, Schleifen, Lackieren, Palettieren sowie automatisiertes Be- und Entladen eingesetzt. Ihre Bewegungsgenauigkeit und Betriebsstabilität hängen eng mit der Fertigungsqualität der internen Strukturbauteile zusammen. Roboterarme, Gelenkgehäuse, Montagebasen, Anschlusssitze, Flanschplatten, Stützkomponenten und Endeffektor-Montagestrukturen erfordern präzise Abmessungen, ausreichende Festigkeit und einen stabilen Zusammenbau. Die CNC-Präzisionsbearbeitung ermöglicht die Fertigung dieser Bauteile nach technischen Zeichnungen und 3D-Modellen durch Fräsen, Bohren, Gewindeschneiden, Ausdrehen, Anfasen und weitere Bearbeitungsschritte. In Kombination mit geeigneter Materialauswahl, Vorrichtungskonstruktion, Maßprüfung und Oberflächenbehandlung bietet die CNC-Bearbeitung eine zuverlässige Fertigungsgrundlage für Industrieroboterkomponenten, die in anspruchsvollen Betriebsumgebungen eingesetzt werden.
Vorteile der CNC-Bearbeitung für Strukturbauteile von Industrierobotern
Die Strukturbauteile von Industrierobotern weisen häufig komplexe Profile, dichte Befestigungslöcher, variable Wandstärken und strenge Positionierungsanforderungen auf. Konventionelle Bearbeitungsverfahren erschweren es, Maßgenauigkeit und komplexe Strukturvorgaben in Einklang zu bringen. CNC-Bearbeitungsmaschinen können programmierte Werkzeugwege abfahren, um komplexe Profile zu bearbeiten und dabei gleichbleibende Lochpositionen, Montageflächen und Positionierungsstrukturen zu gewährleisten. Verschiedene Materialien, darunter Aluminiumlegierungen, Stahl und Edelstahl, lassen sich mit geeigneten Schneidwerkzeugen und Bearbeitungsparametern bearbeiten, um ein optimales Verhältnis zwischen Gewicht, Festigkeit, Effizienz und Lebensdauer zu erzielen.
Hochpräzisionsbearbeitung verbessert die Stabilität der Montage
Roboterarme und Gelenkstrukturen erfordern präzise mechanische Verbindungen. Zu große Maßabweichungen bei Befestigungslöchern, Lagersitzen, Positionierbohrungen oder Verbindungsflächen können die nachfolgende Montage beeinträchtigen. Die CNC-Bearbeitung ermöglicht die Verwendung konsistenter Koordinatenreferenzen zur Bearbeitung mehrerer kritischer Merkmale und reduziert Positionierabweichungen durch wiederholtes Spannen.
Bei Robotergelenkgehäusen, Flanschverbindungen und Armverbindungsstrukturen ermöglichen Präzisionsfräsen, -bohren und -ausdrehen die Kontrolle von Lochdurchmesser, Lochabstand, Ebenheit und Positioniergenauigkeit. Nach der Bearbeitung können Koordinatenmessgeräte, Bildverarbeitungssysteme, Mikrometer und andere Messgeräte zur Überprüfung kritischer Maße eingesetzt werden, um die Kompatibilität verschiedener Produktionschargen zu gewährleisten.
Leichte Materialien verbessern die Bewegungseffizienz von Robotern
Industrieroboter ändern während des Hochgeschwindigkeitsbetriebs häufig ihre Armposition und Bewegungsrichtung. Das Gewicht der Strukturbauteile beeinflusst direkt die Belastung des Antriebssystems. Aluminiumlegierungen werden aufgrund ihres geringen Gewichts, ihrer guten Bearbeitbarkeit und ihrer günstigen Wärmeleitfähigkeit häufig für Roboterstrukturbauteile eingesetzt. Sie eignen sich für Roboterarmgehäuse, Gelenkabdeckungen, Montageplatten, Auflageflächen und andere Komponenten.
Für Bauteile, die höheren Belastungen ausgesetzt sind oder eine verbesserte Verschleißfestigkeit erfordern, können Edelstahl und legierter Stahl gewählt werden. Die CNC-Bearbeitungsparameter, einschließlich Werkzeugwahl, Spindeldrehzahl, Vorschubgeschwindigkeit und Schnitttiefe, lassen sich an die Materialhärte anpassen, wodurch eine gleichbleibende Maßgenauigkeit und Oberflächenqualität gewährleistet werden.
Komplexe Strukturbearbeitung erfüllt Roboterkonstruktionsanforderungen
Industrieroboter nutzen häufig Hohlstrukturen, dünne Wände, Verstärkungsrippen und gekrümmte Oberflächen, um einen größeren Bewegungsspielraum zu erzielen. Die CNC-Bearbeitung kann Mehrachsenbearbeitung, Präzisionsfräsen und gestaffelte Bearbeitung einsetzen, um komplexe Profile herzustellen und dabei tiefe Hohlräume, schmale Nuten, geneigte Flächen und unregelmäßige Montagebereiche zu bearbeiten.
Bei dünnwandigen Bauteilen müssen Spannkraft und Schnittlast sorgfältig kontrolliert werden, um Verformungen zu minimieren. Eine sinnvolle Abfolge von Schruppen, Vorschlichten und Schlichten trägt ebenfalls dazu bei, innere Spannungen schrittweise abzubauen und die Maßhaltigkeit zu verbessern.
CNC-Bearbeitungsverfahren und Anwendungen für Industrieroboterkomponenten
Die Bearbeitung von Roboterstrukturbauteilen ist mehr als nur das Abtragen von Material nach einer Zeichnung. Der Fertigungsprozess muss die Bauteilgeometrie, die Materialeigenschaften, die Montagebeziehungen und die tatsächliche Betriebsumgebung berücksichtigen. Unterschiedliche Komponenten wie Roboterarme, Gelenkgehäuse, Basen und Endeffektor-Montageteile erfordern unter Umständen spezifische Positionierreferenzen und Bearbeitungssequenzen. Die digitale CNC-Programmierung in Kombination mit präziser Qualitätskontrolle trägt dazu bei, die Prozesskontrolle von der Rohmaterialaufbereitung bis zur Fertigung des fertigen Bauteils sicherzustellen.

CNC-Bearbeitungsprozess für Strukturbauteile von Industrierobotern
Ein stabiler Bearbeitungsprozess kann Maßabweichungen bei der Serienfertigung reduzieren und die Fertigungseffizienz komplexer Bauteile verbessern. Ein typischer CNC-Fertigungsablauf umfasst die folgenden Schritte:
- Zeichnungs- und 3D-Modellbestätigung: Bauteilabmessungen, Toleranzen, Materialspezifikationen, Lochpositionen, Gewinde, Oberflächenrauheit und Montageanforderungen überprüfen.
- Prozessplanung: Geeignete Bearbeitungsreferenzen und Spannmethoden auswählen und eine geeignete Reihenfolge für Schruppen, Vorschlichten und Schlichten festlegen.
- Rohmaterialprüfung: Vor der Bearbeitung sind die Spezifikationen, Abmessungen und der Oberflächenzustand von Aluminiumlegierungen, Stahl, Edelstahl oder anderen Rohlingen zu prüfen.
- CNC-Programmierung: Werkzeugwege auf Basis der Bauteilstruktur entwickeln und Spindeldrehzahl, Vorschubgeschwindigkeit, Schnitttiefe und Kühlmittelparameter festlegen.
- Bearbeitung kritischer Merkmale: Bearbeitung von Montageflächen, Positionierlöchern, Lagerbohrungen, Anschlusslöchern, Gewindelöchern und komplexen Profilen mit kontrollierter Genauigkeit.
- Erstmusterprüfung: Prüfen Sie die wichtigsten Abmessungen und Montagemerkmale des ersten fertigen Bauteils und optimieren Sie gegebenenfalls das Programm oder die Bearbeitungsparameter.
- Chargenfertigung und Prozessüberwachung: Überwachung des Werkzeugverschleißes, des Maschinenzustands und der Dimensionsstabilität, um die Konsistenz zwischen den Produktionschargen zu gewährleisten.
- Oberflächenbehandlung und Endkontrolle: Anodisieren, Strahlen, Passivieren, Beschichten oder andere Behandlungen je nach Anwendungsanforderungen, gefolgt von einer abschließenden Maß- und Sichtprüfung.
Ein standardisierter Arbeitsablauf ermöglicht eine umfassendere Produktionsdokumentation, die Konstruktionsdaten, Materialien, CNC-Programme, Bearbeitungsvorgänge und Prüfergebnisse abdeckt. Dies eignet sich für Roboterhersteller, die Prototypen, Kleinserien und eine langfristige Komponentenversorgung benötigen.
Anwendungen in Roboterarmen, Gelenkgehäusen und Montagebasen
Der Roboterarm ist eine wichtige Strukturkomponente, die für die räumliche Bewegung verantwortlich ist. Sein Innenaufbau kann Getriebe, Motoren, Lager und Antriebskomponenten enthalten, daher muss das Armgehäuse ein ausgewogenes Verhältnis zwischen Gewicht, Steifigkeit und Montagegenauigkeit aufweisen. Mittels CNC-Bearbeitung lassen sich gekrümmte Profile, Verbindungslöcher, Hohlräume und Verstärkungsstrukturen entsprechend der Roboterkonstruktion herstellen.
Bei Gelenkgehäusen ist besonderes Augenmerk auf Lagerbohrungen, Getriebeaufnahmen und Motorbefestigungslöcher zu legen. Die Roboterbasis trägt den gesamten Roboterkörper und muss über ausreichende Festigkeit und Formstabilität verfügen. Präzisionsfräsen und -bohren ermöglichen exakte Montageflächen und Verbindungen für eine stabile Montage des Roboters auf seiner Basis.
Anwendungen in Endeffektoren und automatisierten Produktionslinienstrukturen
Industrieroboter können Endeffektoren wie Greifer, Saugnäpfe, Schweißpistolen, Schleifwerkzeuge oder andere Spezialmechanismen umfassen. Montageplatten, Anschlussflansche, Werkzeughalter und Positioniervorrichtungen der Endeffektoren erfordern präzise Lochübereinstimmungen, um zuverlässige Verbindungen zwischen Roboter und Werkzeugen zu gewährleisten.
Automatisierte Produktionslinien verwenden zahlreiche Stützvorrichtungen, Positionierblöcke, Verbindungsplatten, Führungsschienenhalterungen und Werkzeugstrukturen. Obwohl diese Komponenten in der Regel kleiner als die Hauptroboterstruktur sind, erfordern sie dennoch eine präzise Positionierung der Bohrungen und exakte Montageabmessungen. Die CNC-Bearbeitung ermöglicht die schnelle Anpassung von Bearbeitungsprogrammen an unterschiedliche Automatisierungsanlagen und eignet sich daher für kundenspezifische Bauteile sowie die Fertigung kleiner Stückzahlen mit hoher Variantenvielfalt.
| Strukturkomponente des Roboters | Gemeinsame Materialien | Hauptbearbeitungsprozesse | Wichtige Leistungsanforderungen |
| Gehäuse für Roboterarm | Aluminiumlegierung, legierter Stahl | CNC-Fräsen, Bohren, Gewindeschneiden | Leichtbauweise, Steifigkeit, Formstabilität |
| Gemeinsame Unterbringung | Aluminiumlegierung, Edelstahl | Präzisionsfräsen, -bohren, -bohren | Bohrungsgenauigkeit, Rundlaufgenauigkeit, Montagegenauigkeit |
| Roboterbasis | Aluminiumlegierung, Stahl | Fräsen, Bohren, Gewindeschneiden | Belastbarkeit, Ebenheit, Verbindungsstabilität |
| Endeffektor-Montageplatte | Aluminiumlegierung, Edelstahl | Fräsen, Bohren, Anfasen | Lochpositionierung, Positioniergenauigkeit |
| Reduzierstück-Anschlusssitz | Aluminiumlegierung, legierter Stahl | Fräsen, Bohren, Gewindeschneiden | Konzentrizität, strukturelle Festigkeit |
| Roboterstützkomponente | Aluminiumlegierung, Stahl | Fräsen, Bohren | Steifigkeit, Langlebigkeit, Montagegenauigkeit |
| Automatisierte Werkzeugbasis | Aluminiumlegierung, Edelstahl | Fräsen, Bohren, Gewindeschneiden | Positioniergenauigkeit, wiederholbare Montagestabilität |
Funktionale und leistungsbezogene Kontrolle von Strukturbauteilen industrieller Roboter
Strukturbauteile von Robotern erfüllen mehr als nur mechanische Verbindungen. Sie tragen Lasten, positionieren Baugruppen, verbinden Getriebekomponenten, reduzieren strukturelle Bewegungen und bieten Montageflächen für Motoren und andere Mechanismen. Bei der CNC-Bearbeitung müssen kritische Abmessungen entsprechend der vorgesehenen Funktion jedes Bauteils kontrolliert werden, wobei Oberflächenqualität, Materialeigenschaften und strukturelle Steifigkeit ebenfalls berücksichtigt werden müssen. Bei Hochgeschwindigkeitsrobotern können Änderungen des Bauteilgewichts die Bewegungsträgheit und das Systemverhalten beeinflussen. Daher ist es wichtig, ein Gleichgewicht zwischen Leichtbauweise und ausreichender mechanischer Festigkeit zu finden.
Funktionen zur Unterstützung, Positionierung und Montage von Übertragungskomponenten
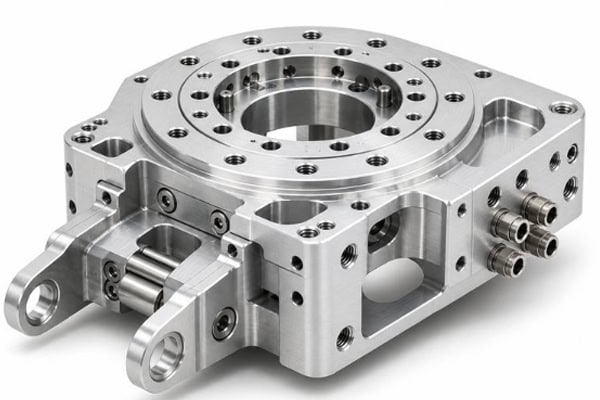
Strukturelle Roboterbauteile bieten zuverlässige Montageplätze für Motoren, Getriebe, Lager, Encoder und Endeffektoren. Mittels CNC-Bearbeitung lassen sich Lagersitze, Positionierungsstufen, Befestigungslöcher, Verstärkungsrippen und Gewindeschnittstellen innerhalb oder an der Oberfläche von Robotergehäusen herstellen.
Präzise Positionierungsstrukturen tragen dazu bei, Montageabweichungen zu minimieren und die korrekte Positionierung der Getriebekomponenten sicherzustellen. Bei Robotermodulen, die häufig montiert und demontiert werden müssen, ist zudem eine hohe Wiederholgenauigkeit der Anschluss- und Positionierungsbohrungen erforderlich. Durch geeignetes Anfasen und Entgraten lassen sich Kollisionen während der Montage reduzieren und die Montageeffizienz steigern.
Kontrolle von Festigkeit, Steifigkeit, Oberflächenqualität und Langzeitleistung
Die Strukturbauteile von Robotern sind im Langzeitbetrieb wiederholten Bewegungen, mechanischen Belastungen und Vibrationen ausgesetzt. Eine stabile Struktur ist daher unerlässlich. Bei Roboterarmen und Gelenkgehäusen müssen Wandstärke und Verstärkungsrippen so ausgelegt sein, dass die erforderliche Steifigkeit ohne unnötiges Gewicht gewährleistet ist. Bei tragenden Bauteilen und Sockeln sind Materialfestigkeit, Verbindungsbereiche und Ebenheit nach der Bearbeitung von besonderer Bedeutung.
Die Oberflächenqualität beeinflusst auch die Montageleistung. Präzisionsbearbeitung kann die Rauheit von Montage- und Passflächen verbessern, während Entgraten Montagebehinderungen reduziert. Je nach Material und Einsatzumgebung können Anodisieren, Passivieren oder andere Oberflächenbehandlungen die Korrosionsbeständigkeit und Oberflächenbeständigkeit verbessern.
Bei der Serienfertigung müssen Werkzeugverschleiß und Maschinenzustand kontinuierlich überwacht werden. Kritische Maße wie Bohrungsdurchmesser, Ebenheit, Rundlauf und Positioniergenauigkeit lassen sich durch spezielle Prüfprotokolle kontrollieren. Validierte CNC-Programme können zudem für zukünftige Aufträge wiederverwendet werden und unterstützen Roboterhersteller beim Aufbau eines stabilen und reproduzierbaren Komponentenversorgungssystems.
Die CNC-Bearbeitung von Strukturbauteilen für Industrieroboter eignet sich für Roboterarme, Gelenkgehäuse, Basen, Getriebeverbindungen, Endeffektor-Montageteile und automatisierte Werkzeugstrukturen. Durch die Auswahl geeigneter Werkstoffe wie Aluminiumlegierungen, Stahl und Edelstahl sowie die Kombination von Präzisionsfräsen, Bohren, Ausdrehen, Gewindeschneiden und Oberflächenbehandlung können Hersteller die Anforderungen an Festigkeit, Leichtbauweise, Montagegenauigkeit und Langzeitstabilität erfüllen. Die CNC-Präzisionsbearbeitung bietet flexible Fertigungsmöglichkeiten für Roboterprototypen, Kleinserienentwicklung, kundenspezifische Bauteile und Großserienfertigung.
















