
Wanneer een robot in werking is, strekt, roteert en voert de arm constant taken uit zoals materiaalbehandeling, lassen en assemblage. Hoewel de basis eruitziet als een eenvoudig ondersteunend onderdeel, draagt deze continu het gewicht van de machine, de werkbelasting en de krachten die tijdens de beweging worden gegenereerd. Als de basis onvoldoende stijf is of de montagegaten onnauwkeurig zijn geplaatst, kan de robot trillingen of positioneringsfouten ondervinden. Dit is met name belangrijk voor grote industriële robots. Hun bases moeten voldoende draagvermogen bieden en tegelijkertijd nauwkeurige verbindingen met de vloer, geleiderails en de robotbehuizing garanderen. Met een goed gepland CNC-bewerkingsproces kunnen fabrikanten een betere maatnauwkeurigheid, structurele kwaliteit en oppervlakteafwerking bereiken, waardoor installatieaanpassingen en nabewerking worden verminderd.
Wat zijn de belangrijkste technische vereisten voor robotgestuurde CNC-bewerking?
Een robotbasis is meer dan een gewone metalen beugel. Hij moet bestand zijn tegen continue belastingen en tegelijkertijd een stabiele montagebasis voor de robot bieden. Verschillende machines hebben verschillende basisconstructies. Sommige moeten zware robotarmen ondersteunen, terwijl bij andere de voorkeur uitgaat naar een lichtgewicht constructie en compacte installatieruimte. Tijdens de fabricage verdienen kritische verbindingspunten bijzondere aandacht. Het is niet voldoende om alleen aan de buitenmaten op een tekening te voldoen.
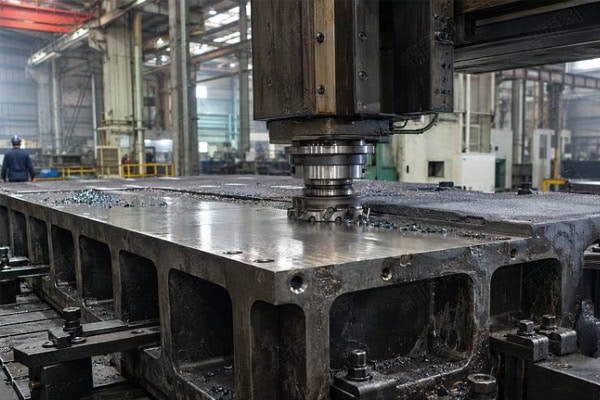
Nauwkeurige positionering van de montagegaten
Robotbases bevatten doorgaans meerdere groepen boutgaten, positioneringsgaten en verbindingsgaten. Deze kenmerken bepalen of de robotbehuizing stevig kan worden gemonteerd. Zelfs een kleine afwijking in de gatenafstand kan de montage ter plaatse bemoeilijken en de positioneringsnauwkeurigheid beïnvloeden. Bij onderdelen met veel gaten kan het gebruik van een consistent bewerkingsreferentiepunt en een zorgvuldige planning van de boor-, vergrotings- en afwerkingsvolgorde fouten tussen bewerkingsstappen verminderen.
Vlakheid van het onderste steunvlak
Het oppervlak dat de basis met de vloer of het platform verbindt, moet vlak blijven. Als het contactoppervlak oneffen is, kunnen sommige delen niet goed tegen het platform aansluiten, wat resulteert in een ongelijkmatige belasting. Trillingen tijdens gebruik kunnen de stabiliteit van de verbinding verder beïnvloeden. Een nabewerking door middel van frezen kan worden uitgevoerd op het ondersteunende oppervlak, gevolgd door een vlakheidscontrole om te bevestigen dat de kritische contactvlakken voldoen aan de montage-eisen.
Voldoende structurele stijfheid
Robots genereren dynamische belastingen tijdens hun werking. Als de basis te dun is of onvoldoende versteviging heeft, kan vervorming optreden. Zowel het gewicht als het draagvermogen moeten in overweging worden genomen tijdens het ontwerp en de bewerking. Te veel materiaal verwijderen om gewicht te besparen kan de structurele sterkte in gevaar brengen.
| Structureel kenmerk | Belangrijkste functie | Overwegingen bij bewerkingen |
| Onderste steunvlak | Draagt het totale gewicht van de robot. | Vlakheid en oppervlaktekwaliteit |
| Montagegatengroepen | Bevestig het robotlichaam | Gatenafstand, diameter en positioneringsnauwkeurigheid |
| Interne verstevigingsribben | Verbeter de structurele stijfheid | Afmetingen van de ribben en structurele integriteit |
| Schouder lokaliseren | Helpt bij het positioneren van de robot tijdens de installatie. | Passende afmetingen en concentriciteit |
| Aansluitgaten aan de zijkant | Verbind andere mechanische structuren | Gatposities en schroefdraadkwaliteit |
Welke problemen kunnen zich voordoen tijdens CNC-bewerking met een robot?
Robotbases hebben vaak diepe groeven, ongelijke wanddiktes en meerdere aansluitgaten. Sommige componenten hebben bovendien relatief grote afmetingen. De uitdagingen bij de bewerking gaan verder dan alleen de snijtijd. Interne spanningsvermindering, de stabiliteit van de werkstukklemming en de toegankelijkheid van het gereedschap kunnen allemaal van invloed zijn op het eindresultaat. Een slechte procesplanning kan leiden tot dimensionale afwijkingen of montageproblemen.
Vervorming tijdens het bewerken van grote basisstukken
Bij het bewerken van aluminiumlegeringen kan er aanzienlijk materiaal worden verwijderd. Naarmate de bewerking vordert, kan de resterende spanning in het basismateriaal geleidelijk vrijkomen, wat kan leiden tot kromtrekken of plaatselijke maatafwijkingen. Verschillende procesaanpassingen kunnen dit risico helpen verminderen:
- Houd tijdens het voorbewerken voldoende nabewerkingsmarge aan in plaats van in één keer te veel materiaal te verwijderen.
- Beheers de snijkrachten in dunwandige gebieden om plaatselijke spanning te verminderen.
- Voer indien nodig spanningsverlagende of verouderingsbehandelingen uit om de materiaalstabiliteit te verbeteren.
- Controleer de staat van het werkstuk opnieuw voordat u het afwerkt en pas de resterende bewerkingsmarge indien nodig aan.
Het is over het algemeen gemakkelijker en goedkoper om na de voorbewerking tijd in te plannen voor een tussenbehandeling, dan om vervormingen te corrigeren nadat het onderdeel is voltooid.
Diepe holtes en complexe groeven kunnen de bewerkingskwaliteit beïnvloeden.
Sommige robotbases bevatten diepe uitsparingen, montagestappen en verstevigingsribben. Wanneer een snijgereedschap te ver uitsteekt, kan er trilling optreden. Slechte spaanafvoer kan ook de oppervlaktekwaliteit van groefbodems en zijwanden beïnvloeden. De snijparameters moeten worden gekozen op basis van de groefdiepte, de gereedschapsdiameter en de materiaaleigenschappen. Diepe vormen kunnen in meerdere lagen worden gefreesd, met voldoende ruimte voor spaanafvoer om overmatige gereedschapsbelasting te voorkomen.
Meerdere instellingen kunnen positioneringsfouten veroorzaken.
Wanneer een basisstuk vanuit meerdere richtingen bewerkt moet worden, kan herhaaldelijk verwijderen en herpositioneren leiden tot afwijkingen in de referentiepunten. Dit is met name problematisch wanneer montagegaten een nauwkeurige positionering ten opzichte van de positioneringsschouders moeten behouden. Opeenvolgende fouten kunnen de uiteindelijke assemblage beïnvloeden. Voor complexe componenten kunnen speciale opspaninrichtingen of meerassige CNC-bewerking het aantal herhaalde instellingen verminderen en de positionele consistentie tussen verschillende bewerkte oppervlakken helpen behouden.
Hoe moeten materialen en processen worden geselecteerd voor robotgestuurde CNC-bewerking?
De juiste materiaalkeuze helpt om aan de draagkrachtvereisten te voldoen zonder het onderdeel onnodig zwaar of duur te maken. Veelgebruikte opties zijn aluminiumlegeringen, koolstofstaal en roestvrij staal. Deze materialen verschillen in sterkte, gewicht, corrosiebestendigheid en bewerkbaarheid. Bij de uiteindelijke keuze moet rekening worden gehouden met het laadvermogen van de robot, de werkomgeving en de basisstructuur.
Welke materialen worden doorgaans gebruikt voor robotbases?
Aluminiumlegeringen worden vaak gebruikt voor kleine en middelgrote robotbases, terwijl staal de voorkeur kan genieten voor zware apparatuur. De materiaalkeuze mag niet alleen afhangen van sterktegegevens. Ook de bewerkbaarheid en de daaropvolgende oppervlaktebehandeling moeten in overweging worden genomen.
| Materiaal | Belangrijkste eigenschappen | Typische toepassingen |
| 6061 aluminiumlegering | Lichtgewicht met goede bewerkbaarheid. | Kleine en middelgrote robotbases |
| 7075 aluminiumlegering | Hoge sterkte en geschikt voor lichtgewicht ontwerpen. | Lichtgewicht constructies met hoge belastbaarheid |
| Q235 staal | Kosteneffectief en gemakkelijk te lassen en te bewerken. | Algemene industriële apparatuurbases |
| 45 # staal | Goede sterkte en slijtvastheid | Zware ondersteuningscomponenten |
| Roestvast staal | Goede corrosiebestendigheid | Apparatuur die gebruikt wordt in vochtige of speciale omgevingen. |
Hoe moeten drie-assige en vijf-assige CNC-bewerkingsmachines worden gebruikt?
Drie-assige CNC-bewerking is over het algemeen geschikt voor basisconstructies met relatief eenvoudige structuren, geconcentreerde bewerkingsvlakken en regelmatig verdeelde gaten. Wanneer een component schuine vlakken, complexe contouren of verbindingen in meerdere richtingen bevat, biedt vijf-assige bewerking meer flexibiliteit. Hiermee kunnen bewerkingen op meerdere vlakken met minder instellingen worden uitgevoerd, waardoor positioneringsfouten als gevolg van herhaaldelijk klemmen worden verminderd. Niet elke robotbasis vereist vijf-assige bewerking. De juiste apparatuur moet worden geselecteerd op basis van de componentgeometrie en de vereiste toleranties. Het kiezen van een geschikte bewerkingsmethode is vaak effectiever voor het beheersen van de productiekosten.
De afwerkingsprocessen moeten aansluiten op de componentstructuur.
Het draagvlak, de montagegaten en de positioneringsschouders zijn doorgaans cruciale onderdelen die een zorgvuldige afwerking vereisen. Bij de voorbewerking wordt overtollig materiaal verwijderd en de basisgeometrie gecreëerd, terwijl de nabewerking de afmetingen, toleranties en oppervlaktekwaliteit binnen de vereiste specificaties brengt.
Voor gaten met specifieke pasvereisten kunnen precisieboringen en ruimbewerkingen worden gebruikt om de maatnauwkeurigheid en de oppervlaktekwaliteit te verbeteren.
Hoe kunnen de kwaliteit en de montageprestaties van CNC-gefreesde robotbases worden verbeterd?
De bewerking is pas voltooid als de afgewerkte basis is gecontroleerd aan de hand van de tekening. Een onderdeel kan weliswaar aan individuele maatspecificaties voldoen, maar toch problemen opleveren tijdens de montage. Een goede maatcontrole, oppervlaktebehandeling en proefmontage kunnen aanpassingen op locatie verminderen en de stabiliteit tijdens gebruik helpen waarborgen.
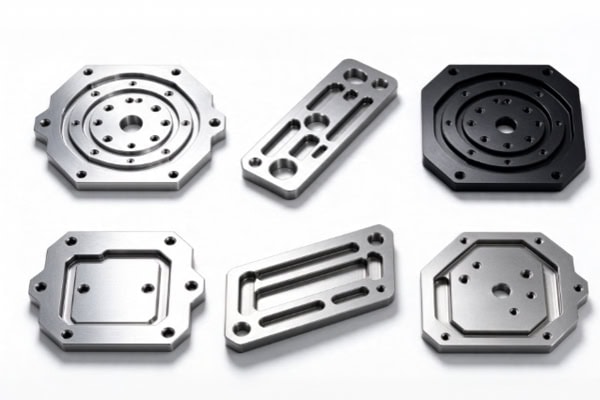
Controleer de kritische afmetingen zorgvuldig.
Een inspectie moet verder gaan dan alleen het meten van de totale lengte, breedte en hoogte. Er moet meer aandacht worden besteed aan kenmerken die direct van invloed zijn op de installatie en aansluiting. Veelvoorkomende inspectiepunten zijn onder andere:
- Vlakheid en oppervlakteconditie van het onderste steunvlak.
- Diameter, onderlinge afstand en positioneringsnauwkeurigheid van de montagegaten.
- Afmetingen en pasnauwkeurigheid van de positioneringsschouders.
- De staat van de schroefdraad, inclusief bramen, beschadigingen en onvolledige bewerking.
- Positieverhoudingen tussen kritieke verbindingsvlakken.
Voor robotbases met hoge precisie kunnen coördinatenmeetmachines (CMM's) worden gebruikt om kritische afmetingen te controleren. Dit helpt bij het opsporen van positionele afwijkingen die met conventionele meetinstrumenten moeilijk te detecteren zijn.
De oppervlaktebehandeling moet aansluiten bij de gebruiksomgeving.
Robotbases kunnen functioneren in omgevingen met stof, olie of vocht. Oppervlaktebehandeling beïnvloedt hun beschermende werking en levensduur. Componenten van aluminiumlegering kunnen worden geanodiseerd, terwijl stalen bases, afhankelijk van de toepassing, mogelijk moeten worden geverfd of op een andere manier moeten worden beschermd tegen corrosie. Een belangrijk detail is dat oppervlaktebehandeling de lokale afmetingen kan veranderen. Nauwkeurig passende oppervlakken, schroefgaten en positioneringspunten moeten tijdens de procesplanning in overweging worden genomen om de uiteindelijke assemblage niet te beïnvloeden.
Proefmontage helpt om pasproblemen vroegtijdig te ontdekken.
Voor bases met complexe structuren of veel bevestigingspunten kan na de bewerking een proefmontage worden uitgevoerd. Dit helpt te controleren of de robotbehuizing goed past, of er sprake is van interferentie en of boutverbindingen en positioneringselementen naar behoren werken. Het identificeren en corrigeren van problemen in dit stadium is over het algemeen efficiënter dan het demonteren en herwerken van onderdelen nadat de apparatuur op de installatielocatie is aangekomen.
Hoewel een robotbasis geen bewegend onderdeel is, speelt deze een essentiële rol in de ondersteuning van de machine en het waarborgen van de installatienauwkeurigheid. Materiaalkeuze, structurele stijfheid, bewerkingsreferenties en dimensionale inspectie beïnvloeden allemaal de uiteindelijke prestaties. Zelfs een kleine afwijking op een kritieke plek kan problemen veroorzaken tijdens de montage. TIRAPID levert precisie-CNC-bewerkingen voor componenten van industriële apparatuur en kan bewerkingsoplossingen ontwikkelen op basis van robotbasistekeningen, materiaalspecificaties en tolerantie-eisen. Neem contact met ons op om uw specifieke bewerkingsbehoeften te bespreken.
















