
로봇이 작동할 때, 로봇 팔은 끊임없이 뻗어 나가고 회전하며 자재 운반, 용접, 조립 등의 작업을 수행합니다. 로봇 받침대는 단순한 지지대처럼 보일 수 있지만, 로봇의 무게, 작업 하중, 그리고 움직임 중에 발생하는 힘을 지속적으로 지탱합니다. 받침대의 강성이 부족하거나 장착 구멍의 위치가 정확하지 않으면 로봇에 진동이나 위치 오류가 발생할 수 있습니다. 이는 특히 대형 산업용 로봇에 중요한 문제입니다. 대형 산업용 로봇의 받침대는 바닥, 가이드 레일, 로봇 본체와의 정확한 연결을 유지하면서 충분한 하중 지지력을 제공해야 합니다. 잘 계획된 CNC 가공 공정을 통해 제조업체는 치수 정확도, 구조적 품질, 표면 마감을 향상시켜 설치 조정 및 재작업을 줄일 수 있습니다.
로봇 기반 CNC 가공에 필요한 주요 기술 요구 사항은 무엇입니까?
로봇 베이스는 단순한 금속 브래킷 이상의 역할을 합니다. 로봇을 안정적으로 지지하는 동시에 지속적인 하중을 견뎌야 합니다. 로봇의 베이스 구조는 기종마다 다릅니다. 무거운 로봇 팔을 지탱해야 하는 기종도 있고, 경량화와 공간 절약을 우선시하는 기종도 있습니다. 가공 과정에서 중요한 연결 부위는 특히 주의해야 합니다. 도면상의 외형 치수만 맞추는 것으로는 충분하지 않습니다.
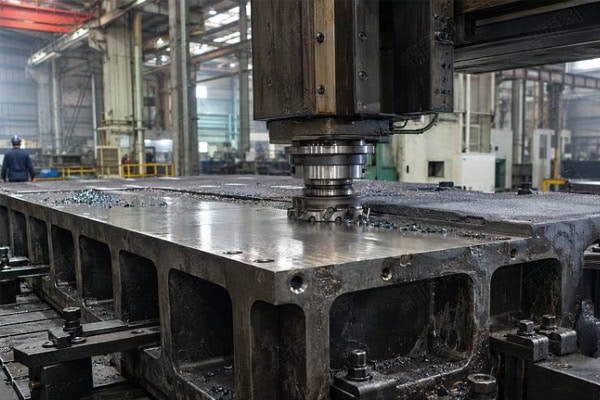
정확한 장착 구멍 위치
Robot bases typically contain multiple groups of bolt holes, locating holes, and connection holes. These features determine whether the robot body can be securely installed. Even a small deviation in hole spacing may make on-site assembly difficult and affect positioning accuracy.For parts with numerous holes, using a consistent machining datum and planning the drilling, enlarging, and finishing sequence carefully can reduce errors between machining operations.
바닥 지지면의 평탄도
The surface connecting the base to the floor or equipment platform must remain flat. If the contact surface is uneven, some areas may not sit properly against the platform, resulting in uneven loading. Vibration during operation can further affect connection stability.A finishing milling operation can be arranged for the supporting surface, followed by flatness inspection to confirm that critical contact areas meet assembly requirements.
충분한 구조적 강성
로봇은 작동 중에 동적 하중을 발생시킵니다. 받침대가 너무 얇거나 보강이 불충분하면 변형이 발생할 수 있습니다. 설계 및 가공 시 무게와 하중 지지력을 모두 고려해야 합니다. 단순히 무게를 줄이기 위해 너무 많은 재료를 제거하면 구조적 강도가 저하될 수 있습니다.
| 구조적 특징 | 주요 기능 | 가공 고려 사항 |
| 하단 지지면 | 로봇의 전체 무게를 지탱합니다. | 평탄도 및 표면 품질 |
| 장착 구멍 그룹 | 로봇 본체를 고정하세요 | 구멍 간격, 직경 및 위치 정확도 |
| 내부 강화 리브 | 구조적 강성 향상 | 갈비뼈 치수 및 구조적 안정성 |
| 어깨 위치 찾기 | 설치 중 로봇의 위치를 잡는 데 도움이 됩니다. | 피팅 치수 및 동심도 |
| 측면 연결 구멍 | 다른 기계 구조물을 연결하세요 | 구멍 위치 및 나사산 품질 |
로봇 기반 CNC 가공 중 발생할 수 있는 문제점은 무엇인가요?
로봇 베이스는 종종 깊은 홈, 고르지 않은 벽 두께, 그리고 여러 개의 연결 구멍을 특징으로 합니다. 일부 부품은 전체 크기도 비교적 큽니다. 이러한 가공상의 어려움은 절삭 시간뿐만 아니라 내부 응력 해소, 공작물 고정 안정성, 공구 접근성 등 여러 요인에 의해 좌우됩니다. 부실한 공정 계획은 치수 변화나 조립상의 어려움을 초래할 수 있습니다.
대형 베이스 가공 중 변형
알루미늄 합금 소재는 절삭 과정에서 상당한 양의 재료가 제거될 수 있습니다. 가공이 진행됨에 따라 원재료 내부의 잔류 응력이 점차 해소되면서 뒤틀림이나 국부적인 치수 변화가 발생할 수 있습니다. 몇 가지 공정 조정을 통해 이러한 위험을 줄일 수 있습니다.
- 황삭 가공 시 한 번에 너무 많은 재료를 제거하는 대신 적절한 가공 여유를 남겨두십시오.
- 얇은 벽 부분에서 절삭력을 제어하여 국부적인 응력을 줄이십시오.
- 재료의 안정성을 향상시키기 위해 필요에 따라 응력 완화 또는 노화 방지 처리를 실시하십시오.
- 마무리 작업 전에 공작물의 상태를 다시 확인하고 필요한 경우 남은 가공 여유를 조정하십시오.
황삭 가공 후 중간 처리를 위한 시간을 확보하는 것이 일반적으로 부품 완성 후 변형을 수정하는 것보다 더 쉽고 비용도 적게 듭니다.
깊은 홈과 복잡한 홈은 가공 품질에 영향을 미칠 수 있습니다.
Some robot bases contain deep recesses, mounting steps, and reinforcing ribs. When a cutting tool extends too far, vibration may occur. Poor chip evacuation can also affect the surface quality of groove bottoms and sidewalls.The cutting parameters should be selected according to groove depth, tool diameter, and material properties. Deep features can be machined in multiple layers, with sufficient chip evacuation space to prevent excessive tool loading.
여러 설정으로 인해 위치 오류가 발생할 수 있습니다.
When a base requires machining from several directions, repeated removal and repositioning can introduce datum deviations. This is particularly problematic when mounting holes must maintain accurate positional relationships with locating shoulders. Accumulated errors may affect final assembly.For complex components, dedicated fixtures or multi-axis CNC machining can reduce repeated setups and help maintain positional consistency between different machined surfaces.
로봇 기반 CNC 가공에 적합한 재료와 공정은 어떻게 선택해야 할까요?
적절한 소재를 선택하면 부품을 불필요하게 무겁거나 비싸게 만들지 않고도 하중 지지 요구 사항을 충족할 수 있습니다. 일반적인 소재로는 알루미늄 합금, 탄소강, 스테인리스강 등이 있습니다. 이러한 소재들은 강도, 무게, 내식성, 가공성에서 차이가 있습니다. 최종 소재 선택 시에는 로봇의 탑재 하중, 작동 환경, 기본 구조를 고려해야 합니다.
로봇 받침대에 일반적으로 사용되는 재료는 무엇입니까?
알루미늄 합금은 소형 및 중형 로봇 베이스에 자주 사용되는 반면, 강철은 고하중 장비에 선호될 수 있습니다. 재료 선택은 강도 데이터에만 의존해서는 안 됩니다. 가공 안정성과 후속 표면 처리 또한 고려해야 합니다.
| 자재 | 주요 특징 | 전형적인 신청 |
| 6061 알루미늄 합금 | 가볍고 가공성이 우수합니다. | 소형 및 중형 로봇 기지 |
| 7075 알루미늄 합금 | 높은 강도와 경량 설계에 적합 | 고하중 경량 구조물 |
| Q235 스틸 | 비용 효율적이고 용접 및 가공이 용이합니다. | 일반 산업 장비 기지 |
| 45 # 스틸 | 강도와 내마모성이 우수하다 | 고강도 지지 부품 |
| 스테인리스 강 | 좋은 내식성 | 습하거나 특수한 환경에서 사용되는 장비 |
3축 및 5축 CNC 가공은 어떻게 활용해야 할까요?
Three-axis CNC machining is generally suitable for bases with relatively simple structures, concentrated machining surfaces, and regularly distributed holes.When a component includes angled surfaces, complex contours, or connections in multiple directions, five-axis machining offers greater flexibility. It can complete machining on multiple faces with fewer setups, helping reduce positional errors caused by repeated clamping.Not every robot base requires five-axis machining. The right equipment should be selected according to the component geometry and required tolerances. Choosing a suitable machining method is often more effective for controlling production costs.
마무리 공정은 부품 구조와 일치해야 합니다.
지지면, 장착 구멍 및 위치 결정 숄더는 일반적으로 세심한 마무리가 필요한 중요한 부분입니다. 황삭 가공은 불필요한 재료를 제거하고 기본 형상을 만드는 반면, 정삭 가공은 치수, 공차 및 표면 품질을 요구되는 사양 내로 맞추는 역할을 합니다.
특수한 맞춤 요구 사항이 있는 구멍의 경우, 정밀 보링 및 리밍을 사용하여 치수 정확도와 표면 상태를 개선할 수 있습니다.
CNC 가공 로봇 베이스의 품질 및 조립 성능을 향상시키는 방법은 무엇일까요?
가공 작업은 완성된 베이스가 도면 요구 사항과 일치하는지 확인할 때까지 완료된 것이 아닙니다. 부품이 개별 치수 사양을 충족하더라도 조립 과정에서 문제가 발생할 수 있습니다. 적절한 치수 검사, 표면 처리 및 시험 조립을 통해 현장 조정 횟수를 줄이고 작동 중 안정성을 유지할 수 있습니다.
주요 치수를 꼼꼼히 검사하십시오.
검사는 단순히 전체 길이, 너비, 높이를 측정하는 것에 그쳐서는 안 됩니다. 설치 및 연결에 직접적인 영향을 미치는 특징에 더욱 주의를 기울여야 합니다. 일반적인 검사 항목은 다음과 같습니다.
- 바닥 지지면의 평탄도 및 표면 상태.
- 장착 구멍의 직경, 간격 및 위치 정확도.
- 어깨 위치를 잡을 때의 치수 및 장착 정확도.
- 나사산 상태(버, 손상 및 불완전 가공 포함).
- 주요 연결면 간의 위치 관계.
고정밀 로봇 베이스의 경우, 좌표 측정기(CMM)를 사용하여 주요 치수를 검사할 수 있습니다. 이를 통해 기존 측정 도구로는 감지하기 어려운 위치 편차를 식별할 수 있습니다.
표면 처리는 작동 환경과 일치해야 합니다.
Robot bases may operate in environments with dust, oil, or moisture. Surface treatment affects their protective performance and service life. Aluminum alloy components can undergo anodizing, while steel bases may require painting or other corrosion protection depending on the application.One important detail is that surface treatment can change local dimensions. Precision fitting surfaces, threaded holes, and locating areas should be considered during process planning to avoid affecting final assembly.
시험 조립을 통해 조립상의 문제점을 조기에 파악할 수 있습니다.
For bases with complex structures or numerous mounting positions, trial assembly can be arranged after machining. This helps confirm whether the robot body fits properly, whether there is any interference, and whether bolt connections and locating features work as intended.Identifying and correcting problems at this stage is generally more efficient than disassembling and reworking components after the equipment reaches the installation site.
로봇 베이스는 움직이는 부품은 아니지만, 기계를 지지하고 설치 정확도를 유지하는 데 필수적인 역할을 합니다. 재료 선택, 구조적 강성, 가공 기준점, 치수 검사 등은 모두 최종 성능에 영향을 미칩니다. 중요한 위치에서 작은 오차라도 발생하면 조립 과정에서 문제가 생길 수 있습니다. 티라피드는 산업 장비 부품에 대한 정밀 CNC 가공 서비스를 제공하며, 로봇 베이스 도면, 재료 사양, 공차 요구 사항을 기반으로 맞춤형 가공 솔루션을 개발합니다. 귀사의 구체적인 가공 요구 사항에 대해 문의해 주십시오.
















