
När en robot arbetar sträcker sig, roterar och utför dess arm ständigt uppgifter som materialhantering, svetsning och montering. Även om basen kan se ut som en enkel stödkomponent, bär den kontinuerligt maskinens vikt, arbetsbelastningar och krafter som genereras under rörelse. Om basen saknar styvhet eller om dess monteringshål är felaktigt placerade kan roboten uppleva vibrationer eller positioneringsfel. Detta är särskilt viktigt för stora industrirobotar. Deras baser måste ge tillräcklig bärförmåga samtidigt som de bibehåller exakta anslutningar till golv, styrskenor och robotkropp. Med en välplanerad CNC-bearbetningsprocess kan tillverkare uppnå bättre måttnoggrannhet, strukturell kvalitet och ytfinish, vilket minskar installationsjusteringar och omarbetningar.
Vilka är de viktigaste tekniska kraven för robotbaserad CNC-bearbetning?
En robotbas är mer än ett vanligt metallfäste. Den måste tåla kontinuerliga belastningar samtidigt som den ger en stabil monteringsgrund för roboten. Olika maskiner har olika basstrukturer. Vissa behöver stödja tunga robotarmar, medan andra prioriterar lätt konstruktion och kompakta installationsutrymmen. Under bearbetning förtjänar kritiska anslutningspunkter särskild uppmärksamhet. Det räcker inte att uppfylla de yttersta måtten enbart på en ritning.
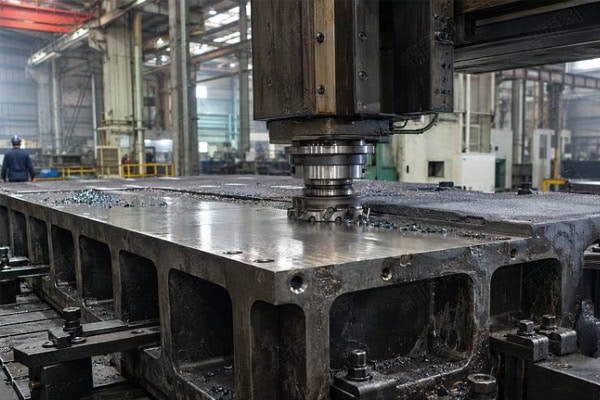
Noggranna monteringshålspositioner
Robotbaser innehåller vanligtvis flera grupper av bulthål, positioneringshål och anslutningshål. Dessa egenskaper avgör om robotkroppen kan installeras säkert. Även en liten avvikelse i hålavståndet kan försvåra montering på plats och påverka positioneringsnoggrannheten. För delar med många hål kan användning av ett konsekvent bearbetningsdatum och noggrann planering av borrnings-, förstorings- och finbearbetningssekvensen minska fel mellan bearbetningsoperationer.
Planhet på den nedre stödytan
Ytan som förbinder basen med golvet eller utrustningsplattformen måste förbli plan. Om kontaktytan är ojämn kan vissa områden inte ligga ordentligt mot plattformen, vilket resulterar i ojämn belastning. Vibrationer under drift kan ytterligare påverka anslutningsstabiliteten. En finfräsningsoperation kan ordnas för stödytan, följt av planhetsinspektion för att bekräfta att kritiska kontaktytor uppfyller monteringskraven.
Tillräcklig strukturell styvhet
Robotar genererar dynamiska belastningar under drift. Om basen är för tunn eller har otillräcklig armering kan deformation uppstå. Både vikt och bärförmåga måste beaktas vid konstruktion och bearbetning. Att ta bort för mycket material enbart för att minska vikten kan äventyra den strukturella hållfastheten.
| Strukturell funktion | Huvudfunktion | Bearbetningsöverväganden |
| Bottenstödyta | Stöder robotens totala vikt | Planhet och ytkvalitet |
| Monteringshålsgrupper | Säkra robotkroppen | Hålavstånd, diameter och positionsnoggrannhet |
| Invändiga förstärkningsribbor | Förbättra strukturell styvhet | Ribbdimensioner och strukturell integritet |
| Lokalisering av axeln | Hjälper till att positionera roboten under installationen | Monteringsmått och koncentricitet |
| Sidoanslutningshål | Anslut andra mekaniska strukturer | Hålpositioner och gängkvalitet |
Vilka problem kan uppstå vid robotbaserad CNC-bearbetning?
Robotbaser har ofta djupa spår, ojämna väggtjocklekar och flera anslutningshål. Vissa komponenter har också relativt stora totaldimensioner. Bearbetningsutmaningarna går utöver skärtiden. Intern spänningsutjämning, arbetsstyckets fastspänningsstabilitet och verktygstillgänglighet kan alla påverka slutresultatet. Dålig processplanering kan leda till dimensionsförändringar eller monteringssvårigheter.
Deformation under storskalig basbearbetning
Aluminiumlegeringsbaser kan genomgå betydande materialavverkning under skärning. Allt eftersom bearbetningen fortskrider kan kvarvarande spänningar inuti råmaterialet gradvis släppas, vilket orsakar skevhet eller lokala dimensionsförändringar. Flera processjusteringar kan bidra till att minska denna risk:
- Lämna lämplig bearbetningsmån under grovbearbetning istället för att ta bort för mycket material i en sväng.
- Kontrollera skärkrafterna i tunnväggiga områden för att minska lokal spänning.
- Ordna spänningsavlastning eller åldringsbehandling vid behov för att förbättra materialets stabilitet.
- Kontrollera arbetsstyckets skick före finbearbetning och justera den återstående bearbetningsmånen vid behov.
Att avsätta tid för mellanbehandling efter grovbearbetning är i allmänhet enklare och billigare än att korrigera deformation efter att detaljen har färdigställts.
Djupa hålrum och komplexa spår kan påverka bearbetningskvaliteten
Vissa robotbaser innehåller djupa fördjupningar, monteringssteg och förstärkningsribbor. När ett skärverktyg sträcker sig för långt kan vibrationer uppstå. Dålig spånavgång kan också påverka ytkvaliteten på spårbottnar och sidoväggar. Skärparametrarna bör väljas utifrån spårdjup, verktygsdiameter och materialegenskaper. Djupa detaljer kan bearbetas i flera lager, med tillräckligt spånavgångsutrymme för att förhindra överdriven verktygsbelastning.
Flera inställningar kan orsaka positionsfel
När en bas kräver bearbetning från flera håll kan upprepad borttagning och ompositionering orsaka avvikelser i utgångspunkten. Detta är särskilt problematiskt när monteringshål måste bibehålla exakta positionsförhållanden med positioneringsansatser. Ackumulerade fel kan påverka slutmonteringen. För komplexa komponenter kan dedikerade fixturer eller fleraxlig CNC-bearbetning minska upprepade uppställningar och bidra till att bibehålla positionskonsistens mellan olika bearbetade ytor.
Hur bör material och processer väljas för robotbaserad CNC-bearbetning?
Att välja rätt material hjälper till att uppfylla kraven på bärkraft utan att göra komponenten onödigt tung eller dyr. Vanliga alternativ inkluderar aluminiumlegeringar, kolstål och rostfritt stål. Dessa material skiljer sig åt i styrka, vikt, korrosionsbeständighet och bearbetbarhet. Det slutliga valet bör ta hänsyn till robotens nyttolast, driftsmiljö och basstruktur.
Vilka material används vanligtvis för robotbaser?
Aluminiumlegeringar används ofta för små och medelstora robotbaser, medan stål kan vara att föredra för tung utrustning. Materialval bör inte enbart bero på hållfasthetsdata. Bearbetningsstabilitet och efterföljande ytbehandling behöver också beaktas.
| Material | Huvudegenskaper | Typiska användningsområden |
| 6061 Aluminiumlegering | Lättvikt med god bearbetbarhet | Små och medelstora robotbaser |
| 7075 Aluminiumlegering | Hög hållfasthet och lämplig för lättviktskonstruktioner | Högbelastade lättviktskonstruktioner |
| Q235 stål | Kostnadseffektiv och enkel att svetsa och bearbeta | Allmänna baser för industriell utrustning |
| 45 # Stål | God styrka och slitstyrka | Kraftiga stödkomponenter |
| Rostfritt stål | Bra korrosionsbeständighet | Utrustning som används i fuktiga eller speciella miljöer |
Hur ska treaxlig och femaxlig CNC-bearbetning användas?
Treaxlig CNC-bearbetning är generellt lämplig för baser med relativt enkla strukturer, koncentrerade bearbetningsytor och regelbundet fördelade hål. När en komponent inkluderar vinklade ytor, komplexa konturer eller anslutningar i flera riktningar, erbjuder femaxlig bearbetning större flexibilitet. Den kan slutföra bearbetning på flera ytor med färre uppställningar, vilket bidrar till att minska positionsfel orsakade av upprepad fastspänning. Inte alla robotbaser kräver femaxlig bearbetning. Rätt utrustning bör väljas i enlighet med komponentens geometri och erforderliga toleranser. Att välja en lämplig bearbetningsmetod är ofta mer effektivt för att kontrollera produktionskostnaderna.
Efterbehandlingsprocesser bör matcha komponentstrukturen
Stödytan, monteringshålen och styraxeln är vanligtvis kritiska egenskaper som kräver noggrann efterbehandling. Grovbearbetning tar bort överflödigt material och skapar den grundläggande geometrin, medan efterbehandlingsoperationer bringar dimensioner, toleranser och ytkvalitet inom de erforderliga specifikationerna.
För hål med speciella passningskrav kan precisionsborrning och brotschning användas för att förbättra måttnoggrannheten och ytbeskaffenheten.
Hur kan kvaliteten och monteringsprestandan hos CNC-frästa robotbaser förbättras?
Bearbetningen är inte klar förrän den färdiga basen har kontrollerats mot ritningskraven. En komponent kan uppfylla individuella måttspecifikationer men ändå stöta på problem under monteringen. Korrekt måttkontroll, ytbehandling och provmontering kan minska justeringar på plats och bidra till att bibehålla stabiliteten under drift.
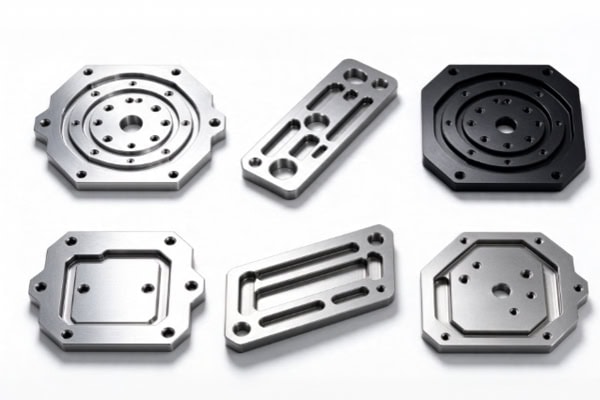
Kontrollera kritiska dimensioner noggrant
Inspektionen bör gå utöver att mäta den totala längden, bredden och höjden. Större uppmärksamhet bör ägnas åt funktioner som direkt påverkar installation och anslutning. Vanliga inspektionspunkter inkluderar:
- Planhet och ytbeskaffenhet på den undre stödytan.
- Diameter, avstånd och positionsnoggrannhet för monteringshål.
- Mått och passningsnoggrannhet för positioneringsskuldror.
- Gängornas skick, inklusive grader, skador och ofullständig bearbetning.
- Positionsförhållanden mellan kritiska anslutningsytor.
För högprecisionsrobotbaser kan koordinatmätmaskiner (CMM) användas för att inspektera kritiska dimensioner. Detta hjälper till att identifiera positionsavvikelser som kan vara svåra att upptäcka med konventionella mätverktyg.
Ytbehandlingen bör anpassas till driftsmiljön
Robotbaser kan arbeta i miljöer med damm, olja eller fukt. Ytbehandling påverkar deras skyddsprestanda och livslängd. Komponenter i aluminiumlegering kan anodiseras, medan stålbaser kan kräva målning eller annat korrosionsskydd beroende på tillämpning. En viktig detalj är att ytbehandling kan ändra lokala dimensioner. Precisionspassande ytor, gängade hål och placeringsområden bör beaktas vid processplanering för att undvika att påverka slutmonteringen.
Provmontering hjälper till att identifiera monteringsproblem tidigt
För baser med komplexa strukturer eller många monteringspositioner kan provmontering ordnas efter bearbetning. Detta hjälper till att bekräfta om robotkroppen passar korrekt, om det finns några störningar och om bultförband och lokaliseringsfunktioner fungerar som avsett. Att identifiera och korrigera problem i detta skede är i allmänhet mer effektivt än att demontera och omarbeta komponenter efter att utrustningen når installationsplatsen.
Även om en robotbas inte är en rörlig komponent, spelar den en viktig roll för att stödja maskinen och upprätthålla installationens noggrannhet. Materialval, strukturell styvhet, bearbetningsdata och måttinspektion påverkar alla dess slutliga prestanda. Även en liten avvikelse på en kritisk plats kan skapa problem under monteringen. TIRAPID tillhandahåller precisions-CNC-bearbetningstjänster för industriella utrustningskomponenter och kan utveckla bearbetningslösningar baserade på robotbasritningar, materialspecifikationer och toleranskrav. Kontakta oss för att diskutera dina specifika bearbetningsbehov.
















