
Промышленные роботы широко используются для перемещения материалов, сварки, сборки, шлифовки, покраски, паллетирования, автоматической погрузки и разгрузки. Точность их движений и стабильность работы тесно связаны с качеством изготовления внутренних конструктивных элементов. Роботизированные манипуляторы, корпуса шарниров, монтажные основания, соединительные посадочные места, фланцевые пластины, опорные компоненты и конструкции крепления концевых захватов требуют точных размеров, достаточной прочности и стабильной работы при сборке. Прецизионная обработка на станках с ЧПУ позволяет обрабатывать эти компоненты в соответствии с инженерными чертежами и 3D-моделями с помощью фрезерования, сверления, нарезания резьбы, расточки, снятия фаски и других операций. В сочетании с правильным выбором материала, конструкцией оснастки, контролем размеров и обработкой поверхности, обработка на станках с ЧПУ обеспечивает надежную поддержку производства компонентов промышленных роботов, используемых в сложных условиях эксплуатации.
Преимущества обработки на станках с ЧПУ для изготовления конструкционных компонентов промышленных роботов
Конструкционные компоненты промышленных роботов часто имеют сложные профили, множество монтажных отверстий, различную толщину стенок и жесткие требования к позиционированию. Традиционные методы механической обработки могут затруднить достижение баланса между точностью размеров и сложными конструктивными требованиями. Оборудование с ЧПУ позволяет следовать запрограммированным траекториям инструмента для обработки сложных профилей, сохраняя при этом постоянное положение отверстий, монтажных поверхностей и центровочных конструкций. Различные материалы, включая алюминиевые сплавы, сталь и нержавеющую сталь, могут быть обработаны с использованием подходящих режущих инструментов и параметров обработки для достижения практического баланса между весом, прочностью, эффективностью и сроком службы.
Высокоточная обработка повышает стабильность сборки.
Для роботизированных манипуляторов и шарнирных конструкций необходимы точные механические соединения. Чрезмерные отклонения в размерах монтажных отверстий, опор подшипников, позиционирующих отверстий или соединительных поверхностей могут повлиять на последующую сборку. Обработка на станках с ЧПУ позволяет использовать согласованные координатные системы для обработки множества важных элементов и уменьшения отклонений в позиционировании, вызванных многократным зажимом.
Для корпусов шарниров роботов, фланцевых соединений и конструкций соединений манипуляторов прецизионное фрезерование, расточка и сверление позволяют контролировать диаметр отверстий, расстояние между отверстиями, плоскостность и точность позиционирования. После обработки для проверки критически важных размеров можно использовать координатно-измерительные машины, системы визуального контроля, микрометры и другое измерительное оборудование, что помогает обеспечить хорошую взаимозаменяемость различных производственных партий.
Использование легких материалов повышает эффективность движения робота.
Промышленные роботы часто меняют положение и направление движения своих манипуляторов во время высокоскоростной работы. Вес конструктивных элементов напрямую влияет на нагрузку на приводную систему. Алюминиевые сплавы широко используются для изготовления конструктивных элементов роботов, поскольку они обладают малым весом, хорошей обрабатываемостью и благоприятной теплопроводностью. Они подходят для корпусов манипуляторов роботов, крышек шарниров, монтажных пластин, опорных сидений и других компонентов.
Для деталей, подверженных повышенным нагрузкам или требующих повышенной износостойкости, можно выбрать нержавеющую и легированную сталь. Параметры обработки на станках с ЧПУ можно регулировать в зависимости от твердости материала, включая выбор инструмента, скорость вращения шпинделя, скорость подачи и глубину резания, что помогает поддерживать стабильную точность размеров и качество поверхности.
Сложные металлообрабатывающие процессы соответствуют требованиям к робототехнике.
Промышленные роботы часто используют полые конструкции, тонкие стенки, усиливающие ребра и изогнутые поверхности для достижения большего диапазона движений. Обработка на станках с ЧПУ может включать многоосевую обработку, прецизионное фрезерование и поэтапную обработку для изготовления сложных профилей, а также для работы с глубокими полостями, узкими канавками, наклонными поверхностями и неровными монтажными площадками.
Для тонкостенных деталей необходимо тщательно контролировать усилие зажима и нагрузку при резке, чтобы уменьшить деформацию. Разумная последовательность черновой, получистовой и чистовой обработки также может способствовать постепенному снятию внутренних напряжений и улучшению конечной размерной стабильности.
Методы и области применения обработки на станках с ЧПУ для компонентов промышленных роботов.
Обработка конструктивных элементов роботов — это не просто резка материала по чертежу. Процесс производства должен учитывать геометрию компонента, характеристики материала, взаимосвязи при сборке и реальные условия эксплуатации. Различные компоненты, такие как манипуляторы роботов, корпуса шарниров, основания и детали крепления концевых захватов, могут потребовать специальных ориентиров и последовательностей обработки. Цифровое программирование ЧПУ в сочетании с высокоточным контролем помогает поддерживать контроль процесса от подготовки сырья до производства готовых компонентов.

Процесс обработки на станках с ЧПУ для изготовления конструкционных компонентов промышленных роботов.
Стабильный процесс обработки позволяет уменьшить отклонения в размерах при серийном производстве и повысить эффективность изготовления сложных компонентов. Типичный рабочий процесс ЧПУ-обработки включает следующие этапы:
- Подтверждение чертежа и 3D-модели: Проверьте размеры компонентов, допуски, характеристики материалов, расположение отверстий, резьбу, шероховатость поверхности и требования к сборке.
- Планирование процесса: Выберите подходящие параметры обработки и методы зажима, а также определите соответствующую последовательность черновой, получистовой и чистовой обработки.
- Контроль качества сырья: Перед обработкой проверьте технические характеристики, размеры и состояние поверхности заготовок из алюминиевого сплава, стали, нержавеющей стали или других материалов.
- Программирование ЧПУ: Разработка траекторий движения инструмента на основе структуры детали и установка скорости вращения шпинделя, скорости подачи, глубины резания и параметров охлаждающей жидкости.
- Обработка критически важных элементов: обработка монтажных поверхностей, установочных отверстий, отверстий под подшипники, соединительных отверстий, резьбовых отверстий и сложных профилей с контролируемой точностью.
- Первичный контроль качества образца: проверка ключевых размеров и особенностей сборки первого готового компонента и оптимизация программы или параметров обработки при необходимости.
- Серийное производство и мониторинг процесса: контроль износа инструмента, состояния оборудования и стабильности размеров для обеспечения единообразия между производственными партиями.
- Обработка поверхности и окончательный контроль: нанесение анодирования, пескоструйной обработки, пассивации, покрытия или других видов обработки в соответствии с требованиями применения, после чего проводится окончательный контроль размеров и визуальный осмотр.
Стандартизированный рабочий процесс позволяет создать более полную производственную документацию, охватывающую проектные данные, материалы, программы ЧПУ, операции обработки и результаты контроля качества. Это подходит для производителей роботов, которым требуются прототипы, мелкосерийное производство и долгосрочные поставки компонентов.
Области применения: роботизированные манипуляторы, корпуса шарниров и монтажные основания.
Роботизированная рука — важный конструктивный элемент, отвечающий за пространственное перемещение. Ее внутренняя структура может включать редукторы, двигатели, подшипники и компоненты трансмиссии, поэтому корпус руки должен обеспечивать баланс веса, жесткости и точности крепления. Обработка на станках с ЧПУ позволяет создавать изогнутые профили, соединительные отверстия, внутренние полости и усиливающие конструкции в соответствии с конструкцией робота.
При изготовлении корпусов шарниров особое внимание следует уделить отверстиям для подшипников, интерфейсам крепления редуктора и отверстиям для крепления двигателя. Основание робота поддерживает весь корпус робота и должно обладать достаточной прочностью и стабильностью размеров. Точное фрезерование и сверление позволяют обеспечить точные монтажные поверхности и соединительные элементы для стабильной установки робота на его основании.
Применение в исполнительных механизмах и автоматизированных производственных линиях.
В качестве концевых захватов промышленных роботов могут использоваться захваты, присоски, сварочные пистолеты, шлифовальные инструменты или другие специализированные механизмы. Монтажные пластины концевых захватов, соединительные фланцы, держатели инструментов и позиционирующие конструкции должны иметь точное расположение отверстий для обеспечения надежного соединения между роботом и его инструментами.
Автоматизированные производственные линии также используют множество опорных элементов, позиционирующих блоков, соединительных пластин, креплений направляющих и инструментальных конструкций. Хотя эти компоненты, как правило, меньше основной конструкции робота, они все же требуют стабильного позиционирования отверстий и размеров сборки. Обработка на станках с ЧПУ позволяет быстро адаптировать программы обработки к различным конструкциям автоматизированного оборудования, что делает ее подходящей для изготовления компонентов по индивидуальному заказу и мелкосерийного производства с широким ассортиментом продукции.
| Структурный компонент робота | Общие материалы | Основные процессы механической обработки | Основные требования к производительности |
| Корпус роботизированной руки | Алюминиевый сплав, легированная сталь | Фрезерование, сверление, нарезание резьбы на станках с ЧПУ. | Легкая конструкция, жесткость, стабильность размеров. |
| Совместное жилье | Алюминиевый сплав, нержавеющая сталь | Точное фрезерование, расточка, сверление. | Точность отверстий, соосность, точность сборки. |
| База роботов | Алюминиевый сплав, сталь | Фрезерование, сверление, нарезание резьбы | Несущая способность, плоскостность, стабильность соединения |
| Монтажная пластина концевого захвата | Алюминиевый сплав, нержавеющая сталь | Фрезерование, сверление, снятие фаски | Точность позиционирования и определения местоположения отверстия |
| седло соединения редуктора | Алюминиевый сплав, легированная сталь | Фрезерование, расточка, нарезание резьбы | Концентричность, прочность конструкции |
| Компонент поддержки робота | Алюминиевый сплав, сталь | Фрезерование, сверление | Жесткость, долговечность, точность монтажа |
| Автоматизированная база инструментов | Алюминиевый сплав, нержавеющая сталь | Фрезерование, сверление, нарезание резьбы | Точность позиционирования, повторяемость и стабильность сборки. |
Функциональное и эксплуатационное управление структурными компонентами промышленных роботов.
Конструктивные элементы роботов выполняют не только механические соединения. Они также поддерживают нагрузки, обеспечивают позиционирование узлов, соединяют компоненты трансмиссии, уменьшают перемещения конструкции и служат интерфейсами для крепления двигателей и других механизмов. При обработке на станках с ЧПУ необходимо контролировать критически важные размеры в соответствии с предполагаемой функцией каждого компонента, а также учитывать качество поверхности, свойства материала и жесткость конструкции. Для высокоскоростных роботов изменение веса конструктивных элементов может влиять на инерцию движения и реакцию системы, поэтому важно найти баланс между облегченной конструкцией и достаточной механической прочностью.
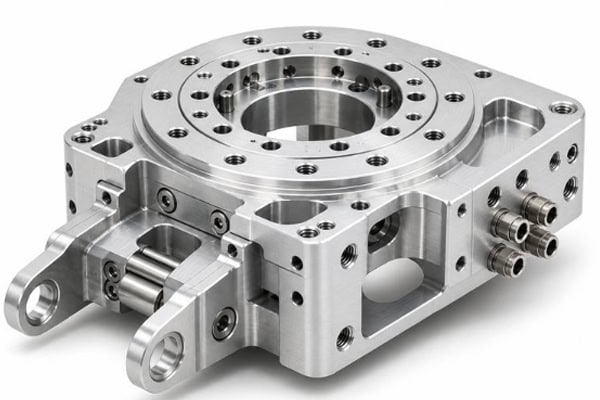
Функции поддержки, позиционирования и монтажа компонентов трансмиссии.
Конструктивные элементы робота обеспечивают надежные места крепления для двигателей, редукторов, подшипников, энкодеров и концевых захватов. Обработка на станках с ЧПУ позволяет создавать опоры подшипников, установочные ступени, монтажные отверстия, ребра жесткости и резьбовые соединения внутри или на поверхности корпусов роботов.
Точные установочные конструкции помогают уменьшить отклонения при сборке и поддерживать правильные взаимоотношения между компонентами трансмиссии. Для модулей роботов, требующих частой установки и снятия, соединительные и установочные отверстия также должны обеспечивать хорошую повторяемость. Правильная обработка фасок и зачистка могут уменьшить помехи во время сборки и повысить эффективность установки.
Контроль прочности, жесткости, качества поверхности и долговременной работоспособности.
В процессе длительной эксплуатации конструктивные элементы роботов подвергаются многократным перемещениям, механическим нагрузкам и вибрации оборудования. Поэтому стабильность конструкции имеет первостепенное значение. Для манипуляторов и корпусов шарниров толщина стенок и ребра жесткости должны быть спроектированы соответствующим образом, чтобы обеспечить требуемую жесткость без увеличения лишнего веса. Для несущих элементов и оснований особое внимание следует уделить прочности материала, зонам соединения и плоскостности после механической обработки.
Качество поверхности также влияет на качество сборки. Точная обработка может улучшить шероховатость монтажных и сопрягаемых поверхностей, а удаление заусенцев помогает уменьшить помехи при сборке. В зависимости от материала и условий эксплуатации, анодирование, пассивация или другие виды обработки поверхности могут улучшить коррозионную стойкость и долговечность поверхности.
В процессе серийного производства необходимо постоянно контролировать износ инструмента и состояние оборудования. Критические параметры, такие как диаметр отверстия, плоскостность, концентричность и точность позиционирования, можно контролировать с помощью специальных протоколов контроля. Проверенные программы ЧПУ также могут быть повторно использованы для будущих заказов, что поможет производителям роботов создать стабильную и воспроизводимую систему поставок компонентов.
Обработка на станках с ЧПУ для изготовления конструктивных элементов промышленных роботов подходит для роботизированных манипуляторов, корпусов шарниров, оснований, компонентов редукторных соединений, деталей крепления концевых захватов и конструкций автоматизированной оснастки. Выбирая подходящие материалы, такие как алюминиевые сплавы, сталь и нержавеющая сталь, и сочетая прецизионное фрезерование, сверление, расточку, нарезание резьбы и обработку поверхности, производители могут удовлетворить требования к прочности конструкции, легкости, точности сборки и длительному сроку службы. Прецизионная обработка на станках с ЧПУ обеспечивает гибкую поддержку производства прототипов роботов, мелкосерийного производства, компонентов по индивидуальному заказу и крупномасштабного производства.
















