
産業用ロボットは、マテリアルハンドリング、溶接、組立、研削、塗装、パレタイジング、自動積載、荷降ろしなど、幅広い用途で利用されています。その動作精度と動作安定性は、内部構造部品の製造品質に大きく左右されます。ロボットアーム、ジョイントハウジング、取付ベース、接続シート、フランジプレート、支持部品、エンドエフェクタ取付構造など、すべての部品には、正確な寸法精度、十分な構造強度、そして安定した組立性能が求められます。CNC精密加工は、フライス加工、穴あけ加工、タッピング加工、ボーリング加工、面取り加工などの工程を通して、設計図面や3Dモデルに基づいてこれらの部品を加工できます。適切な材料選定、治具設計、寸法検査、表面処理と組み合わせることで、CNC加工は、過酷な動作環境で使用される産業用ロボット部品に対し、信頼性の高い製造サポートを提供します。
産業用ロボット構造部品におけるCNC加工の利点
産業用ロボットの構造部品は、複雑な形状、密集した取付穴、多様な肉厚、そして厳密な位置決め要件を備えていることがよくあります。従来の機械加工方法では、寸法精度と複雑な構造要件とのバランスを取ることが困難です。CNC加工装置は、プログラムされたツールパスに従って複雑な形状を加工しながら、穴の位置、取付面、位置決め構造を一定に保つことができます。アルミニウム合金、鋼、ステンレス鋼など、さまざまな材料を適切な切削工具と加工パラメータを用いて加工することで、重量、強度、効率、耐用年数の間で実用的なバランスを実現できます。
高精度加工により組立安定性が向上
ロボットアームや関節構造には、正確な機械的接続が不可欠です。取り付け穴、ベアリング座、位置決め穴、または接続面における寸法誤差が大きすぎると、その後の組み立てに影響が出る可能性があります。CNC加工では、一貫した座標基準を用いて複数の重要な形状を加工し、繰り返しクランプすることで生じる位置決め誤差を低減できます。
ロボットの関節ハウジング、フランジ接続部、アーム接続部などの構造においては、精密フライス加工、ボーリング加工、穴あけ加工によって、穴径、穴間隔、平面度、位置精度を制御することができます。加工後、三次元測定機、画像検査システム、マイクロメーターなどの測定機器を用いて重要な寸法を検証することで、異なる生産ロット間での互換性を良好に保つことができます。
軽量素材によりロボットの動作効率が向上
産業用ロボットは、高速動作中にアームの位置や移動方向を頻繁に変更します。構造部品の重量は、駆動システムにかかる負荷に直接影響します。アルミニウム合金は、軽量性、優れた加工性、良好な熱伝導性といった利点から、ロボットの構造部品に広く使用されています。ロボットアームのハウジング、ジョイントカバー、取付プレート、支持台などの部品に適しています。
より高い負荷がかかる部品や、耐摩耗性の向上が求められる部品には、ステンレス鋼や合金鋼を選択できます。CNC加工パラメータは、工具の選択、主軸回転速度、送り速度、切削深さなど、材料の硬度に応じて調整できるため、安定した寸法精度と表面品質を維持できます。
複雑な構造加工がロボット設計の要件を満たす
産業用ロボットは、より広い可動範囲を実現するために、中空構造、薄肉構造、補強リブ、曲面などをよく利用します。CNC加工では、多軸加工、精密フライス加工、段階的加工などを用いて複雑な形状を製造できるだけでなく、深い空洞、狭い溝、傾斜面、不規則な取り付け面なども加工可能です。
薄肉部品の場合、変形を抑えるために、型締め力と切削荷重を慎重に制御する必要があります。また、荒加工、中仕上げ加工、仕上げ加工の適切な順序で工程を行うことで、内部応力を徐々に解放し、最終的な寸法安定性を向上させることができます。
産業用ロボット部品のCNC加工方法と応用
ロボット構造部品の機械加工は、単に図面に従って材料を切断するだけではありません。製造プロセスでは、部品の形状、材料特性、組み立て関係、および実際の動作環境を考慮する必要があります。ロボットアーム、関節ハウジング、ベース、エンドエフェクタ取り付け部品など、さまざまな部品には、専用の位置決め基準と加工手順が必要となる場合があります。デジタルCNCプログラミングと精密検査を組み合わせることで、原材料の準備から完成部品の製造まで、プロセス制御を維持することができます。

産業用ロボット構造部品のCNC加工プロセス
安定した機械加工プロセスは、バッチ生産中の寸法ばらつきを低減し、複雑な部品の製造効率を向上させることができます。一般的なCNC製造ワークフローは、以下の手順で構成されます。
- 図面および3Dモデルの確認:部品の寸法、公差、材料仕様、穴の位置、ねじ山、表面粗さ、および組み立て要件を確認します。
- 工程計画:適切な加工基準とクランプ方法を選択し、荒加工、中間仕上げ加工、仕上げ加工の適切な順序を確立する。
- 原材料検査:加工前に、アルミニウム合金、鋼、ステンレス鋼、その他の素材の仕様、寸法、表面状態を確認します。
- CNCプログラミング:部品構造に基づいてツールパスを作成し、主軸回転速度、送り速度、切削深さ、クーラントのパラメータを設定します。
- 重要形状加工:取付面、位置決め穴、ベアリング穴、接続穴、ねじ穴、複雑な形状などを、高精度で加工します。
- 初回品検査:最初に完成した部品の主要寸法と組立特性を検査し、必要に応じてプログラムまたは加工パラメータを最適化します。
- バッチ生産と工程監視:生産バッチ間の一貫性を維持するために、工具の摩耗、機械の状態、寸法安定性を監視します。
- 表面処理と最終検査:用途要件に応じて、陽極酸化処理、ブラスト処理、不動態化処理、コーティング、またはその他の処理を施した後、最終的な寸法検査と目視検査を行います。
標準化されたワークフローにより、設計データ、材料、CNCプログラム、加工工程、検査結果など、より包括的な生産記録が作成されます。これは、試作品、少量生産、長期的な部品供給を必要とするロボットメーカーに適しています。
ロボットアーム、関節ハウジング、および取り付けベースへの応用
ロボットアームは、空間移動を担う重要な構造部品です。その内部構造には、減速機、モーター、ベアリング、伝動部品などが含まれるため、アームハウジングは重量、剛性、および取り付け精度をバランスよく考慮する必要があります。CNC加工により、ロボットの設計に応じて、曲線形状、接続穴、内部空洞、および補強構造を製作できます。
ジョイントハウジングは、ベアリング穴、減速機取り付けインターフェース、モーター取り付け穴に特に注意を払う必要があります。ロボットベースはロボット本体全体を支えるため、十分な構造強度と寸法安定性が求められます。精密なフライス加工と穴あけ加工により、ロボットとベース間の安定した取り付けに必要な正確な取り付け面と接続部を実現できます。
エンドエフェクタおよび自動生産ライン構造への応用
産業用ロボットのエンドエフェクタには、グリッパー、吸盤、溶接ガン、研削工具、その他の特殊機構などが含まれる場合があります。エンドエフェクタの取り付けプレート、接続フランジ、ツールホルダー、位置決め構造には、ロボットとツール間の確実な接続を確保するために、正確な穴の位置関係が必要です。
自動化された生産ラインでは、多くの支持台、位置決めブロック、接続プレート、ガイドレールマウント、およびツーリング構造が使用されます。これらの部品は一般的にロボット本体よりも小さいものの、安定した穴位置決めと組み立て寸法が求められます。CNC加工は、さまざまな自動化装置の設計に応じて加工プログラムを迅速に調整できるため、特注部品や少量多品種生産に適しています。
| ロボット構造部品 | 一般的な資料 | 主な機械加工プロセス | 主要なパフォーマンス要件 |
| ロボットアームハウジング | アルミニウム合金、合金鋼 | CNCフライス加工、穴あけ加工、ねじ切り加工 | 軽量設計、剛性、寸法安定性 |
| 共同住宅 | アルミニウム合金、ステンレス鋼 | 精密フライス加工、ボーリング加工、穴あけ加工 | 穴の精度、同心度、組み立て精度 |
| ロボット基地 | アルミニウム合金、スチール | フライス加工、穴あけ加工、ねじ切り加工 | 耐荷重、平面度、接続安定性 |
| エンドエフェクタ取り付けプレート | アルミニウム合金、ステンレス鋼 | フライス加工、穴あけ加工、面取り加工 | 穴の位置決め、位置精度 |
| 減速機接続シート | アルミニウム合金、合金鋼 | フライス加工、穴あけ加工、タッピング加工 | 同心性、構造強度 |
| ロボットサポートコンポーネント | アルミニウム合金、スチール | フライス加工、穴あけ加工 | 剛性、耐久性、取り付け精度 |
| 自動化されたツールベース | アルミニウム合金、ステンレス鋼 | フライス加工、穴あけ加工、ねじ切り加工 | 位置決め精度、再現性のある組み立て安定性 |
産業用ロボットの構造部品の機能および性能制御
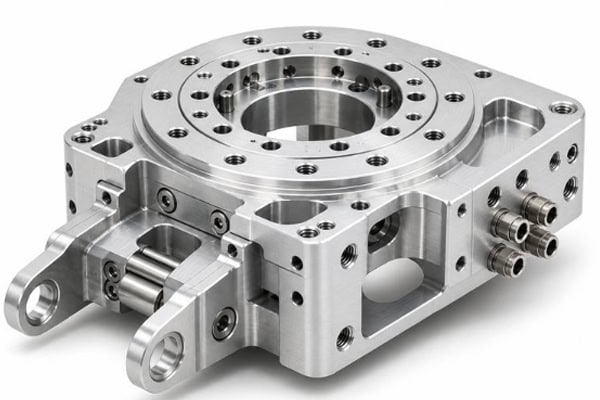
ロボットの構造部品は、機械的な接続を提供するだけでなく、荷重を支え、アセンブリの位置決めを行い、伝達部品を接続し、構造的な動きを抑制し、モーターやその他の機構の取り付けインターフェースを提供するなど、様々な役割を果たします。CNC加工においては、各部品の意図された機能に応じて重要な寸法を制御する必要があり、表面品質、材料特性、構造剛性も考慮しなければなりません。高速ロボットの場合、構造部品の重量変化は運動慣性やシステム応答に影響を与える可能性があるため、軽量設計と十分な機械的強度とのバランスを取ることが重要です。
支持、位置決め、および伝送部品の取り付け機能
ロボットの構造部品は、モーター、減速機、ベアリング、エンコーダー、エンドエフェクターなどの確実な取り付け場所を提供します。CNC加工により、ロボット筐体の内部または表面に、ベアリングシート、位置決め段差、取り付け穴、補強リブ、ねじ込みインターフェースなどを加工できます。
正確な位置決め構造は、組み立て時のずれを低減し、伝動部品間の適切な位置関係を維持するのに役立ちます。頻繁な取り付けと取り外しが必要なロボットモジュールでは、接続穴と位置決め穴の再現性も重要です。適切な面取りとバリ取りを行うことで、組み立て時の干渉を低減し、設置効率を向上させることができます。
強度、剛性、表面品質、および長期性能の制御
ロボットの構造部品は、長期稼働中に繰り返し動作、機械的負荷、および機器の振動にさらされます。そのため、安定した構造性能が不可欠です。ロボットアームや関節ハウジングについては、不要な重量増加を招くことなく必要な剛性を維持できるよう、壁厚や補強リブを適切に設計する必要があります。荷重を受ける部品やベースについては、材料強度、接合部、および加工後の平面度に特に注意を払う必要があります。
表面品質は組み立て性能にも影響します。精密仕上げによって取付面や嵌合面の粗さを改善でき、バリ取りによって組み立て時の干渉を低減できます。材質や作業環境によっては、陽極酸化処理、不動態化処理、その他の表面処理によって耐食性や表面耐久性を向上させることができます。
バッチ生産中は、工具の摩耗と機械の状態を継続的に監視する必要があります。穴径、平面度、同心度、位置精度などの重要な寸法は、専用の検査記録によって管理できます。検証済みのCNCプログラムは将来の注文にも再利用できるため、ロボットメーカーは安定した再現性のある部品供給システムを構築できます。
産業用ロボットの構造部品に対するCNC加工は、ロボットアーム、ジョイントハウジング、ベース、減速機接続部品、エンドエフェクタ取り付け部品、および自動工具構造に適しています。アルミニウム合金、鋼、ステンレス鋼などの適切な材料を選択し、精密フライス加工、穴あけ加工、ボーリング加工、タッピング加工、表面処理を組み合わせることで、メーカーは構造強度、軽量設計、組立精度、および長期稼働に関する要件を満たすことができます。CNC精密加工は、ロボットの試作、少量生産、カスタム部品、および大規模生産に対して、柔軟な製造サポートを提供します。
















