
Quando un robot è in funzione, il suo braccio si estende, ruota e svolge costantemente attività come la movimentazione dei materiali, la saldatura e l'assemblaggio. Sebbene la base possa sembrare un semplice componente di supporto, essa sopporta continuamente il peso della macchina, i carichi di lavoro e le forze generate durante il movimento. Se la base non è sufficientemente rigida o i fori di montaggio non sono posizionati correttamente, il robot potrebbe subire vibrazioni o errori di posizionamento. Questo è particolarmente importante per i robot industriali di grandi dimensioni. Le loro basi devono garantire una capacità di carico sufficiente, mantenendo al contempo connessioni precise con il pavimento, le guide e il corpo del robot. Grazie a un processo di lavorazione CNC ben pianificato, i produttori possono ottenere una maggiore precisione dimensionale, una migliore qualità strutturale e finiture superficiali più accurate, riducendo le regolazioni e le rilavorazioni durante l'installazione.
Quali sono i requisiti tecnici chiave per la lavorazione CNC robotizzata?
La base di un robot è molto più di una semplice staffa metallica. Deve resistere a carichi continui e al contempo fornire una base di montaggio stabile per il robot. Macchine diverse richiedono strutture di base diverse. Alcune devono supportare bracci robotici pesanti, mentre altre privilegiano la leggerezza e la compattezza degli spazi di installazione. Durante la lavorazione, i punti di connessione critici meritano particolare attenzione. Rispettare le dimensioni esterne solo sul disegno non è sufficiente.
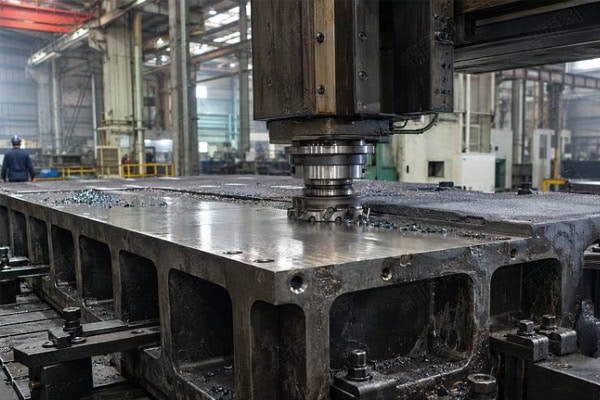
Posizionamento preciso dei fori di montaggio
Robot bases typically contain multiple groups of bolt holes, locating holes, and connection holes. These features determine whether the robot body can be securely installed. Even a small deviation in hole spacing may make on-site assembly difficult and affect positioning accuracy.For parts with numerous holes, using a consistent machining datum and planning the drilling, enlarging, and finishing sequence carefully can reduce errors between machining operations.
Planarità della superficie di appoggio inferiore
The surface connecting the base to the floor or equipment platform must remain flat. If the contact surface is uneven, some areas may not sit properly against the platform, resulting in uneven loading. Vibration during operation can further affect connection stability.A finishing milling operation can be arranged for the supporting surface, followed by flatness inspection to confirm that critical contact areas meet assembly requirements.
Rigidità strutturale sufficiente
Durante il funzionamento, i robot generano carichi dinamici. Se la base è troppo sottile o presenta un rinforzo insufficiente, possono verificarsi deformazioni. Sia il peso che la capacità portante devono essere considerati in fase di progettazione e lavorazione. Rimuovere troppo materiale solo per ridurre il peso può compromettere la resistenza strutturale.
| Caratteristica strutturale | Funzione principale | Considerazioni sulla lavorazione |
| superficie di supporto inferiore | Sostiene il peso complessivo del robot | Planarità e qualità della superficie |
| Gruppi di fori di montaggio | Fissare il corpo del robot | Spaziatura dei fori, diametro e precisione di posizionamento |
| Coste di rinforzo interne | Migliorare la rigidità strutturale | Dimensioni delle costole e integrità strutturale |
| Individuazione della spalla | Aiuta a posizionare il robot durante l'installazione | Dimensioni di adattamento e concentricità |
| Fori di collegamento laterali | Collegare altre strutture meccaniche | Posizione dei fori e qualità della filettatura |
Quali problemi possono verificarsi durante la lavorazione CNC con robot?
Le basi dei robot presentano spesso scanalature profonde, spessori delle pareti non uniformi e molteplici fori di connessione. Alcuni componenti hanno anche dimensioni complessive relativamente grandi. Le sfide di lavorazione vanno oltre il tempo di taglio. Il rilascio delle tensioni interne, la stabilità del bloccaggio del pezzo e l'accessibilità dell'utensile possono influenzare il risultato finale. Una pianificazione inadeguata del processo può portare a variazioni dimensionali o difficoltà di assemblaggio.
Deformazione durante la lavorazione di basi di grandi dimensioni
Le basi in lega di alluminio possono subire una significativa asportazione di materiale durante il taglio. Con il progredire della lavorazione, le tensioni residue all'interno del materiale grezzo possono rilasciarsi gradualmente, causando deformazioni o variazioni dimensionali localizzate. Diversi accorgimenti di processo possono contribuire a ridurre questo rischio:
- Durante la sgrossatura, lasciare un sovrametallo di lavorazione adeguato anziché rimuovere troppo materiale in un'unica passata.
- Controllare le forze di taglio nelle zone a parete sottile per ridurre le sollecitazioni localizzate.
- Prevedere, se necessario, trattamenti di distensione o di invecchiamento per migliorare la stabilità del materiale.
- Prima della finitura, ricontrollare le condizioni del pezzo e, se necessario, regolare il sovrametallo di lavorazione residuo.
Prevedere un tempo per il trattamento intermedio dopo la sgrossatura è generalmente più semplice ed economico che correggere la deformazione dopo che il pezzo è stato completato.
Cavità profonde e scanalature complesse possono influire sulla qualità della lavorazione
Some robot bases contain deep recesses, mounting steps, and reinforcing ribs. When a cutting tool extends too far, vibration may occur. Poor chip evacuation can also affect the surface quality of groove bottoms and sidewalls.The cutting parameters should be selected according to groove depth, tool diameter, and material properties. Deep features can be machined in multiple layers, with sufficient chip evacuation space to prevent excessive tool loading.
Configurazioni multiple possono causare errori di posizionamento
When a base requires machining from several directions, repeated removal and repositioning can introduce datum deviations. This is particularly problematic when mounting holes must maintain accurate positional relationships with locating shoulders. Accumulated errors may affect final assembly.For complex components, dedicated fixtures or multi-axis CNC machining can reduce repeated setups and help maintain positional consistency between different machined surfaces.
Come selezionare materiali e processi per la lavorazione CNC robotizzata?
La scelta del materiale giusto contribuisce a soddisfare i requisiti di carico senza rendere il componente inutilmente pesante o costoso. Le opzioni più comuni includono leghe di alluminio, acciaio al carbonio e acciaio inossidabile. Questi materiali differiscono per resistenza, peso, resistenza alla corrosione e lavorabilità. La scelta finale dovrebbe tenere conto del carico utile del robot, dell'ambiente operativo e della struttura di base.
Quali materiali vengono comunemente utilizzati per le basi dei robot?
Le leghe di alluminio sono spesso utilizzate per le basi di robot di piccole e medie dimensioni, mentre l'acciaio può essere preferibile per attrezzature pesanti. La scelta del materiale non dovrebbe basarsi esclusivamente sui dati di resistenza. Occorre considerare anche la stabilità alla lavorazione e il successivo trattamento superficiale.
| Materiale | Caratteristiche principali | Applicazioni tipiche |
| Lega di alluminio 6061 | Leggero e facilmente lavorabile. | Basi robotiche di piccole e medie dimensioni |
| Lega di alluminio 7075 | Elevata resistenza e adatta a progetti leggeri. | Strutture leggere ad alto carico |
| Acciaio Q235 | Conveniente e facile da saldare e lavorare | Basi di attrezzature industriali generali |
| 45 # Steel | Buona resistenza e resistenza all'usura | Componenti di supporto per impieghi gravosi |
| Acciaio inossidabile | Buona resistenza alla corrosione | Apparecchiature utilizzate in ambienti umidi o speciali |
Come si utilizzano le macchine CNC a tre e cinque assi?
Three-axis CNC machining is generally suitable for bases with relatively simple structures, concentrated machining surfaces, and regularly distributed holes.When a component includes angled surfaces, complex contours, or connections in multiple directions, five-axis machining offers greater flexibility. It can complete machining on multiple faces with fewer setups, helping reduce positional errors caused by repeated clamping.Not every robot base requires five-axis machining. The right equipment should be selected according to the component geometry and required tolerances. Choosing a suitable machining method is often more effective for controlling production costs.
I processi di finitura devono corrispondere alla struttura del componente.
La superficie di appoggio, i fori di montaggio e le sporgenze di posizionamento sono solitamente elementi critici che richiedono una finitura accurata. La sgrossatura rimuove il materiale in eccesso e crea la geometria di base, mentre le operazioni di finitura portano le dimensioni, le tolleranze e la qualità della superficie entro le specifiche richieste.
Per i fori con particolari requisiti di accoppiamento, è possibile utilizzare la barenatura e l'alesatura di precisione per migliorare la precisione dimensionale e la condizione superficiale.
Come si possono migliorare la qualità e le prestazioni di assemblaggio delle basi robotizzate realizzate con macchine a controllo numerico (CNC)?
La lavorazione non è completa finché la base finita non è stata verificata rispetto ai requisiti del disegno. Un componente può soddisfare le specifiche dimensionali individuali ma presentare comunque problemi durante l'assemblaggio. Un'adeguata ispezione dimensionale, il trattamento superficiale e le prove di montaggio possono ridurre le regolazioni in loco e contribuire a mantenere la stabilità durante il funzionamento.
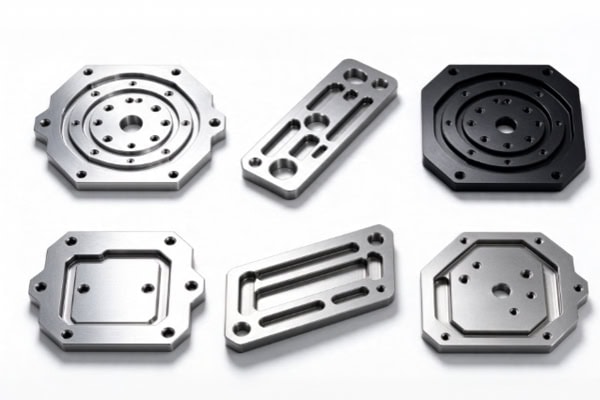
Esamina attentamente le dimensioni critiche
L'ispezione dovrebbe andare oltre la semplice misurazione di lunghezza, larghezza e altezza complessive. Occorre prestare maggiore attenzione alle caratteristiche che influiscono direttamente sull'installazione e sul collegamento. Gli elementi di ispezione più comuni includono:
- Planarità e condizioni superficiali della superficie di appoggio inferiore.
- Diametro, spaziatura e precisione di posizionamento dei fori di montaggio.
- Dimensioni e precisione di montaggio delle spalle di posizionamento.
- Condizioni della filettatura, inclusi bave, danni e lavorazione incompleta.
- Relazioni posizionali tra le superfici di connessione critiche.
Per le basi robotiche di alta precisione, è possibile utilizzare macchine di misura a coordinate (CMM) per ispezionare le dimensioni critiche. Ciò consente di identificare deviazioni di posizione che potrebbero essere difficili da rilevare con gli strumenti di misura convenzionali.
Il trattamento superficiale deve essere adeguato all'ambiente operativo.
Robot bases may operate in environments with dust, oil, or moisture. Surface treatment affects their protective performance and service life. Aluminum alloy components can undergo anodizing, while steel bases may require painting or other corrosion protection depending on the application.One important detail is that surface treatment can change local dimensions. Precision fitting surfaces, threaded holes, and locating areas should be considered during process planning to avoid affecting final assembly.
Il montaggio di prova aiuta a identificare tempestivamente i problemi di adattamento.
For bases with complex structures or numerous mounting positions, trial assembly can be arranged after machining. This helps confirm whether the robot body fits properly, whether there is any interference, and whether bolt connections and locating features work as intended.Identifying and correcting problems at this stage is generally more efficient than disassembling and reworking components after the equipment reaches the installation site.
Sebbene la base di un robot non sia un componente mobile, svolge un ruolo essenziale nel supportare la macchina e nel garantire la precisione di installazione. La scelta del materiale, la rigidità strutturale, i riferimenti di lavorazione e il controllo dimensionale influenzano le sue prestazioni finali. Anche una piccola deviazione in un punto critico può creare problemi durante l'assemblaggio. TIRAPID offre servizi di lavorazione CNC di precisione per componenti di apparecchiature industriali e può sviluppare soluzioni di lavorazione basate su disegni della base del robot, specifiche dei materiali e requisiti di tolleranza. Contattateci per discutere le vostre specifiche esigenze di lavorazione.
















