
I robot industriali sono ampiamente utilizzati per la movimentazione dei materiali, la saldatura, l'assemblaggio, la molatura, la verniciatura, la pallettizzazione, il carico e lo scarico automatizzati. La loro precisione di movimento e la stabilità operativa sono strettamente correlate alla qualità di produzione dei componenti strutturali interni. Bracci robotici, alloggiamenti per giunti, basi di montaggio, sedi di connessione, piastre flangiate, componenti di supporto e strutture di montaggio dell'effettore finale richiedono tutti dimensioni precise, sufficiente resistenza strutturale e prestazioni di assemblaggio stabili. La lavorazione di precisione CNC può elaborare questi componenti secondo disegni tecnici e modelli 3D attraverso operazioni di fresatura, foratura, maschiatura, alesatura, smussatura e altre lavorazioni. In combinazione con un'adeguata selezione dei materiali, progettazione di attrezzature, controllo dimensionale e trattamento superficiale, la lavorazione CNC fornisce un supporto affidabile alla produzione di componenti per robot industriali utilizzati in ambienti operativi esigenti.
Vantaggi della lavorazione CNC per i componenti strutturali dei robot industriali
I componenti strutturali dei robot industriali presentano spesso profili complessi, fori di montaggio fitti, spessori di parete variabili e rigorosi requisiti di posizionamento. I metodi di lavorazione convenzionali possono rendere difficile conciliare la precisione dimensionale con le complesse esigenze strutturali. Le macchine a controllo numerico (CNC) possono seguire percorsi utensile programmati per lavorare profili complessi, mantenendo al contempo posizioni dei fori, superfici di montaggio e strutture di posizionamento costanti. Diversi materiali, tra cui leghe di alluminio, acciaio e acciaio inossidabile, possono essere lavorati utilizzando utensili da taglio e parametri di lavorazione adeguati per ottenere un equilibrio ottimale tra peso, resistenza, efficienza e durata.
La lavorazione di alta precisione migliora la stabilità dell'assemblaggio.
I bracci robotici e le strutture articolari richiedono connessioni meccaniche precise. Un'eccessiva deviazione dimensionale nei fori di montaggio, nelle sedi dei cuscinetti, nei fori di posizionamento o nelle superfici di connessione può compromettere l'assemblaggio successivo. La lavorazione CNC può utilizzare riferimenti di coordinate coerenti per elaborare più elementi critici e ridurre le deviazioni di posizionamento causate da ripetuti serraggi.
Per gli alloggiamenti delle giunzioni robotiche, i collegamenti flangiati e le strutture di collegamento dei bracci, la fresatura, l'alesatura e la foratura di precisione consentono di controllare il diametro dei fori, la spaziatura, la planarità e la precisione di posizionamento. Dopo la lavorazione, macchine di misura a coordinate, sistemi di ispezione visiva, micrometri e altre apparecchiature di misura possono essere utilizzati per verificare le dimensioni critiche, contribuendo a mantenere una buona intercambiabilità tra i diversi lotti di produzione.
I materiali leggeri migliorano l'efficienza del movimento del robot.
I robot industriali cambiano frequentemente la posizione del braccio e la direzione di movimento durante le operazioni ad alta velocità. Il peso dei componenti strutturali influisce direttamente sul carico che grava sul sistema di azionamento. Le leghe di alluminio sono ampiamente utilizzate per i componenti strutturali dei robot grazie al loro peso ridotto, alla buona lavorabilità e alla favorevole conducibilità termica. Sono adatte per alloggiamenti dei bracci robotici, coperture delle giunzioni, piastre di montaggio, sedili di supporto e altri componenti.
Per i componenti soggetti a carichi più elevati o che richiedono una maggiore resistenza all'usura, è possibile scegliere acciaio inossidabile e acciaio legato. I parametri di lavorazione CNC possono essere regolati in base alla durezza del materiale, inclusi la scelta dell'utensile, la velocità del mandrino, la velocità di avanzamento e la profondità di taglio, contribuendo a mantenere una precisione dimensionale e una qualità superficiale stabili.
Lavorazioni meccaniche strutturali complesse per soddisfare i requisiti di progettazione del robot
I robot industriali spesso utilizzano strutture cave, pareti sottili, nervature di rinforzo e superfici curve per ottenere una maggiore gamma di movimento. La lavorazione CNC può utilizzare la lavorazione multiasse, la fresatura di precisione e la lavorazione a fasi per realizzare profili complessi, gestendo al contempo cavità profonde, scanalature strette, superfici inclinate e aree di montaggio irregolari.
Per i componenti a parete sottile, la forza di serraggio e il carico di taglio devono essere controllati con attenzione per ridurre la deformazione. Una sequenza appropriata di sgrossatura, semifinitura e finitura può inoltre contribuire a rilasciare gradualmente le tensioni interne e a migliorare la stabilità dimensionale finale.
Metodi e applicazioni di lavorazione CNC per componenti di robot industriali
La lavorazione di componenti strutturali per robot non si limita al semplice taglio del materiale secondo un disegno. Il processo produttivo deve tenere conto della geometria del componente, delle caratteristiche del materiale, delle relazioni di assemblaggio e dell'ambiente operativo effettivo. Componenti diversi, come bracci robotici, alloggiamenti per giunti, basi e parti di montaggio dell'effettore finale, possono richiedere riferimenti di posizionamento e sequenze di lavorazione specifici. La programmazione CNC digitale, combinata con il controllo di precisione, contribuisce a mantenere il controllo del processo, dalla preparazione delle materie prime alla produzione del componente finito.

Processo di lavorazione CNC per componenti strutturali di robot industriali
Un processo di lavorazione stabile può ridurre le variazioni dimensionali durante la produzione in serie e migliorare l'efficienza produttiva di componenti complessi. Un tipico flusso di lavoro di produzione CNC comprende le seguenti fasi:
- Conferma del disegno e del modello 3D: Verificare le dimensioni dei componenti, le tolleranze, le specifiche dei materiali, la posizione dei fori, le filettature, la rugosità superficiale e i requisiti di assemblaggio.
- Pianificazione del processo: Selezionare riferimenti di lavorazione e metodi di bloccaggio adeguati, stabilendo al contempo una sequenza appropriata per le fasi di sgrossatura, semifinitura e finitura.
- Ispezione delle materie prime: Verificare le specifiche, le dimensioni e le condizioni superficiali di leghe di alluminio, acciaio, acciaio inossidabile o altri semilavorati prima della lavorazione.
- Programmazione CNC: Sviluppare i percorsi utensile in base alla struttura del componente e impostare la velocità del mandrino, la velocità di avanzamento, la profondità di taglio e i parametri del refrigerante.
- Lavorazione di elementi critici: elaborazione di superfici di montaggio, fori di posizionamento, fori per cuscinetti, fori di collegamento, fori filettati e profili complessi con precisione controllata.
- Ispezione del primo articolo: Ispezionare le dimensioni principali e le caratteristiche di assemblaggio del primo componente finito e, se necessario, ottimizzare il programma o i parametri di lavorazione.
- Produzione a lotti e monitoraggio del processo: monitorare l'usura degli utensili, le condizioni della macchina e la stabilità dimensionale per mantenere la coerenza tra i lotti di produzione.
- Trattamento superficiale e ispezione finale: Applicare anodizzazione, sabbiatura, passivazione, rivestimento o altri trattamenti in base ai requisiti dell'applicazione, seguiti da un'ispezione dimensionale e visiva finale.
Un flusso di lavoro standardizzato crea una documentazione di produzione più completa, che include dati di progettazione, materiali, programmi CNC, operazioni di lavorazione e risultati dei controlli. Questa soluzione è ideale per i produttori di robot che necessitano di prototipi, produzioni in piccoli lotti e forniture di componenti a lungo termine.
Applicazioni in bracci robotici, alloggiamenti per giunti e basi di montaggio
Il braccio robotico è un componente strutturale fondamentale responsabile del movimento spaziale. La sua struttura interna può contenere riduttori, motori, cuscinetti e componenti di trasmissione, pertanto l'alloggiamento del braccio deve bilanciare peso, rigidità e precisione di montaggio. La lavorazione CNC consente di realizzare profili curvi, fori di collegamento, cavità interne e strutture di rinforzo in base al progetto del robot.
Gli alloggiamenti dei giunti richiedono particolare attenzione ai fori dei cuscinetti, alle interfacce di montaggio del riduttore e ai fori di montaggio del motore. La base del robot supporta l'intero corpo del robot e richiede sufficiente resistenza strutturale e stabilità dimensionale. La fresatura e la foratura di precisione possono fornire superfici di montaggio e punti di connessione accurati per un'installazione stabile tra il robot e la sua base.
Applicazioni negli effettori finali e nelle strutture delle linee di produzione automatizzate
Gli effettori terminali dei robot industriali possono includere pinze, ventose, pistole per saldatura, utensili di molatura o altri meccanismi specializzati. Le piastre di montaggio degli effettori terminali, le flange di collegamento, i portautensili e le strutture di posizionamento necessitano di rapporti di foratura precisi per garantire connessioni affidabili tra il robot e i suoi utensili.
Le linee di produzione automatizzate utilizzano anche numerosi supporti, blocchi di posizionamento, piastre di collegamento, supporti per guide e strutture di attrezzaggio. Sebbene questi componenti siano generalmente più piccoli della struttura principale del robot, richiedono comunque un posizionamento stabile dei fori e dimensioni di assemblaggio precise. La lavorazione CNC consente di adattare rapidamente i programmi di lavorazione alle diverse configurazioni delle apparecchiature di automazione, rendendola adatta alla produzione di componenti personalizzati e alla produzione di piccoli volumi con elevata varietà di prodotti.
| Componente strutturale del robot | Materiali comuni | Principali processi di lavorazione | Requisiti prestazionali chiave |
| alloggiamento del braccio robotico | lega di alluminio, acciaio legato | Fresatura, foratura e maschiatura CNC | Design leggero, rigidità, stabilità dimensionale |
| Alloggi condivisi | Lega di alluminio, acciaio inossidabile | Fresatura di precisione, alesatura, foratura | Precisione dei fori, concentricità, precisione di assemblaggio |
| Base robotizzata | Lega di alluminio, acciaio | Fresatura, foratura, filettatura | Capacità di carico, planarità, stabilità della connessione |
| Piastra di montaggio dell'effettore finale | Lega di alluminio, acciaio inossidabile | Fresatura, foratura, smussatura | Posizionamento del foro, precisione di localizzazione |
| Sede di collegamento del riduttore | lega di alluminio, acciaio legato | Fresatura, alesatura, maschiatura | Concentricità, resistenza strutturale |
| Componente di supporto per robot | Lega di alluminio, acciaio | Fresatura, foratura | Rigidità, durata, precisione di montaggio |
| Base di utensili automatizzata | Lega di alluminio, acciaio inossidabile | Fresatura, foratura, filettatura | Precisione di posizionamento, stabilità di assemblaggio ripetibile |
Controllo funzionale e prestazionale dei componenti strutturali dei robot industriali
I componenti strutturali dei robot non si limitano a fornire connessioni meccaniche. Sostengono anche carichi, posizionano gli assemblaggi, collegano i componenti di trasmissione, riducono le oscillazioni strutturali e forniscono interfacce di montaggio per motori e altri meccanismi. Durante la lavorazione CNC, è necessario controllare le dimensioni critiche in base alla funzione prevista di ciascun componente, tenendo conto anche della qualità superficiale, delle proprietà del materiale e della rigidità strutturale. Per i robot ad alta velocità, le variazioni di peso dei componenti strutturali possono influenzare l'inerzia del movimento e la risposta del sistema, rendendo fondamentale bilanciare la leggerezza del design con una sufficiente resistenza meccanica.
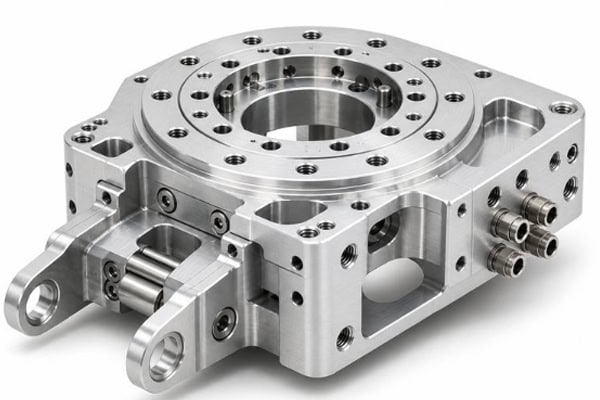
Funzioni di supporto, posizionamento e montaggio dei componenti di trasmissione
I componenti strutturali dei robot forniscono punti di fissaggio affidabili per motori, riduttori, cuscinetti, encoder ed effettori terminali. La lavorazione CNC consente di realizzare sedi per cuscinetti, gradini di posizionamento, fori di montaggio, nervature di rinforzo e interfacce filettate all'interno o sulla superficie degli alloggiamenti dei robot.
Strutture di posizionamento precise contribuiscono a ridurre le deviazioni di assemblaggio e a mantenere le corrette relazioni tra i componenti della trasmissione. Per i moduli robotici che richiedono frequenti installazioni e rimozioni, i fori di connessione e di posizionamento devono inoltre garantire una buona ripetibilità. Una corretta smussatura e sbavatura possono ridurre le interferenze durante l'assemblaggio e migliorare l'efficienza dell'installazione.
Controllo di resistenza, rigidità, qualità superficiale e prestazioni a lungo termine
I componenti strutturali dei robot sono esposti a movimenti ripetuti, carichi meccanici e vibrazioni delle apparecchiature durante il funzionamento a lungo termine. Pertanto, è essenziale una stabilità strutturale. Per i bracci robotici e gli alloggiamenti delle articolazioni, lo spessore delle pareti e le nervature di rinforzo devono essere progettati in modo appropriato per mantenere la rigidità richiesta senza aggiungere peso superfluo. Per i componenti portanti e le basi, è necessario prestare particolare attenzione alla resistenza del materiale, alle aree di connessione e alla planarità post-lavorazione.
Anche la qualità della superficie influisce sulle prestazioni di assemblaggio. Una finitura di precisione può migliorare la rugosità delle superfici di montaggio e di accoppiamento, mentre la sbavatura contribuisce a ridurre le interferenze durante l'assemblaggio. A seconda del materiale e dell'ambiente di lavoro, l'anodizzazione, la passivazione o altri trattamenti superficiali possono migliorare la resistenza alla corrosione e la durabilità della superficie.
Durante la produzione in serie, l'usura degli utensili e le condizioni della macchina devono essere monitorate costantemente. Dimensioni critiche come il diametro del foro, la planarità, la concentricità e la precisione di posizionamento possono essere controllate tramite apposite registrazioni di ispezione. I programmi CNC validati possono inoltre essere riutilizzati per ordini futuri, aiutando i produttori di robot a stabilire un sistema di fornitura di componenti stabile e ripetibile.
La lavorazione CNC per componenti strutturali di robot industriali è adatta per bracci robotici, alloggiamenti per giunti, basi, componenti di collegamento per riduttori, parti di montaggio per effettori terminali e strutture di utensili automatizzati. Selezionando materiali appropriati come leghe di alluminio, acciaio e acciaio inossidabile e combinando fresatura di precisione, foratura, alesatura, maschiatura e trattamento superficiale, i produttori possono soddisfare i requisiti di resistenza strutturale, leggerezza, precisione di assemblaggio e durata operativa. La lavorazione di precisione CNC offre un supporto produttivo flessibile per prototipi di robot, sviluppo di piccoli lotti, componenti personalizzati e produzione su larga scala.
















