
Lorsqu'un robot est en fonctionnement, son bras s'étend, pivote et effectue des tâches telles que la manutention, le soudage et l'assemblage. Bien que la base puisse paraître un simple support, elle supporte en permanence le poids de la machine, les charges de travail et les forces générées lors des mouvements. Si la base manque de rigidité ou si ses trous de fixation sont mal positionnés, le robot peut subir des vibrations ou des erreurs de positionnement. Ceci est particulièrement important pour les grands robots industriels. Leurs bases doivent offrir une capacité de charge suffisante tout en assurant des liaisons précises avec le sol, les rails de guidage et le corps du robot. Grâce à un processus d'usinage CNC bien conçu, les fabricants peuvent obtenir une meilleure précision dimensionnelle, une meilleure qualité structurelle et de meilleurs états de surface, réduisant ainsi les ajustements et les retouches lors de l'installation.
Quelles sont les principales exigences techniques pour l'usinage CNC robotisé ?
Un socle de robot est bien plus qu'un simple support métallique. Il doit supporter des charges continues tout en assurant une base de montage stable au robot. Les structures de socle varient selon les machines. Certaines doivent supporter des bras robotiques lourds, tandis que d'autres privilégient la légèreté et un encombrement réduit. Lors de l'usinage, les points de connexion critiques requièrent une attention particulière. Le respect des dimensions extérieures indiquées sur un plan ne suffit pas.
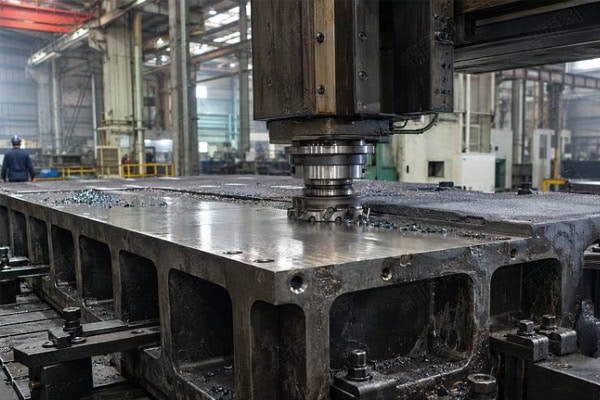
Positionnement précis des trous de fixation
Robot bases typically contain multiple groups of bolt holes, locating holes, and connection holes. These features determine whether the robot body can be securely installed. Even a small deviation in hole spacing may make on-site assembly difficult and affect positioning accuracy.For parts with numerous holes, using a consistent machining datum and planning the drilling, enlarging, and finishing sequence carefully can reduce errors between machining operations.
Planéité de la surface de support inférieure
The surface connecting the base to the floor or equipment platform must remain flat. If the contact surface is uneven, some areas may not sit properly against the platform, resulting in uneven loading. Vibration during operation can further affect connection stability.A finishing milling operation can be arranged for the supporting surface, followed by flatness inspection to confirm that critical contact areas meet assembly requirements.
Rigidité structurelle suffisante
Les robots génèrent des charges dynamiques en fonctionnement. Si la base est trop mince ou insuffisamment renforcée, des déformations peuvent survenir. Le poids et la capacité de charge doivent être pris en compte lors de la conception et de l'usinage. Un enlèvement de matière excessif, dans le seul but de réduire le poids, peut compromettre la résistance structurelle.
| Caractéristique structurelle | Fonction principale | Considérations d'usinage |
| surface de support inférieure | Supporte le poids total du robot | Planéité et qualité de surface |
| Groupes de trous de montage | Fixez le corps du robot | Précision de l'espacement, du diamètre et du positionnement des trous |
| nervures de renfort internes | Améliorer la rigidité structurelle | Dimensions des nervures et intégrité structurelle |
| Localisation de l'épaule | Permet de positionner le robot lors de l'installation | dimensions et concentricité de l'ajustement |
| trous de connexion latéraux | Raccordez d'autres structures mécaniques | Position des trous et qualité du filetage |
Quels problèmes peuvent survenir lors de l'usinage CNC robotisé ?
Les socles de robots présentent souvent des rainures profondes, des épaisseurs de paroi irrégulières et de multiples trous de fixation. Certains composants ont également des dimensions globales relativement importantes. Les défis d'usinage ne se limitent pas au temps de coupe. La relaxation des contraintes internes, la stabilité du bridage de la pièce et l'accessibilité des outils peuvent toutes influencer le résultat final. Une mauvaise planification du processus peut entraîner des variations dimensionnelles ou des difficultés d'assemblage.
Déformation lors de l'usinage de bases de grande taille
Lors de la découpe, les socles en alliage d'aluminium peuvent subir un enlèvement de matière important. Au fur et à mesure de l'usinage, les contraintes résiduelles à l'intérieur du matériau brut peuvent se libérer progressivement, entraînant des déformations ou des variations dimensionnelles localisées. Plusieurs ajustements du processus permettent de réduire ce risque :
- Lors de l'ébauche, prévoyez une surépaisseur d'usinage appropriée au lieu d'enlever trop de matière en une seule passe.
- Contrôler les forces de coupe dans les zones à parois minces afin de réduire les contraintes localisées.
- Mettre en place, si nécessaire, un traitement de relaxation des contraintes ou de vieillissement pour améliorer la stabilité du matériau.
- Avant la finition, revérifiez l'état de la pièce et ajustez la surépaisseur d'usinage restante si nécessaire.
Il est généralement plus facile et moins coûteux de prévoir un traitement intermédiaire après l'ébauche que de corriger une déformation une fois la pièce terminée.
Les cavités profondes et les rainures complexes peuvent affecter la qualité d'usinage
Some robot bases contain deep recesses, mounting steps, and reinforcing ribs. When a cutting tool extends too far, vibration may occur. Poor chip evacuation can also affect the surface quality of groove bottoms and sidewalls.The cutting parameters should be selected according to groove depth, tool diameter, and material properties. Deep features can be machined in multiple layers, with sufficient chip evacuation space to prevent excessive tool loading.
Plusieurs configurations peuvent entraîner des erreurs de positionnement.
When a base requires machining from several directions, repeated removal and repositioning can introduce datum deviations. This is particularly problematic when mounting holes must maintain accurate positional relationships with locating shoulders. Accumulated errors may affect final assembly.For complex components, dedicated fixtures or multi-axis CNC machining can reduce repeated setups and help maintain positional consistency between different machined surfaces.
Comment sélectionner les matériaux et les procédés pour l'usinage CNC robotisé ?
Le choix du matériau adéquat permet de répondre aux exigences de charge sans alourdir ni renchérir inutilement le composant. Parmi les options courantes figurent les alliages d'aluminium, l'acier au carbone et l'acier inoxydable. Ces matériaux diffèrent par leur résistance, leur poids, leur résistance à la corrosion et leur usinabilité. Le choix final doit tenir compte de la charge utile du robot, de son environnement d'exploitation et de la structure de base.
Quels matériaux sont couramment utilisés pour les socles de robots ?
Les alliages d'aluminium sont fréquemment utilisés pour les châssis de robots de petite et moyenne taille, tandis que l'acier est souvent privilégié pour les équipements lourds. Le choix du matériau ne doit pas se fonder uniquement sur les données de résistance. La stabilité à l'usinage et le traitement de surface ultérieur doivent également être pris en compte.
| Source | Principales caractéristiques | Applications typiques |
| 6061 Alliage d'aluminium | Léger et facile à usiner | Bases de robots de petite et moyenne taille |
| 7075 Alliage d'aluminium | Haute résistance et adaptée aux conceptions légères | structures légères à charge élevée |
| Acier Q235 | Économique et facile à souder et à usiner | Bases d'équipements industriels généraux |
| 45 # Acier | Bonne résistance et résistance à l'usure | Composants de support robustes |
| Acier Inoxydable | Bonne résistance à la corrosion | Équipement utilisé dans des environnements humides ou spéciaux |
Comment utiliser l'usinage CNC à trois et cinq axes ?
Three-axis CNC machining is generally suitable for bases with relatively simple structures, concentrated machining surfaces, and regularly distributed holes.When a component includes angled surfaces, complex contours, or connections in multiple directions, five-axis machining offers greater flexibility. It can complete machining on multiple faces with fewer setups, helping reduce positional errors caused by repeated clamping.Not every robot base requires five-axis machining. The right equipment should be selected according to the component geometry and required tolerances. Choosing a suitable machining method is often more effective for controlling production costs.
Les procédés de finition doivent correspondre à la structure des composants.
La surface d'appui, les trous de fixation et les épaulements de positionnement sont généralement des éléments critiques qui nécessitent une finition soignée. L'ébauche enlève la matière superflue et crée la géométrie de base, tandis que les opérations de finition permettent d'obtenir les dimensions, les tolérances et la qualité de surface conformes aux spécifications requises.
Pour les trous présentant des exigences d'ajustement particulières, l'alésage et le réalésage de précision peuvent être utilisés pour améliorer la précision dimensionnelle et l'état de surface.
Comment améliorer la qualité et les performances d'assemblage des socles de robots usinés par commande numérique ?
L'usinage n'est pas terminé tant que la base finie n'a pas été vérifiée par rapport aux exigences du plan. Un composant peut répondre aux spécifications dimensionnelles individuelles, mais présenter néanmoins des problèmes lors de l'assemblage. Un contrôle dimensionnel rigoureux, un traitement de surface approprié et un montage à blanc permettent de réduire les ajustements sur site et de garantir la stabilité en fonctionnement.
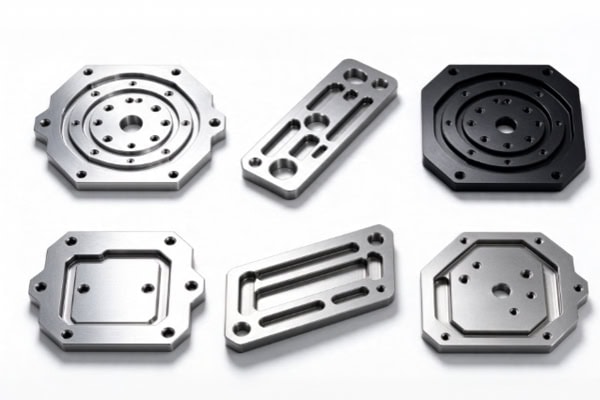
Examinez attentivement les dimensions critiques.
L'inspection ne doit pas se limiter à la mesure de la longueur, de la largeur et de la hauteur totales. Il convient d'accorder une attention particulière aux caractéristiques qui influent directement sur l'installation et le raccordement. Les points d'inspection courants comprennent :
- Planéité et état de surface de la surface d'appui inférieure.
- Diamètre, espacement et précision de positionnement des trous de fixation.
- Dimensions et précision d'ajustement des épaulements.
- État du filetage, y compris les bavures, les dommages et l'usinage incomplet.
- Relations de position entre les surfaces de connexion critiques.
Pour les socles de robots de haute précision, les machines à mesurer tridimensionnelles (MMT) permettent de contrôler les dimensions critiques. Cela contribue à identifier les écarts de position qui seraient difficiles à détecter avec des outils de mesure conventionnels.
Le traitement de surface doit être adapté à l'environnement d'exploitation.
Robot bases may operate in environments with dust, oil, or moisture. Surface treatment affects their protective performance and service life. Aluminum alloy components can undergo anodizing, while steel bases may require painting or other corrosion protection depending on the application.One important detail is that surface treatment can change local dimensions. Precision fitting surfaces, threaded holes, and locating areas should be considered during process planning to avoid affecting final assembly.
Un assemblage à blanc permet d'identifier rapidement les problèmes d'ajustement.
For bases with complex structures or numerous mounting positions, trial assembly can be arranged after machining. This helps confirm whether the robot body fits properly, whether there is any interference, and whether bolt connections and locating features work as intended.Identifying and correcting problems at this stage is generally more efficient than disassembling and reworking components after the equipment reaches the installation site.
Bien que la base d'un robot ne soit pas un élément mobile, elle joue un rôle essentiel dans le support de la machine et la précision de son installation. Le choix des matériaux, la rigidité structurelle, les références d'usinage et le contrôle dimensionnel influencent ses performances finales. Même un léger écart à un endroit critique peut engendrer des problèmes lors de l'assemblage. TIRAPID propose des services d'usinage CNC de précision pour les composants d'équipements industriels et peut développer des solutions d'usinage à partir des plans de la base du robot, des spécifications des matériaux et des exigences de tolérance. Contactez-nous pour discuter de vos besoins spécifiques en usinage.
















