
Cuando un robot está en funcionamiento, su brazo se extiende, gira y realiza constantemente tareas como manipulación de materiales, soldadura y ensamblaje. Aunque la base pueda parecer un simple componente de soporte, soporta continuamente el peso de la máquina, las cargas de trabajo y las fuerzas generadas durante el movimiento. Si la base carece de rigidez o sus orificios de montaje están mal posicionados, el robot puede experimentar vibraciones o errores de posicionamiento. Esto es especialmente importante para los robots industriales de gran tamaño. Sus bases deben proporcionar suficiente capacidad de carga, manteniendo al mismo tiempo conexiones precisas con el suelo, los rieles guía y el cuerpo del robot. Con un proceso de mecanizado CNC bien planificado, los fabricantes pueden lograr una mayor precisión dimensional, calidad estructural y acabados superficiales, reduciendo los ajustes de instalación y las repeticiones de trabajo.
¿Cuáles son los requisitos técnicos clave para el mecanizado CNC basado en robots?
La base de un robot es mucho más que un simple soporte metálico. Debe soportar cargas continuas y, al mismo tiempo, proporcionar una base de montaje estable para el robot. Cada máquina requiere una estructura de base distinta. Algunas necesitan soportar brazos robóticos pesados, mientras que otras priorizan la ligereza y la compacidad en la instalación. Durante el mecanizado, los puntos de conexión críticos merecen especial atención. No basta con que las dimensiones externas que aparecen en el plano se ajusten a él.
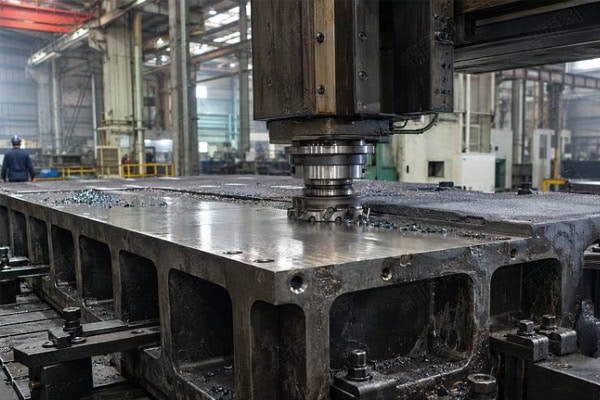
Posiciones precisas de los orificios de montaje
Robot bases typically contain multiple groups of bolt holes, locating holes, and connection holes. These features determine whether the robot body can be securely installed. Even a small deviation in hole spacing may make on-site assembly difficult and affect positioning accuracy.For parts with numerous holes, using a consistent machining datum and planning the drilling, enlarging, and finishing sequence carefully can reduce errors between machining operations.
Planitud de la superficie de apoyo inferior
The surface connecting the base to the floor or equipment platform must remain flat. If the contact surface is uneven, some areas may not sit properly against the platform, resulting in uneven loading. Vibration during operation can further affect connection stability.A finishing milling operation can be arranged for the supporting surface, followed by flatness inspection to confirm that critical contact areas meet assembly requirements.
Rigidez estructural suficiente
Los robots generan cargas dinámicas durante su funcionamiento. Si la base es demasiado delgada o carece de refuerzo suficiente, puede producirse una deformación. Tanto el peso como la capacidad de carga deben tenerse en cuenta durante el diseño y el mecanizado. Eliminar demasiado material simplemente para reducir el peso puede comprometer la resistencia estructural.
| Característica estructural | Función Principal | Consideraciones de mecanizado |
| Superficie de soporte inferior | Soporta el peso total del robot. | Planitud y calidad de la superficie |
| Grupos de orificios de montaje | Asegure el cuerpo del robot | Espaciado de los orificios, diámetro y precisión de posición |
| Costillas de refuerzo internas | Mejorar la rigidez estructural | Dimensiones de las costillas e integridad estructural |
| Localización del hombro | Ayuda a posicionar el robot durante la instalación. | Dimensiones y concentricidad del ajuste |
| Orificios de conexión lateral | Conectar otras estructuras mecánicas | Posiciones de los agujeros y calidad de la rosca |
¿Qué problemas pueden surgir durante el mecanizado CNC con base robótica?
Las bases de los robots suelen presentar ranuras profundas, espesores de pared irregulares y múltiples orificios de conexión. Algunos componentes también tienen dimensiones generales relativamente grandes. Los desafíos del mecanizado van más allá del tiempo de corte. La liberación de tensiones internas, la estabilidad de la sujeción de la pieza y la accesibilidad de la herramienta pueden afectar el resultado final. Una mala planificación del proceso puede provocar cambios dimensionales o dificultades de montaje.
Deformación durante el mecanizado de bases de gran tamaño
Las bases de aleación de aluminio pueden sufrir una importante pérdida de material durante el mecanizado. A medida que avanza el proceso, las tensiones residuales en el material base pueden liberarse gradualmente, provocando deformaciones o cambios dimensionales localizados. Diversos ajustes en el proceso pueden ayudar a reducir este riesgo:
- Deje un margen de mecanizado adecuado durante el desbaste en lugar de eliminar demasiado material en una sola pasada.
- Controlar las fuerzas de corte en zonas de paredes delgadas para reducir la tensión localizada.
- Cuando sea necesario, aplique tratamientos para aliviar la tensión o para el envejecimiento del material, con el fin de mejorar su estabilidad.
- Vuelva a comprobar el estado de la pieza antes de finalizar el mecanizado y ajuste el margen de mecanizado restante cuando sea necesario.
Por lo general, es más fácil y menos costoso dedicar tiempo a un tratamiento intermedio después del mecanizado en bruto que corregir la deformación una vez que la pieza está terminada.
Las cavidades profundas y las ranuras complejas pueden afectar la calidad del mecanizado.
Some robot bases contain deep recesses, mounting steps, and reinforcing ribs. When a cutting tool extends too far, vibration may occur. Poor chip evacuation can also affect the surface quality of groove bottoms and sidewalls.The cutting parameters should be selected according to groove depth, tool diameter, and material properties. Deep features can be machined in multiple layers, with sufficient chip evacuation space to prevent excessive tool loading.
Múltiples configuraciones pueden causar errores de posición.
When a base requires machining from several directions, repeated removal and repositioning can introduce datum deviations. This is particularly problematic when mounting holes must maintain accurate positional relationships with locating shoulders. Accumulated errors may affect final assembly.For complex components, dedicated fixtures or multi-axis CNC machining can reduce repeated setups and help maintain positional consistency between different machined surfaces.
¿Cómo se deben seleccionar los materiales y procesos para el mecanizado CNC basado en robots?
Elegir el material adecuado ayuda a cumplir con los requisitos de carga sin que el componente resulte innecesariamente pesado o costoso. Las opciones más comunes incluyen aleaciones de aluminio, acero al carbono y acero inoxidable. Estos materiales difieren en resistencia, peso, resistencia a la corrosión y maquinabilidad. La selección final debe tener en cuenta la carga útil del robot, el entorno operativo y la estructura base.
¿Qué materiales se utilizan habitualmente para las bases de los robots?
Las aleaciones de aluminio se utilizan con frecuencia para bases de robots pequeños y medianos, mientras que el acero suele preferirse para equipos de alta resistencia. La selección del material no debe basarse únicamente en los datos de resistencia. También es necesario considerar la estabilidad del mecanizado y el posterior tratamiento superficial.
| Material | Características principales | Aplicaciones principales |
| Aleación de aluminio 6061 | Ligero y con buena maquinabilidad | Bases para robots de tamaño pequeño y mediano |
| Aleación de aluminio 7075 | Alta resistencia y adecuada para diseños ligeros. | Estructuras ligeras de alta capacidad de carga |
| Acero Q235 | Económico y fácil de soldar y mecanizar. | Bases de equipos industriales generales |
| 45 # acero | Buena resistencia y resistencia al desgaste. | Componentes de soporte de alta resistencia |
| Acero Inoxidable | Buena resistencia a la corrosión | Equipos utilizados en entornos húmedos o especiales. |
¿Cómo se deben utilizar las máquinas de mecanizado CNC de tres y cinco ejes?
Three-axis CNC machining is generally suitable for bases with relatively simple structures, concentrated machining surfaces, and regularly distributed holes.When a component includes angled surfaces, complex contours, or connections in multiple directions, five-axis machining offers greater flexibility. It can complete machining on multiple faces with fewer setups, helping reduce positional errors caused by repeated clamping.Not every robot base requires five-axis machining. The right equipment should be selected according to the component geometry and required tolerances. Choosing a suitable machining method is often more effective for controlling production costs.
Los procesos de acabado deben coincidir con la estructura del componente.
La superficie de apoyo, los orificios de montaje y los topes de posicionamiento suelen ser elementos críticos que requieren un acabado preciso. El mecanizado en bruto elimina el material sobrante y crea la geometría básica, mientras que las operaciones de acabado ajustan las dimensiones, las tolerancias y la calidad de la superficie a las especificaciones requeridas.
Para agujeros con requisitos de ajuste especiales, se puede utilizar el mandrinado y escariado de precisión para mejorar la exactitud dimensional y el estado de la superficie.
¿Cómo se puede mejorar la calidad y el rendimiento del montaje de las bases de robots mecanizadas por CNC?
El mecanizado no se considera completo hasta que la base terminada se haya verificado conforme a los requisitos del plano. Un componente puede cumplir con las especificaciones dimensionales individuales, pero aun así presentar problemas durante el montaje. Una inspección dimensional adecuada, un tratamiento superficial correcto y un ajuste de prueba pueden reducir los ajustes in situ y contribuir a mantener la estabilidad durante el funcionamiento.
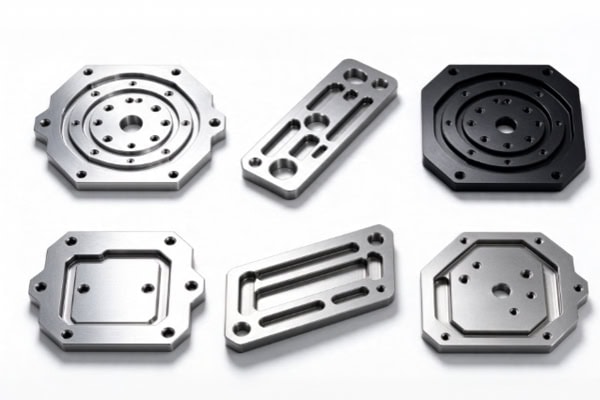
Inspeccione cuidadosamente las dimensiones críticas.
La inspección debe ir más allá de medir la longitud, el ancho y la altura totales. Se debe prestar mayor atención a las características que afectan directamente a la instalación y la conexión. Los elementos comunes de inspección incluyen:
- Planitud y estado de la superficie de apoyo inferior.
- Diámetro, espaciado y precisión de posicionamiento de los orificios de montaje.
- Dimensiones y precisión de ajuste de los hombros de posicionamiento.
- Estado de la rosca, incluyendo rebabas, daños y mecanizado incompleto.
- Relaciones posicionales entre superficies de conexión críticas.
Para bases de robots de alta precisión, se pueden utilizar máquinas de medición por coordenadas (MMC) para inspeccionar dimensiones críticas. Esto ayuda a identificar desviaciones de posición que pueden ser difíciles de detectar con herramientas de medición convencionales.
El tratamiento de la superficie debe coincidir con el entorno operativo.
Robot bases may operate in environments with dust, oil, or moisture. Surface treatment affects their protective performance and service life. Aluminum alloy components can undergo anodizing, while steel bases may require painting or other corrosion protection depending on the application.One important detail is that surface treatment can change local dimensions. Precision fitting surfaces, threaded holes, and locating areas should be considered during process planning to avoid affecting final assembly.
El montaje de prueba ayuda a identificar problemas de ajuste con anticipación.
For bases with complex structures or numerous mounting positions, trial assembly can be arranged after machining. This helps confirm whether the robot body fits properly, whether there is any interference, and whether bolt connections and locating features work as intended.Identifying and correcting problems at this stage is generally more efficient than disassembling and reworking components after the equipment reaches the installation site.
Aunque la base del robot no es un componente móvil, desempeña un papel fundamental en el soporte de la máquina y en el mantenimiento de la precisión de la instalación. La selección del material, la rigidez estructural, las referencias de mecanizado y la inspección dimensional influyen en su rendimiento final. Incluso una pequeña desviación en una ubicación crítica puede generar problemas durante el montaje. TIRAPID ofrece servicios de mecanizado CNC de precisión para componentes de equipos industriales y puede desarrollar soluciones de mecanizado basadas en los planos de la base del robot, las especificaciones del material y los requisitos de tolerancia. Contáctenos para analizar sus necesidades específicas de mecanizado.
















