
机器人运行时,其机械臂会不断伸展、旋转,并执行诸如物料搬运、焊接和装配等任务。虽然底座看似简单的支撑部件,但它却持续承受着机器的重量、工作载荷以及运动过程中产生的力。如果底座刚性不足或安装孔位置不准确,机器人可能会出现振动或定位误差。这一点对于大型工业机器人尤为重要。它们的底座必须提供足够的承载能力,同时还要与地面、导轨和机器人本体保持精确连接。通过精心设计的数控加工工艺,制造商可以获得更高的尺寸精度、结构质量和表面光洁度,从而减少安装调整和返工。
机器人底座数控加工的关键技术要求是什么?
机器人底座不仅仅是一个普通的金属支架。它必须能够承受持续的载荷,同时为机器人提供稳定的安装基础。不同的机器有不同的底座结构。有些需要支撑沉重的机械臂,而有些则优先考虑轻量化结构和紧凑的安装空间。在加工过程中,关键连接点需要特别注意。仅仅满足图纸上的外部尺寸是不够的。
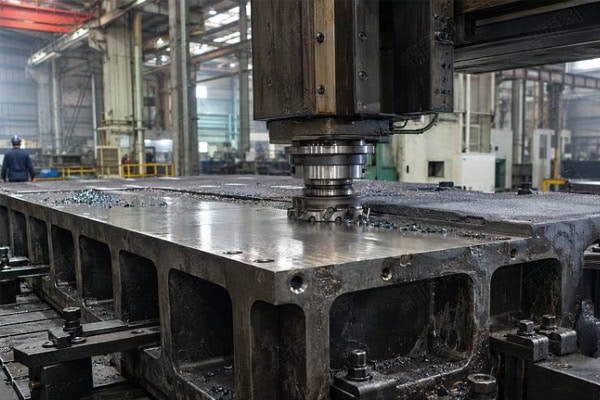
精确的安装孔位置
机器人底座通常包含多组螺栓孔、定位孔和连接孔。这些特征决定了机器人本体能否牢固安装。即使孔间距存在微小偏差,也可能导致现场组装困难并影响定位精度。对于孔数较多的零件,采用一致的加工基准并仔细规划钻孔、扩孔和精加工顺序,可以减少加工工序之间的误差。
底部支撑面的平整度
底座与地面或设备平台连接的表面必须保持平整。如果接触面不平整,部分区域可能无法与平台紧密贴合,导致受力不均。运行过程中的振动也会进一步影响连接的稳定性。可以对支撑面进行精铣加工,然后进行平整度检测,以确认关键接触区域符合装配要求。
足够的结构刚度
机器人运行过程中会产生动态载荷。如果底座过薄或加固不足,可能会发生变形。设计和加工过程中必须同时考虑重量和承载能力。为了减轻重量而过度去除材料会损害结构强度。
| 结构特征 | 主要功能 | 加工注意事项 |
| 底部支撑面 | 支撑机器人的整体重量 | 平整度和表面质量 |
| 安装孔组 | 固定机器人身体 | 孔间距、直径和位置精度 |
| 内部加强筋 | 提高结构刚度 | 肋骨尺寸和结构完整性 |
| 肩部定位 | 有助于在安装过程中定位机器人 | 配合尺寸和同心度 |
| 侧面连接孔 | 连接其他机械结构 | 孔位和螺纹质量 |
机器人底座数控加工过程中可能出现哪些问题?
机器人底座通常具有较深的凹槽、不均匀的壁厚和多个连接孔。某些部件的整体尺寸也相对较大。加工挑战不仅限于切削时间。内部应力释放、工件夹持稳定性以及刀具的可及性都会影响最终结果。工艺规划不当可能导致尺寸偏差或装配困难。
大型基体加工过程中的变形
铝合金基材在切削过程中可能会发生显著的材料去除。随着加工的进行,原材料内部的残余应力会逐渐释放,导致翘曲或局部尺寸变化。以下几种工艺调整措施有助于降低这种风险:
- 粗加工时应留出适当的加工余量,而不是一次去除过多的材料。
- 控制薄壁区域的切削力,以减少局部应力。
- 必要时进行应力消除或老化处理,以提高材料稳定性。
- 加工前重新检查工件状况,必要时调整剩余加工余量。
粗加工后留出时间进行中间处理通常比零件加工完成后再进行变形校正更容易、成本更低。
深腔和复杂沟槽会影响加工质量
某些机器人底座包含较深的凹槽、安装台阶和加强筋。当切削刀具伸出过长时,可能会产生振动。排屑不良也会影响沟槽底部和侧壁的表面质量。切削参数应根据沟槽深度、刀具直径和材料特性进行选择。深结构可以分多层加工,并留出足够的排屑空间,以防止刀具过度堆积。
多次设置可能导致定位误差
当基座需要从多个方向进行加工时,反复的拆卸和重新定位会导致基准偏差。当安装孔必须与定位肩保持精确的位置关系时,这个问题尤为突出。累积误差可能会影响最终装配。对于复杂的零件,专用夹具或多轴数控加工可以减少重复装夹次数,并有助于保持不同加工表面之间的位置一致性。
如何为机器人底座数控加工选择合适的材料和工艺?
选择合适的材料有助于满足承载要求,同时避免部件过重或成本过高。常见的材料包括铝合金、碳钢和不锈钢。这些材料在强度、重量、耐腐蚀性和加工性能方面各不相同。最终选择时应考虑机器人的有效载荷、工作环境和基座结构。
机器人底座通常使用哪些材料?
铝合金常用于中小型机器人底座,而钢材则可能更适合重型设备。材料选择不应仅取决于强度数据,加工稳定性以及后续的表面处理也需要考虑。
| 材料 | 主要特点 | 典型应用 |
| 6061铝合金 | 轻巧且易于加工 | 小型和中型机器人基地 |
| 7075铝合金 | 强度高,适用于轻量化设计 | 高承载轻型结构 |
| Q235钢 | 成本效益高,易于焊接和加工。 | 通用工业设备基地 |
| 45#Steel | 强度高,耐磨性好 | 重型支撑部件 |
| 不锈钢 | 良好的耐腐蚀性 | 在潮湿或特殊环境下使用的设备 |
三轴和五轴数控加工应该如何应用?
三轴数控加工通常适用于结构相对简单、加工面集中、孔洞分布规则的基座。当零件包含倾斜面、复杂轮廓或多方向连接时,五轴加工则能提供更大的灵活性。它能够以更少的装夹次数完成多个面的加工,从而有助于减少因重复装夹造成的定位误差。并非所有机器人基座都需要五轴加工。应根据零件的几何形状和所需的公差选择合适的设备。选择合适的加工方法通常更有利于控制生产成本。
表面处理工艺应与组件结构相匹配
支撑面、安装孔和定位肩通常是需要精细加工的关键特征。粗加工去除多余材料并形成基本几何形状,而精加工则使尺寸、公差和表面质量符合要求。
对于有特殊配合要求的孔,可以使用精密镗孔和铰孔来提高尺寸精度和表面状况。
如何提高数控加工机器人底座的质量和装配性能?
只有当成品底座符合图纸要求后,加工才算完成。即使某个部件的尺寸符合规格,在装配过程中仍可能出现问题。正确的尺寸检验、表面处理和试装配可以减少现场调整,并有助于保持运行稳定性。
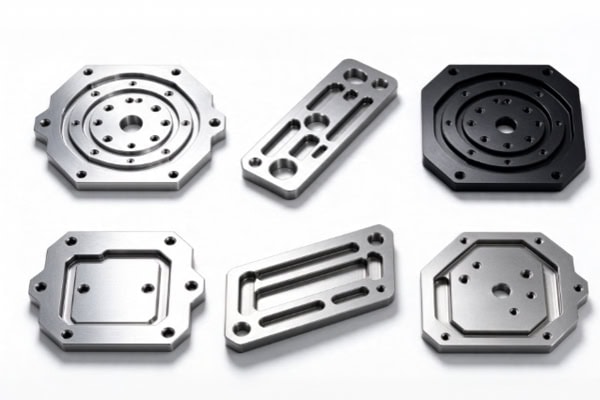
仔细检查关键尺寸
检查不应仅限于测量总长度、宽度和高度。更应关注那些直接影响安装和连接的特征。常见的检查项目包括:
- 底部支撑面的平整度和表面状况。
- 安装孔的直径、间距和位置精度。
- 肩部定位的尺寸和装配精度。
- 螺纹状况,包括毛刺、损坏和加工不完整等情况。
- 关键连接面之间的位置关系。
对于高精度机器人底座,可以使用坐标测量机 (CMM) 来检测关键尺寸。这有助于识别传统测量工具难以检测到的位置偏差。
表面处理应与运行环境相匹配
机器人底座可能在有灰尘、油污或潮湿的环境中运行。表面处理会影响其防护性能和使用寿命。铝合金部件可以进行阳极氧化处理,而钢制底座则可能需要喷漆或其他防腐蚀处理,具体取决于应用场景。一个重要的细节是,表面处理会改变局部尺寸。在工艺规划阶段应考虑精密配合面、螺纹孔和定位区域,以避免影响最终装配。
试组装有助于及早发现装配问题。
对于结构复杂或安装位置众多的底座,可以在加工完成后安排试组装。这有助于确认机器人本体是否安装到位,是否存在干涉,以及螺栓连接和定位功能是否按预期工作。在这个阶段发现并解决问题通常比设备到达安装现场后再拆卸和返工部件效率更高。
虽然机器人底座本身并非运动部件,但它在支撑机器和确保安装精度方面发挥着至关重要的作用。材料选择、结构刚度、加工基准和尺寸检验都会影响其最终性能。即使在关键位置出现微小偏差,也可能在装配过程中造成问题。TIRAPID 为工业设备部件提供精密数控加工服务,并可根据机器人底座图纸、材料规格和公差要求制定加工方案。欢迎联系我们,探讨您的具体加工需求。
















