
Bir robot çalışırken, kolu sürekli olarak uzar, döner ve malzeme taşıma, kaynak ve montaj gibi görevleri yerine getirir. Taban basit bir destek bileşeni gibi görünse de, makinenin ağırlığını, çalışma yüklerini ve hareket sırasında oluşan kuvvetleri sürekli olarak taşır. Taban yeterince sağlam değilse veya montaj delikleri yanlış konumlandırılmışsa, robot titreşim veya konumlandırma hataları yaşayabilir. Bu, özellikle büyük endüstriyel robotlar için önemlidir. Bu robotların tabanları, zemin, kılavuz raylar ve robot gövdesiyle doğru bağlantıları korurken yeterli yük taşıma kapasitesi sağlamalıdır. İyi planlanmış bir CNC işleme süreciyle, üreticiler daha iyi boyutsal doğruluk, yapısal kalite ve yüzey kalitesi elde edebilir, kurulum ayarlamalarını ve yeniden işleme ihtiyacını azaltabilirler.
Robot Tabanlı CNC İşleme İçin Başlıca Teknik Gereksinimler Nelerdir?
Bir robot tabanı, sıradan bir metal braketten çok daha fazlasıdır. Robot için sağlam bir montaj zemini sağlarken sürekli yüklere dayanmalıdır. Farklı makinelerin farklı taban yapıları vardır. Bazıları ağır robot kollarını desteklemeye ihtiyaç duyarken, diğerleri hafif yapıya ve kompakt kurulum alanlarına öncelik verir. İşleme sırasında, kritik bağlantı noktalarına özel dikkat gösterilmelidir. Sadece çizimdeki dış boyutlara uymak yeterli değildir.
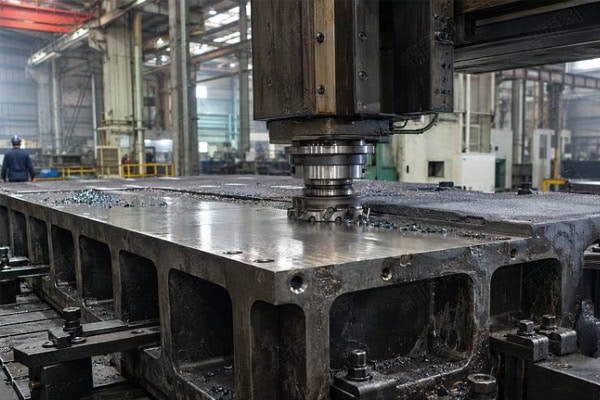
Doğru Montaj Deliği Konumları
Robot tabanları tipik olarak birden fazla cıvata deliği, konumlandırma deliği ve bağlantı deliği grubu içerir. Bu özellikler, robot gövdesinin güvenli bir şekilde monte edilip edilemeyeceğini belirler. Delik aralığındaki küçük bir sapma bile yerinde montajı zorlaştırabilir ve konumlandırma doğruluğunu etkileyebilir. Çok sayıda deliğe sahip parçalar için, tutarlı bir işleme referans noktası kullanmak ve delme, genişletme ve son işlem sırasını dikkatlice planlamak, işleme işlemleri arasındaki hataları azaltabilir.
Alt destek yüzeyinin düzlüğü
Tabanı zemine veya ekipman platformuna bağlayan yüzey düz kalmalıdır. Temas yüzeyi düzensiz ise, bazı alanlar platforma düzgün bir şekilde oturmayabilir ve bu da dengesiz yüklemeye neden olabilir. Çalışma sırasında titreşim, bağlantı stabilitesini daha da etkileyebilir. Destekleyici yüzey için bir son işlem frezeleme işlemi düzenlenebilir ve ardından kritik temas alanlarının montaj gereksinimlerini karşıladığını doğrulamak için düzlük kontrolü yapılabilir.
Yeterli Yapısal Rijitlik
Robotlar çalışma sırasında dinamik yükler oluşturur. Taban çok inceyse veya yeterli takviyeye sahip değilse, deformasyon meydana gelebilir. Tasarım ve işleme sırasında hem ağırlık hem de yük taşıma kapasitesi dikkate alınmalıdır. Sadece ağırlığı azaltmak için çok fazla malzeme çıkarmak, yapısal dayanıklılığı tehlikeye atabilir.
| Yapısal Özellik | Ana Fonksiyon | İşleme Hususları |
| Alt destek yüzeyi | Robotun toplam ağırlığını destekler. | Düzlük ve yüzey kalitesi |
| Montaj deliği grupları | Robot gövdesini sabitleyin. | Delik aralığı, çapı ve konum doğruluğu |
| İç takviye kaburgaları | Yapısal rijitliği iyileştirin | Kaburga boyutları ve yapısal bütünlük |
| Omuzu bulma | Kurulum sırasında robotun konumlandırılmasına yardımcı olur. | Uygun ölçüler ve eşmerkezlilik |
| Yan bağlantı delikleri | Diğer mekanik yapıları bağlayın. | Delik konumları ve diş kalitesi |
Robot Tabanlı CNC İşleme Sırasında Ne Tür Sorunlar Ortaya Çıkabilir?
Robot tabanlarında genellikle derin oluklar, düzensiz duvar kalınlıkları ve çok sayıda bağlantı deliği bulunur. Bazı bileşenlerin genel boyutları da nispeten büyüktür. İşleme zorlukları sadece kesme süresiyle sınırlı değildir. İç gerilim giderme, iş parçası sıkıştırma stabilitesi ve takım erişilebilirliği, nihai sonucu etkileyebilir. Kötü süreç planlaması, boyut değişikliklerine veya montaj zorluklarına yol açabilir.
Büyük Boyutlu Taban İşleme Sırasında Deformasyon
Alüminyum alaşımlı tabanlar, kesme işlemi sırasında önemli miktarda malzeme kaybına uğrayabilir. İşleme ilerledikçe, ham maddenin içindeki artık gerilim kademeli olarak serbest kalabilir ve bu da bükülmeye veya yerel boyut değişikliklerine neden olabilir. Bu riski azaltmaya yardımcı olabilecek birkaç işlem ayarlaması yapılabilir:
- Kaba işleme sırasında, tek seferde çok fazla malzeme çıkarmak yerine, uygun bir işleme payı bırakın.
- İnce cidarlı bölgelerde yerel gerilimi azaltmak için kesme kuvvetlerini kontrol edin.
- Malzeme stabilitesini artırmak için gerektiğinde gerilim giderme veya yaşlandırma işlemi uygulayın.
- İşlemeyi bitirmeden önce iş parçasının durumunu tekrar kontrol edin ve gerekirse kalan işleme payını ayarlayın.
Kaba işleme sonrasında ara işlem için zaman tanımak, parçanın tamamlanmasından sonra deformasyonu düzeltmekten genellikle daha kolay ve daha ucuzdur.
Derin boşluklar ve karmaşık oluklar işleme kalitesini etkileyebilir.
Bazı robot tabanlarında derin girintiler, montaj basamakları ve takviye nervürleri bulunur. Kesici takım çok fazla uzadığında titreşim oluşabilir. Yetersiz talaş tahliyesi, oluk tabanlarının ve yan duvarlarının yüzey kalitesini de etkileyebilir. Kesme parametreleri, oluk derinliğine, takım çapına ve malzeme özelliklerine göre seçilmelidir. Derin özellikler, aşırı takım yüklenmesini önlemek için yeterli talaş tahliye alanı ile birden fazla katmanda işlenebilir.
Birden fazla kurulum, konum hatalarına neden olabilir.
Bir tabanın birden fazla yönden işlenmesi gerektiğinde, tekrarlanan sökme ve yeniden konumlandırma işlemleri referans noktası sapmalarına neden olabilir. Bu durum, özellikle montaj deliklerinin yerleştirme omuzlarıyla doğru konum ilişkilerini koruması gerektiğinde sorun teşkil eder. Biriken hatalar nihai montajı etkileyebilir. Karmaşık bileşenler için, özel fikstürler veya çok eksenli CNC işleme, tekrarlanan kurulumları azaltabilir ve farklı işlenmiş yüzeyler arasında konum tutarlılığının korunmasına yardımcı olabilir.
Robot Tabanlı CNC İşleme İçin Malzeme ve Süreçler Nasıl Seçilmelidir?
Doğru malzemeyi seçmek, parçayı gereksiz yere ağır veya pahalı hale getirmeden yük taşıma gereksinimlerini karşılamaya yardımcı olur. Yaygın seçenekler arasında alüminyum alaşımları, karbon çeliği ve paslanmaz çelik bulunur. Bu malzemeler mukavemet, ağırlık, korozyon direnci ve işlenebilirlik açısından farklılık gösterir. Son seçimde robotun taşıma kapasitesi, çalışma ortamı ve temel yapı dikkate alınmalıdır.
Robot gövdelerinde genellikle hangi malzemeler kullanılır?
Alüminyum alaşımları genellikle küçük ve orta ölçekli robot tabanlarında kullanılırken, çelik ağır hizmet ekipmanları için tercih edilebilir. Malzeme seçimi yalnızca mukavemet verilerine bağlı olmamalıdır. İşleme kararlılığı ve sonrasında yapılacak yüzey işlemleri de dikkate alınmalıdır.
| Malzeme | Temel özellikleri | Tipik uygulamalar |
| 6061 Alüminyum Alaşımları | Hafif ve iyi işlenebilirlik özelliğine sahip. | Küçük ve orta boy robot üsleri |
| 7075 Alüminyum Alaşımları | Yüksek mukavemetli ve hafif tasarımlar için uygun. | Yüksek yük kapasiteli hafif yapılar |
| Q235 Çelik | Uygun fiyatlı, kaynak ve işlemesi kolay. | Genel endüstriyel ekipman tabanları |
| 45 # Çelik | İyi mukavemet ve aşınma direnci | Ağır hizmet tipi destek bileşenleri |
| Paslanmaz çelik | İyi korozyon direnci | Nemli veya özel ortamlarda kullanılan ekipmanlar |
Üç Eksenli ve Beş Eksenli CNC İşleme Nasıl Kullanılmalıdır?
Üç eksenli CNC işleme, genellikle nispeten basit yapılara, yoğun işleme yüzeylerine ve düzenli olarak dağıtılmış deliklere sahip tabanlar için uygundur. Bir bileşen açılı yüzeyler, karmaşık konturlar veya birden fazla yönde bağlantılar içeriyorsa, beş eksenli işleme daha fazla esneklik sunar. Daha az kurulumla birden fazla yüzeyde işlemeyi tamamlayabilir ve tekrarlanan sıkıştırmadan kaynaklanan konum hatalarını azaltmaya yardımcı olur. Her robot tabanı beş eksenli işleme gerektirmez. Doğru ekipman, bileşen geometrisine ve gerekli toleranslara göre seçilmelidir. Uygun bir işleme yöntemi seçmek, üretim maliyetlerini kontrol etmek için genellikle daha etkilidir.
Son işlem süreçleri, bileşen yapısıyla uyumlu olmalıdır.
Destek yüzeyi, montaj delikleri ve konumlandırma omuzları genellikle dikkatli bir şekilde işlenmesi gereken kritik özelliklerdir. Kaba işleme, fazla malzemeyi çıkarır ve temel geometriyi oluştururken, son işlem operasyonları boyutları, toleransları ve yüzey kalitesini gerekli özellikler dahilinde tutar.
Özel montaj gereksinimleri olan delikler için, boyutsal doğruluğu ve yüzey durumunu iyileştirmek amacıyla hassas delme ve raybalama yöntemleri kullanılabilir.
CNC ile işlenmiş robot tabanlarının kalite ve montaj performansı nasıl iyileştirilebilir?
İşleme, bitmiş taban çizim gereksinimlerine göre kontrol edilene kadar tamamlanmış sayılmaz. Bir bileşen, bireysel boyut özelliklerini karşılayabilir ancak yine de montaj sırasında sorunlarla karşılaşabilir. Doğru boyut kontrolü, yüzey işlemi ve deneme montajı, yerinde ayarlamaları azaltabilir ve çalışma sırasında istikrarın korunmasına yardımcı olabilir.
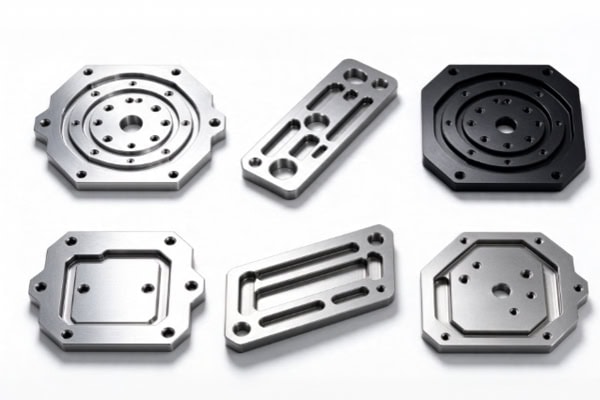
Kritik boyutları dikkatlice inceleyin.
Muayene, sadece genel uzunluk, genişlik ve yüksekliği ölçmekle sınırlı kalmamalıdır. Montaj ve bağlantıyı doğrudan etkileyen özelliklere daha fazla dikkat edilmelidir. Yaygın muayene maddeleri şunlardır:
- Alt destek yüzeyinin düzlüğü ve yüzey durumu.
- Montaj deliklerinin çapı, aralığı ve konum doğruluğu.
- Omuzların boyut ve yerleştirme hassasiyeti.
- Dişlerin durumu, çapak, hasar ve eksik işleme dahil olmak üzere.
- Kritik bağlantı yüzeyleri arasındaki konumsal ilişkiler.
Yüksek hassasiyetli robot tabanları için, koordinat ölçüm makineleri (CMM'ler) kritik boyutları incelemek amacıyla kullanılabilir. Bu, geleneksel ölçüm araçlarıyla tespit edilmesi zor olabilecek konum sapmalarını belirlemeye yardımcı olur.
Yüzey İşlemi Çalışma Ortamına Uygun Olmalıdır
Robot tabanları toz, yağ veya nem bulunan ortamlarda çalışabilir. Yüzey işlemi, koruyucu performanslarını ve kullanım ömrünü etkiler. Alüminyum alaşımlı bileşenler anotlama işlemine tabi tutulabilirken, çelik tabanlar uygulamaya bağlı olarak boyama veya diğer korozyon koruma yöntemlerini gerektirebilir. Önemli bir ayrıntı da, yüzey işleminin yerel boyutları değiştirebilmesidir. Hassas uyum sağlayan yüzeyler, dişli delikler ve konumlandırma alanları, nihai montajı etkilememek için işlem planlaması sırasında dikkate alınmalıdır.
Deneme montajı, montaj sorunlarını erken aşamada tespit etmeye yardımcı olur.
Karmaşık yapılara veya çok sayıda montaj noktasına sahip tabanlar için, işleme sonrasında deneme montajı düzenlenebilir. Bu, robot gövdesinin düzgün oturup oturmadığını, herhangi bir girişim olup olmadığını ve cıvata bağlantılarının ve konumlandırma özelliklerinin amaçlandığı gibi çalışıp çalışmadığını doğrulamaya yardımcı olur. Bu aşamada sorunları tespit etmek ve düzeltmek, ekipman kurulum yerine ulaştıktan sonra bileşenleri söküp yeniden işlemekten genellikle daha verimlidir.
Robot tabanı hareketli bir parça olmasa da, makineyi desteklemede ve montaj doğruluğunu korumada önemli bir rol oynar. Malzeme seçimi, yapısal rijitlik, işleme referans noktaları ve boyut kontrolü, nihai performansını etkiler. Kritik bir noktadaki küçük bir sapma bile montaj sırasında sorunlara yol açabilir. TIRAPID, endüstriyel ekipman bileşenleri için hassas CNC işleme hizmetleri sunar ve robot tabanı çizimleri, malzeme özellikleri ve tolerans gereksinimlerine dayalı işleme çözümleri geliştirebilir. Özel işleme ihtiyaçlarınız hakkında görüşmek için bizimle iletişime geçin.
















