
ロボット工学は、高精度化、高速化、軽量化、そして高度な知能化へと進化を続けており、ロボットメーカーは精密部品の加工能力と供給安定性に対してますます厳しい要求を課しています。ロボットシステムは、位置決め、回転、把持、移動、検査、組み立てといった動作を繰り返し実行しますが、その際、多数の内部部品は正確な寸法関係と信頼性の高い機械的特性を維持する必要があります。高精度CNC加工では、高精度旋削、フライス加工、穴あけ、タッピング、多軸加工により、アルミニウム合金、ステンレス鋼、合金鋼、銅合金、チタン合金、エンジニアリングプラスチックなどを製造できます。デジタルプログラム制御と標準化された生産プロセスにより、CNC加工はロボット業界における試作品開発、少量生産、大量注文に対応し、ロボット関節部品、伝動構造、取付部品、位置決め部品、特殊工具などに対して安定したカスタマイズされた加工サービスを提供します。
ロボット産業における精密CNC加工技術と供給面でのメリット
ロボット部品は、コンパクトな構造、多数の取り付け穴、密着した嵌合、高頻度動作といった特徴を持つことが多い。加工時には、個々の寸法だけでなく、異なる形状間の位置関係も制御する必要がある。高精度CNC加工では、部品図面に基づいて加工プログラムを作成し、材料、構造特性、寸法公差、注文量に基づいて適切な装置と加工方法を選択できる。複雑なロボット部品の場合、4軸または5軸加工により、段取り回数を減らし、曲面、角度付き穴、多面構造の精度を向上させることができる。シャフト、スリーブ、その他の回転部品は、CNC旋盤で外径、内径、端面、溝、ねじ山を高精度に加工して製造できる。
精密ロボット部品のためのCNC加工プロセス
一般的な精密ロボット部品には、モーター取付部品、ベアリングハウジング、接続シャフト、位置決めピン、伝動ベース、支持ブロック、センサーブラケット、および特殊な取付構造などがあります。加工工程では、荒加工、中間加工、仕上げ加工を行う前に、各部品の最終用途に応じて適切な基準面を設定し、重要な寸法を特定する必要があります。
アルミニウム部品の場合、高速フライス加工により材料除去効率が向上し、最適化された工具経路により薄肉部の変形を低減できます。ステンレス鋼および合金鋼部品の場合、加工熱を制御し寸法安定性を維持するために、適切な切削速度、送り速度、および切削深さが必要です。穴精度を向上させるために、穴あけ、リーマ加工、およびその他の連続加工によって精密な穴を加工できます。ねじ付き構造の場合、必要なねじ仕様に応じて、タップ、ねじ切りフライス、または旋削工具を選択できます。
ロボット部品のCNC加工および供給プロセス
ロボット部品の安定供給には、図面確認、工程計画、機械加工、検査、納品といった一連のプロセスが不可欠です。標準化された生産管理により、受注処理中の寸法ばらつきを低減し、異なる生産バッチ間の一貫性を向上させることができます。
- 技術文書の確認:3Dモデル、2D図面、材料グレード、寸法公差、ねじ仕様、表面粗さ、および表面処理要件を確認します。
- 加工計画:部品の形状に応じて、CNC旋削、3軸フライス加工、4軸加工、または5軸加工を選択し、適切な位置決め基準を設定します。
- 材料準備:設計要件に従って材料を準備し、材料仕様とロット情報を確認します。
- プログラム開発:部品の寸法や加工特性に基づいてCNCプログラムを作成し、ツールパスと加工順序を最適化する。
- 試作加工:新開発部品の初回サンプルを製作し、量産開始前に重要な寸法を検証する。
- バッチ加工:承認されたプロセスパラメータに従って連続生産を行い、工具の摩耗状態と機械の稼働状況を監視する。
- 品質検査:マイクロメーター、ノギス、ピンゲージ、ねじゲージ、光学測定システム、またはCMM装置を使用して、重要な寸法を検査します。
- 梱包と配送:完成した部品を洗浄し、分類および配送前に腐食、衝撃、表面損傷から保護します。
この生産ワークフローは、ロボットメーカーのさまざまな開発段階における購買要件に対応できるだけでなく、カスタマイズされた部品のトレーサビリティと生産管理もサポートします。
ロボットCNC部品の一般的な材料と性能
ロボットの構造によって負荷や動作条件が異なるため、材料の選定は部品の重量、強度、耐摩耗性、および環境要件に合わせて行う必要があります。CNC加工プロセスは、各材料の特性に応じて調整可能です。
| 材料 | 主なプロパティ | 典型的なコンポーネント | 一般的な加工方法 |
| 6061アルミニウム合金 | 軽量で加工しやすく、耐腐食性がある | ブラケット、取り付けベース、コネクタ | CNCフライス加工、穴あけ加工 |
| 7075アルミニウム合金 | 高強度、軽量 | 高負荷構造部品 | 精密フライス加工、穴あけ加工 |
| 304ステンレススチール | 耐腐食性、安定した強度 | コネクタ、スリーブ、取り付け部品 | 旋削、フライス加工 |
| 316ステンレススチール | 強い耐食性 | 湿度の高い環境向けの部品 | 旋削、フライス加工 |
| 合金鋼 | 高強度と耐摩耗性 | シャフト、トランスミッション部品 | CNC旋削、フライス加工 |
| 銅合金 | 電気伝導性、熱伝導性、耐摩耗性 | 導電性部品、ブッシング | フライス加工、旋削 |
| チタン合金 | 高強度、低密度 | 高性能構造部品 | 多軸精密加工 |
適切な材料選定を行うことで、構造強度を維持しながらロボット全体の重量を軽減し、様々な動作環境に適した耐久性を確保することができる。
精密ロボットCNC部品の用途、使用方法、機能、および性能要件
ロボット機器は、従来の産業用ロボットから協働ロボット、移動ロボット、検査システム、物流ロボット、自動生産装置へと拡大を続けています。システムによって必要な部品特性は異なります。固定取り付け部品は一般的に寸法精度と穴位置精度が重視され、可動部品は耐摩耗性と精密な嵌合が求められます。一方、移動機器は構造強度と軽量化のバランスが重要です。カスタマイズされたCNC加工により、特定のロボット設計に基づいた非標準部品を製造でき、モーター、ベアリング、減速機、センサー、リニアガイドなどの部品との正確な統合が可能になります。
産業用ロボットモーションシステム向け精密部品
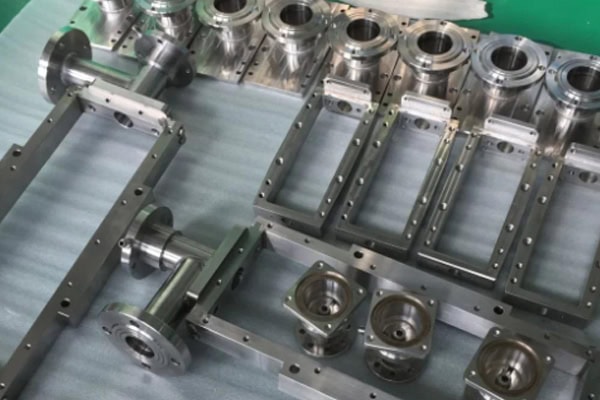
産業用ロボットは、連続的な高速回転、旋回、および反復的な位置決め動作を実行します。その関節機構は、多数のシャフト、スリーブ、コネクタ、取付ベース、および位置決め部品で構成されています。CNC加工により、これらの部品の外径、内径、端面、キー溝、およびねじの寸法を精密に制御できるため、組み立て後も各部品が安定した嵌合状態を維持できます。
動作中、シャフトはトルクを伝達したり、動きを支えたりし、ブッシングは安定した摺動構造または嵌合構造を提供します。取付ベースは、モーター、減速機、その他のモーションモジュールを固定します。高周波で連続負荷がかかるロボットの場合、用途に応じて合金鋼などの高強度材料を選択できます。耐摩耗性を向上させるために、熱処理や表面硬化処理を施すことも可能です。
協働ロボット、移動ロボット、検査装置用CNC部品
協働ロボットは、コンパクトな構造、柔軟な動作、そして安全な人間とロボットの相互作用を重視します。そのため、限られた設置スペース内で確実に組み立てられる精密な接続部品が求められます。CNC加工は、小型の取り付けブロック、センサーブラケット、ジョイントコネクタ、および特殊な位置決め構造を、カスタマイズされた寸法で製造するのに適しています。
移動ロボットやAGV(無人搬送車)は、駆動輪取り付け部品、モーターブラケット、シャーシコネクタ、センサーマウント、バッテリー取り付け構造などを一般的に使用します。アルミニウム製のCNC加工部品は、適切な機械的強度を維持しながら構造重量を軽減できます。画像検査ロボットは、動作中の正確な空間関係を維持し、構造的な動きを低減するために、カメラマウント、レンズホルダー、位置決め部品を必要とします。
ロボットCNCコンポーネントの機能および性能要件
精密ロボット部品は、一般的に接続、位置決め、支持、伝達、誘導、保護といった機能を担います。これらの機能の違いによって必要な加工制御は異なり、製造時には特に重要な嵌合寸法や機械的特性に注意を払う必要があります。
| 演算 | 性能要件 | CNC加工制御 |
| 精密な位置決め | 安定した寸法と正確な位置 | 穴の間隔、平面度、垂直度 |
| モーショントランスミッション | 高強度と耐摩耗性 | 軸径、同心度、表面粗さ |
| 構造的接続 | 安定した剛性 | ねじ山、穴径、取付面 |
| モーターの取り付け | 正確なフィット | 取り付け穴の位置、中心距離 |
| センサーの取り付け | 安定した位置決め | 小径穴、穴間隔、表面精度 |
| ガイド付きサポート | 低摩擦 | 適合クリアランス、真円度 |
| 保護構造 | 強度と寸法安定性 | 壁厚、形状、取り付け穴 |
これらの要件は、ロボット部品が組み立て時および動作時に安定した状態を維持するのに役立つとともに、寸法誤差が機器の動作精度に与える影響を軽減します。
ロボット産業向けカスタムCNC加工供給および品質管理
ロボット製品は頻繁に設計改良や構造最適化が行われるため、同じ部品でも試作、少量生産、量産といった段階を経ることがあります。精密CNC加工サプライヤーは、注文数量、材料、公差要件、納期などに応じて生産リソースを調整する必要があります。新規プロジェクトでは、試作加工によって部品構造を検証できます。試作段階では、工程最適化によって製造の安定性を向上させることができます。製品が量産段階に達すると、標準化されたプログラムと検査手順によって、ロット間の一貫性を維持できます。
CNC加工によるロボット部品の精度向上方法
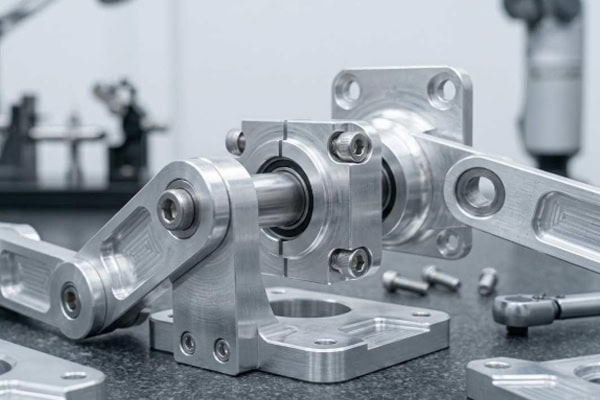
ロボット部品の寸法安定性は、機械精度、工具摩耗、ワーク保持方法、加工パラメータ、および環境温度によって影響を受ける。生産工程において重要な寸法管理手順を確立することで、連続加工中の寸法ばらつきを低減できる。
- 安定した加工基準面を選択する:重要な穴、取り付け面、および嵌合構造を加工する際には、可能な限り一貫した基準面を使用してください。
- ワーク保持を最適化する:薄肉部品、深穴部品、または不規則な形状の部品には、クランプ力による変形を最小限に抑えるために、適切な治具を選択してください。
- 工具の摩耗を管理する:切削刃を定期的に点検し、定められた摩耗限界に達したら工具を交換する。
- 切削パラメータを最適化する:アルミニウム合金、ステンレス鋼、合金鋼などの材料に応じて、主軸回転速度、送り速度、切削深さを調整します。
- 仕上げ代を管理する:より安定した最終寸法を実現するために、仕上げ用に適切な量の材料を確保しておく。
- 工程内検査を強化する:製造中に重要な寸法を検査し、測定データに基づいて加工パラメータを調整する。
- 機械の状態を維持する:加工精度を維持するために、スピンドル、ガイドウェイ、ボールねじ、位置決めシステムを定期的に点検してください。
- 初回生産品の検証を実施する:量産前に寸法と外観を確認し、工程エラーが連続生産に持ち込まれるのを防ぐ。
機械、切削工具、治具、プログラム、検査手順を協調的に制御することで、寸法精度をさらに向上させ、ロボットによる組み立てと長期運用を確実にサポートすることができます。
精密ロボット部品の表面処理および使用方法
完成したロボット部品は、使用環境に応じて適切な表面処理を施すことができます。アルミニウム製の構造部品は、耐食性と表面耐久性を向上させるために、一般的に陽極酸化処理、サンドブラスト処理、またはその他の仕上げ処理が施されます。ステンレス鋼製の部品は不動態化処理または研磨処理が施され、合金鋼製の可動部品は、耐用年数を向上させるために、熱処理、表面硬化処理、またはコーティング処理が施される場合があります。
組み立て時には、穴、ねじ山、嵌合面から切りくずやバリを除去し、シャフト、穴、位置決め面間の寸法関係を確認する必要があります。可動コネクタとブッシングは、ロボットシステムの保守要件に従って潤滑および点検する必要があります。長時間の運転後には、可動部に異常なクリアランス、摩耗、または緩みがないかを確認し、機器の保守スケジュールに従って是正保守を実施する必要があります。
ロボット部品の品質検査およびカスタマイズされたCNC加工
精密ロボット部品の品質検査は、設計図面および技術仕様書に基づいて実施する必要があります。標準寸法はノギス、マイクロメーター、ハイトゲージを用いて確認でき、精密な穴、形状、位置関係は光学測定システムまたは三次元測定機を用いて検証できます。ねじ構造はねじプラグゲージまたはリングゲージを用いて検査でき、表面精度が要求される部品については、表面粗さおよびコーティングの検査も実施できます。
CNC加工サプライヤーは、ロボットメーカーの購買計画に応じて、試作品加工、少量生産、量産を提供できます。3Dモデル、2D図面、材料仕様、公差要件を受け取った後、サプライヤーは適切な加工プロセスを開発し、重要な寸法に対する検査項目を確立します。長期プロジェクトの場合、標準化されたCNCプログラム、検査手順、バッチ記録は、製品の一貫性を維持するのに役立ちます。信頼性の高い高精度CNC加工供給により、ロボットメーカーは部品開発サイクルを短縮し、組み立て効率を向上させ、ロボットの研究開発、試作品生産、設備製造、量産に必要な信頼性の高いカスタマイズ部品を入手できます。
















