
I riduttori per robot sono unità di trasmissione critiche utilizzate nei giunti robotici per ridurre la velocità di ingresso, aumentare la coppia di uscita e ottenere un controllo preciso del movimento. I loro componenti interni includono comunemente alloggiamenti del riduttore, alberi di ingresso, alberi di uscita, flange, boccole dell'albero, sedi dei cuscinetti, piastre di collegamento, componenti eccentrici e altre parti meccaniche di precisione. Durante il funzionamento continuo del robot, i componenti del riduttore sono esposti a carichi alternati, carichi d'urto e movimenti rotatori ripetuti. Di conseguenza, la precisione dimensionale, la concentricità, l'eccentricità radiale, la rugosità superficiale e l'accoppiamento di montaggio possono influenzare direttamente la stabilità e la durata del giunto robotico. La lavorazione di precisione CNC può elaborare diversi componenti del riduttore mediante tornitura, fresatura, foratura, alesatura, maschiatura, finitura e lavorazione multiasse. Questi processi forniscono un controllo dimensionale affidabile per alberi, dischi, alloggiamenti, flange e altre strutture di precisione. Per robot industriali, robot collaborativi, robot SCARA e bracci robotici automatizzati, la lavorazione CNC personalizzata può anche adattare le dimensioni dei componenti a diversi rapporti di riduzione, capacità di carico, interfacce di montaggio e strutture di giunto, fornendo componenti meccanici ad alta uniformità per i sistemi di trasmissione robotici.
Processi di lavorazione CNC e vantaggi di produzione per componenti di riduttori robotizzati
I componenti dei riduttori per robot richiedono relazioni precise tra le parti accoppiate. Un componente che soddisfa i propri requisiti dimensionali individuali non garantisce necessariamente prestazioni stabili dopo l'assemblaggio. Alberi e cuscinetti, alloggiamenti e sedi dei cuscinetti, flange di uscita e alberi devono tutti mantenere relazioni geometriche precise. Anche i fori di montaggio e le strutture di posizionamento devono soddisfare le tolleranze di assemblaggio richieste. La lavorazione CNC utilizza movimenti utensile controllati digitalmente per produrre profili complessi, fori di precisione e strutture a simmetria rotazionale con accuratezza ripetibile. Diverse operazioni possono condividere dati di lavorazione coerenti, riducendo la variazione dimensionale tra i lotti di produzione e migliorando l'intercambiabilità dei componenti. Questo metodo di produzione è adatto allo sviluppo di prototipi, alla produzione personalizzata di piccoli lotti e alla produzione in serie di componenti per riduttori per robot.
Processo di lavorazione CNC di precisione per componenti di riduttori per robot
I diversi componenti dei riduttori richiedono diverse strategie di lavorazione. Gli alberi di ingresso e di uscita vengono in genere realizzati mediante tornitura CNC per produrre diametri esterni, gradini, superfici terminali, scanalature e filettature. Ulteriori operazioni di finitura possono essere applicate alle sedi dei cuscinetti e alle superfici di accoppiamento di precisione in base ai requisiti di assemblaggio. Gli alloggiamenti dei riduttori e le flange di collegamento vengono comunemente lavorati mediante fresatura, alesatura e foratura CNC per mantenere rapporti precisi tra le superfici di montaggio, i fori dei cuscinetti e i fori dei bulloni.
Per le sedi dei cuscinetti che richiedono un'elevata concentricità, la sgrossatura e la finitura possono essere separate in operazioni distinte. Ciò contribuisce a ridurre le deviazioni dimensionali causate da un'eccessiva rimozione di materiale in un'unica passata. Gli alloggiamenti a parete sottile richiedono un'attenta progettazione delle forze di fissaggio e di serraggio per prevenire deformazioni durante la lavorazione. Flange complesse, componenti eccentrici e parti a disco con fori multipli possono essere realizzati utilizzando la lavorazione a quattro o cinque assi per ridurre le operazioni di impostazione ripetute e mantenere un posizionamento costante tra le diverse componenti.
I componenti dei riduttori robotizzati possono anche presentare smussi, scanalature di scarico, scanalature di tenuta e strutture filettate. Una corretta selezione degli utensili e l'ottimizzazione dei parametri di taglio possono migliorare la qualità della superficie riducendo al contempo le bave che potrebbero interferire con il successivo assemblaggio.
Flusso di lavoro di lavorazione CNC per componenti di riduttori robotizzati
Il flusso di lavoro per la lavorazione dei componenti dei riduttori deve essere definito in base al tipo di componente, al materiale, ai requisiti di tolleranza e alle specifiche di assemblaggio finale. Una sequenza di produzione controllata contribuisce a mantenere le dimensioni critiche tra le operazioni, riducendo al minimo gli errori di posizionamento causati da ripetuti serraggi.
Un tipico flusso di lavoro di lavorazione CNC comprende:
- Verifica dei disegni tecnici: Confermare dimensioni, tolleranze, materiali, requisiti di trattamento termico, rugosità superficiale e dimensioni critiche di accoppiamento.
- Preparazione delle materie prime: Selezionare barre, pezzi forgiati, fusioni o semilavorati pre-lavorati in base alla struttura dell'albero, del disco o dell'alloggiamento.
- Definizione dei punti di riferimento: Lavorare superfici terminali stabili, diametri esterni o superfici di posizionamento per creare punti di riferimento affidabili.
- Lavorazione di sgrossatura: rimuovere la maggior parte del materiale in modo efficiente, formando la geometria di base del componente e mantenendo un margine di finitura sufficiente.
- Lavorazione di finitura: Lavorazione di precisione delle sedi dei cuscinetti, dei diametri di accoppiamento, delle superfici di montaggio, dei fori di posizionamento e delle strutture di tenuta.
- Lavorazione dei fori: Realizzazione di fori per cuscinetti, fori per bulloni, fori di posizionamento, passaggi di lubrificazione e fori filettati.
- Sbavatura e trattamento superficiale: rimuovere spigoli vivi e bave di lavorazione prima di applicare anodizzazione, placcatura, passivazione o altri trattamenti specificati.
- Ispezione dimensionale e di assemblaggio: Verificare le dimensioni critiche, la concentricità, l'eccentricità radiale, la spaziatura dei fori e la qualità della superficie, seguita dalla verifica dell'assemblaggio quando richiesto.
Un flusso di lavoro di produzione CNC stabile contribuisce a mantenere la coerenza dimensionale tra i diversi lotti di produzione. Per i componenti di trasmissione di precisione, l'approvazione del primo pezzo e il controllo in corso di produzione sono particolarmente importanti.
Materiali comuni e prestazioni dei componenti dei riduttori robotici
I componenti del riduttore devono essere realizzati con materiali adatti al carico, alla velocità di rotazione, ai requisiti di usura e al peso strutturale. La scelta del materiale influisce anche sugli utensili da taglio, sui parametri di lavorazione e sul successivo trattamento superficiale.
| Materiale | Prestazioni tipiche | Applicazioni comuni |
| 6061-T6 Lega di alluminio | Leggero, lavorabile, resistente alla corrosione | Alloggiamenti dei riduttori, flange di collegamento |
| 7075-T6 Lega di alluminio | Elevata resistenza e peso ridotto | Componenti di connessione e supporto ad alto carico |
| Acciaio 40Cr | Elevata resistenza e adatto al trattamento termico. | Alberi, componenti della trasmissione |
| 45 acciaio | Proprietà meccaniche stabili e buona lavorabilità | Alberi, flange, componenti di supporto |
| Acciaio inossidabile | Resistenza alla corrosione e prestazioni meccaniche stabili | Alloggiamenti e alberi specializzati |
| Leghe di rame | Buona conducibilità termica e resistenza all'usura | Boccole, strutture di guida, componenti di accoppiamento specializzati |
La scelta del materiale deve essere basata sulla struttura del riduttore, sul carico operativo e sull'ambiente di lavoro. Per i componenti rotanti ad alta velocità o sottoposti a carichi elevati, la resistenza del materiale e le condizioni di trattamento termico possono avere un impatto significativo sulla durata utile.
Applicazioni, metodi di utilizzo e prestazioni funzionali dei componenti dei riduttori robotici
I riduttori per robot vengono installati principalmente nelle giunzioni rotanti e negli assi di movimento per ridurre la velocità del motore, aumentare la coppia in uscita e controllare il movimento del robot con elevata precisione. Le diverse giunzioni dei robot presentano carichi, campi di movimento e limitazioni di spazio differenti, il che impone requisiti diversi per i componenti dei riduttori. I robot collaborativi compatti spesso privilegiano il peso ridotto dei componenti e l'efficienza dello spazio, mentre i grandi robot industriali richiedono una maggiore capacità di carico e resistenza agli urti. La lavorazione CNC personalizzata consente di realizzare componenti per riduttori in base alle dimensioni specifiche, alle interfacce di montaggio e all'architettura di trasmissione di ciascuna giunzione robotica.
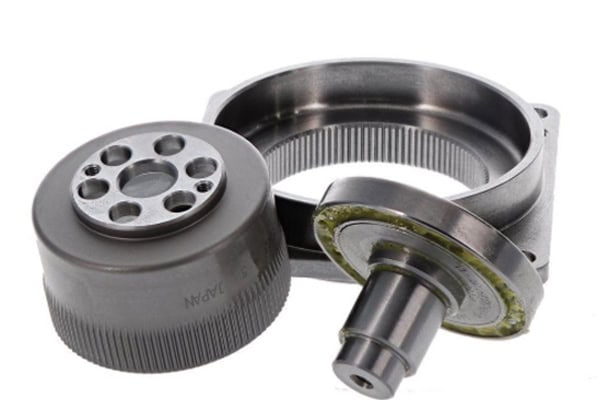
Applicazioni tipiche dei componenti dei riduttori per robot
I riduttori per robot sono ampiamente utilizzati in robot industriali, robot collaborativi, robot SCARA, robot di pallettizzazione, robot di saldatura e bracci robotici automatizzati. I riduttori spesso operano con movimenti ad alta frequenza, pertanto i loro componenti devono mantenere proprietà meccaniche stabili durante cicli operativi ripetuti.
Le applicazioni tipiche includono:
- Giunti per robot industriali: utilizzati nei bracci robotici per carichi elevati per fornire strutture di trasmissione stabili per le articolazioni di spalla, gomito e polso.
- Robot collaborativi: le strutture di riduzione compatte richiedono alloggiamenti leggeri, flange di collegamento e alberi di alta precisione.
- Robot SCARA: i giunti rotanti orizzontali richiedono un'elevata concentricità per alberi, flange e sedi dei cuscinetti.
- Robot di pallettizzazione: le operazioni di movimentazione ripetitive ad alta velocità richiedono componenti del riduttore con una buona resistenza alla fatica.
- Robot di saldatura: il funzionamento continuo richiede un movimento di uscita stabile e una trasmissione affidabile.
- Macchinari automatizzati: i sistemi di automazione personalizzati possono utilizzare diversi componenti di riduzione a seconda dei carichi specifici e dei requisiti di movimento.
I diversi sistemi robotici hanno requisiti differenti in termini di dimensioni, resistenza e precisione dei componenti del riduttore. La personalizzazione CNC consente di realizzare ciascun componente in base alla specifica struttura del giunto robotico.
Metodi di utilizzo e funzioni strutturali dei componenti del riduttore robotico
I componenti del riduttore robotico lavorano normalmente insieme a cuscinetti, ingranaggi, guarnizioni, motori e alloggiamenti dei giunti per formare un gruppo di trasmissione completo. Durante l'installazione, i componenti dell'albero devono essere posizionati correttamente per garantire che le sedi dei cuscinetti, le superfici di tenuta e le strutture di connessione in uscita rimangano correttamente allineate. Flange e alloggiamenti sono generalmente fissati mediante perni di posizionamento, viti o strutture di accoppiamento di precisione per evitare spostamenti significativi durante il movimento del robot.
L'alloggiamento del riduttore supporta e protegge il meccanismo di trasmissione interno. La sede del cuscinetto mantiene la posizione dei componenti rotanti, mentre l'albero di ingresso si collega al motore e trasmette la potenza meccanica. L'albero di uscita trasferisce la velocità ridotta e la coppia aumentata all'articolazione del robot. Le flange di collegamento fissano il riduttore alla struttura robotica, mentre le boccole e le boccole dell'albero possono migliorare la resistenza all'usura in specifiche aree di accoppiamento.
Durante il funzionamento, la coppia di serraggio, le procedure di lubrificazione e gli intervalli di manutenzione devono essere conformi alle specifiche del produttore dell'apparecchiatura. Anche le viti di fissaggio, le strutture di tenuta e i componenti della trasmissione devono essere controllati regolarmente. Dimensioni precise dei componenti e accoppiamenti affidabili contribuiscono a ridurre vibrazioni e rumori anomali durante il funzionamento.
Requisiti funzionali e prestazionali per i componenti del riduttore robotico
I componenti del riduttore devono resistere a rotazione continua, carichi alternati e occasionali carichi d'urto. La precisione dimensionale e la resistenza meccanica devono soddisfare i requisiti del sistema di trasmissione. La geometria del foro del cuscinetto influisce sull'installazione del cuscinetto, la concentricità dell'albero influisce sulla stabilità rotazionale e il posizionamento del foro della flangia influisce sulla precisione di assemblaggio dell'intero giunto robotico.
| Funzione/Prestazioni | Requisito chiave | Requisiti di lavorazione CNC |
| Trasmissione di coppia | Resiste a carichi continui e di picco | Dimensioni stabili per alberi e strutture di collegamento |
| Precisione di rotazione | Ridurre l'eccentricità e le vibrazioni anomale | Controllo della concentricità, dell'eccentricità radiale e della rotondità |
| Installazione dei cuscinetti | Mantenere un posizionamento stabile del cuscinetto | Fori di cuscinetti di precisione e superfici di accoppiamento |
| Forza strutturale | Resistere ai carichi articolari | Scelta appropriata dei materiali, spessore delle pareti e rinforzo |
| Prestazioni di tenuta | Ridurre le perdite di lubrificante e la contaminazione | Scanalature di tenuta e aree di accoppiamento precise |
| Precisione di montaggio | Mantenere un posizionamento preciso delle articolazioni del robot | Spaziatura precisa dei fori della flangia e fori di posizionamento |
| Resistenza all'usura | Sostenere il movimento ciclico a lungo termine | Materiali e trattamenti superficiali adeguati |
| Stabilità termica | Ridurre al minimo le variazioni dimensionali causate dalla temperatura | Condizioni del materiale e sovrametallo di lavorazione controllati. |
Questi requisiti prestazionali, nel loro complesso, influenzano la stabilità della trasmissione del riduttore. La lavorazione CNC di precisione può fornire alle giunzioni robotiche componenti meccanici che offrono affidabilità in termini di uniformità dimensionale, intercambiabilità e prestazioni di assemblaggio.
Lavorazioni CNC personalizzate e controllo qualità per componenti di riduttori per robot.
I riduttori per robot sono sistemi di trasmissione di precisione che presentano numerose interconnessioni tra i componenti. La lavorazione su misura deve quindi considerare non solo la precisione dimensionale dei singoli pezzi, ma anche le relazioni di assemblaggio dell'intera unità di trasmissione. Un fornitore di lavorazioni CNC può sviluppare processi di produzione basati su disegni 2D, modelli 3D, campioni fisici o specifiche tecniche. La selezione dei materiali, il volume di produzione, i requisiti di tolleranza e il trattamento superficiale possono essere tutti integrati nel piano di produzione. Per i progetti di sviluppo di robot, è possibile produrre una piccola quantità di componenti prototipo per i test di assemblaggio prima di introdurre miglioramenti strutturali. Una volta che il progetto entra in produzione di massa, i parametri chiave di lavorazione e gli standard di ispezione possono essere standardizzati per ridurre la variabilità tra i lotti di produzione.
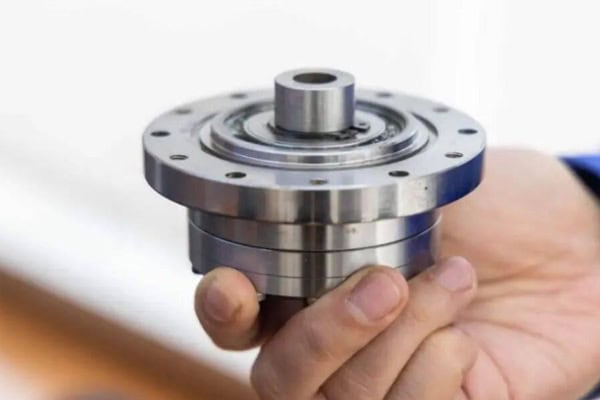
Metodi per migliorare la precisione di lavorazione CNC dei componenti dei riduttori robotizzati
Il controllo di precisione dei componenti dei riduttori deve comprendere programmazione, fissaggio, taglio, misurazione e post-elaborazione. I fori dei cuscinetti, le superfici di accoppiamento dell'albero e i fori di posizionamento della flangia sono particolarmente importanti perché influenzano direttamente il comportamento di trasmissione dei giunti robotici.
- Stabilire punti di riferimento di lavorazione coerenti: utilizzare superfici di riferimento stabili per i diametri esterni critici, le superfici terminali, i fori dei cuscinetti e le superfici di montaggio.
- Ottimizza la progettazione del dispositivo di fissaggio: seleziona posizioni di supporto e serraggio appropriate per alloggiamenti a parete sottile e alberi lunghi per ridurre al minimo la deformazione.
- Distribuisci correttamente i sovrametalli di lavorazione: lascia materiale uniforme durante la sgrossatura e riserva le operazioni di finitura alle dimensioni critiche.
- Selezionare gli utensili da taglio appropriati: scegliere utensili in metallo duro, utensili di alesatura di precisione o utensili di tornitura ad alta precisione in base al materiale e alle caratteristiche richieste.
- Controllo delle vibrazioni di taglio: ottimizzare la velocità del mandrino, la velocità di avanzamento e la profondità di taglio per ridurre l'influenza delle vibrazioni sulla qualità dimensionale e superficiale.
- Finitura di precisione di fori critici: applicare alesatura di precisione e processi di finitura correlati per migliorare il diametro del foro del cuscinetto e la precisione geometrica.
- Rafforzare il controllo in corso di produzione: utilizzare micrometri, alesametri, apparecchiature di misurazione ottica e macchine di misura a coordinate per verificare le dimensioni critiche.
- Implementare l'ispezione del primo pezzo e del lotto: approvare il primo componente completato prima della lavorazione in serie ed eseguire il campionamento o l'ispezione completa in base ai requisiti di produzione.
Un controllo di processo stabile può ridurre la deriva dimensionale e le deviazioni di assemblaggio. Per i componenti di riduttore robotizzato ad alta precisione, è inoltre fondamentale gestire in modo coerente le condizioni delle apparecchiature, l'usura degli utensili e i dati di ispezione, garantendone la tracciabilità.
Trattamento superficiale e manutenzione dei componenti del riduttore robotico
I diversi componenti dei riduttori richiedono diversi trattamenti superficiali. Gli alloggiamenti e le flange in lega di alluminio vengono comunemente trattati mediante anodizzazione, sabbiatura o rivestimento per migliorarne la resistenza alla corrosione e l'aspetto. Gli alberi in acciaio possono essere sottoposti a trattamento termico, placcatura o altri processi di rinforzo a seconda dei requisiti di usura e carico. Per le superfici di accoppiamento dei cuscinetti e le aree di tenuta, l'intervallo di trattamento e lo spessore del rivestimento devono essere controllati in base alle specifiche ingegneristiche in modo da non compromettere l'assemblaggio di precisione.
Dopo l'installazione, cuscinetti, guarnizioni e flange di collegamento devono essere posizionati correttamente e la lubrificazione deve essere applicata secondo le specifiche dell'apparecchiatura. Durante il funzionamento robotico ad alta frequenza per periodi prolungati, gli operatori devono monitorare i giunti per rilevare eventuali rumori anomali, vibrazioni, aumenti di temperatura o variazioni nella precisione del movimento. Eventuali strutture di montaggio allentate o usura anomala nelle aree di accoppiamento devono essere riparate tempestivamente. Una buona qualità di lavorazione, combinata con una manutenzione standardizzata, contribuisce a mantenere prestazioni di trasmissione stabili del riduttore.
Servizi di ispezione e fornitura personalizzata di componenti per riduttori robotizzati.
Il controllo qualità è una fase critica nella produzione CNC di componenti per riduttori robotizzati. Le dimensioni standard possono essere verificate utilizzando calibri, micrometri, alesatori e altimetri. I fori dei cuscinetti, i fori di centraggio, la spaziatura dei fori delle flange e le complesse relazioni di posizionamento possono essere verificati utilizzando apparecchiature di misurazione ottica o macchine di misura a coordinate. Per i componenti dell'albero, l'ispezione può concentrarsi su rotondità, eccentricità radiale, concentricità, diametro esterno e rugosità superficiale.
I servizi di fornitura personalizzati possono includere l'approvvigionamento dei materiali, la tornitura CNC, la fresatura CNC, l'alesatura di precisione, la maschiatura, la sbavatura, il trattamento superficiale, il controllo dimensionale e l'imballaggio protettivo. Per i progetti di riduttori robotizzati, ai singoli componenti possono essere assegnati standard di ispezione specifici in base alla loro funzione, con dimensioni critiche soggette a un controllo di processo aggiuntivo. I progetti di prototipazione possono utilizzare l'approvazione del primo pezzo e la verifica dell'assemblaggio, mentre gli ordini di grandi volumi possono migliorare la coerenza della produzione attraverso programmi CNC standardizzati, gestione del ciclo di vita degli utensili e ispezione in corso di produzione.
Dalla verifica dei disegni tecnici alla consegna del prodotto finito, un processo di lavorazione CNC stabile aiuta i produttori di robot a ottenere componenti riduttori con dimensioni costanti e prestazioni di assemblaggio affidabili. Questi componenti possono essere utilizzati in bracci robotici industriali, robot collaborativi, robot SCARA, apparecchiature automatizzate e altri sistemi di trasmissione robotici ad alta precisione.
















