
Seiring kemajuan robot industri, robot kolaboratif, dan peralatan otomatis, komponen robot membutuhkan akurasi dimensi, toleransi pemasangan, konsentrisitas, dan kualitas permukaan yang semakin ketat. Komponen seperti poros penghubung motor, poros transmisi sambungan, konektor reduktor, selongsong presisi, dan bagian pemasangan khusus sering menggabungkan fitur rotasi dengan permukaan datar, lubang, ulir, dan kontur yang kompleks. Manufaktur tradisional mungkin memerlukan beberapa pengaturan dan mesin yang berbeda, sehingga meningkatkan kesalahan pemosisian dan waktu produksi. Pemesinan bubut-penggilingan mengintegrasikan operasi pembubutan dan penggilingan pada satu mesin, memungkinkan beberapa fitur diselesaikan dalam satu pengaturan atau dengan lebih sedikit pengaturan. Ini memberikan solusi manufaktur yang efisien untuk komponen robot presisi tinggi.
Keunggulan Utama Pemesinan Bubut-Mill untuk Komponen Robot Presisi Tinggi
Pemesinan bubut-penggilingan cocok untuk komponen robot yang menggabungkan fitur rotasi dengan struktur penggilingan yang kompleks. Dengan memilih alat potong, urutan pemesinan, dan referensi posisi yang tepat, produsen dapat meningkatkan konsistensi dimensi, mengurangi kesalahan yang disebabkan oleh reposisi berulang, dan meningkatkan efisiensi produksi baik untuk komponen yang dipesan khusus maupun yang diproduksi secara massal.
Mengurangi Jumlah Pengaturan Meningkatkan Akurasi Pemesinan
Komponen robot presisi tinggi seringkali membutuhkan diameter luar, lubang dalam, permukaan ujung, alur pasak, dan lubang samping. Ketika fitur-fitur ini dikerjakan secara terpisah pada mesin bubut dan mesin frais, setiap pengaturan dapat menimbulkan penyimpangan posisi. Pemesinan bubut-frais dapat menyelesaikan lebih banyak operasi menggunakan referensi umum, membantu mengurangi kesalahan posisi antar proses.
Metode ini sangat cocok untuk poros motor, poros sambungan robot, dan komponen antarmuka reduktor. Untuk komponen dengan persyaratan konsentrisitas, tegak lurus permukaan ujung, dan posisi lubang yang ketat, pengaturan yang konsisten membantu meningkatkan akurasi geometris. Proses akhir tetap harus ditentukan sesuai dengan toleransi gambar, kemampuan mesin, metode penjepitan, dan hasil inspeksi.
Proses Pemesinan Bubut-Mill Utama
Kualitas komponen robot tidak hanya bergantung pada akurasi mesin, tetapi juga pada perencanaan proses, pemilihan alat, kondisi material, dan prosedur inspeksi. Urutan yang direncanakan dengan baik mengurangi pergerakan alat yang tidak perlu dan pengerjaan ulang, sehingga proses manufaktur menjadi lebih konsisten.
Peninjauan gambar dan perencanaan proses: Konfirmasikan dimensi, toleransi, spesifikasi material, persyaratan kekasaran permukaan, dan lokasi pemasangan yang kritis. Identifikasi fitur pembubutan, penggilingan permukaan, pengeboran, dan pembuatan ulir.
- Persiapan material dan penjepitan benda kerja: Pilih material yang sesuai seperti paduan aluminium, baja tahan karat, atau baja paduan. Tentukan dimensi benda kerja, posisi penjepitan, dan referensi pemesinan.
- Pembubutan dan penggilingan: Mesin menggunakan fitur referensi seperti diameter luar, permukaan ujung, atau lubang dalam, kemudian menyelesaikan kontur samping, lubang, alur, dan ulir sesuai dengan urutan yang direncanakan.
- Penyelesaian dan penghilangan gerinda: Selesaikan dimensi-dimensi penting dan hilangkan gerinda di sekitar lubang, alur, dan fitur-fitur yang saling berpotongan untuk mencegah gangguan selama perakitan.
- Inspeksi dimensi dan penyesuaian proses: Gunakan alat ukur yang sesuai, mesin pengukur koordinat, atau alat ukur khusus untuk memeriksa dimensi kritis. Sesuaikan offset alat dan parameter pemotongan sesuai dengan data inspeksi.
Setiap tahapan, mulai dari persiapan proses hingga inspeksi akhir, harus sesuai dengan geometri komponen yang sebenarnya. Untuk komponen transmisi robot dengan toleransi yang ketat, produsen juga harus mengontrol deformasi termal, keausan alat, dan distorsi penjepitan untuk memastikan kepatuhan terhadap persyaratan gambar.
Peningkatan Efisiensi untuk Komponen Kompleks dan Pesanan Khusus
Pengembangan robot dan peningkatan peralatan seringkali membutuhkan komponen non-standar, seperti poros penghubung dengan lubang eksentrik, bagian sambungan dengan antarmuka multi-arah, dan komponen transmisi yang menggabungkan permukaan silindris dengan fitur datar yang kompleks. Pemesinan bubut-penggilingan mengintegrasikan berbagai operasi pemotongan, mengurangi waktu yang dibutuhkan untuk memindahkan benda kerja antar mesin.
Untuk pesanan khusus dalam jumlah kecil, perubahan proses yang lebih sedikit dapat mengurangi biaya pengaturan dan penanganan yang berulang. Untuk produksi berulang, program yang tervalidasi, jalur perkakas, dan standar inspeksi membantu menjaga konsistensi antar batch. Namun, ketika suatu komponen memiliki struktur sederhana dan terutama membutuhkan proses pembubutan, produsen harus membandingkan volume produksi, biaya peralatan, dan persyaratan pengiriman sebelum memilih pemesinan bubut-penggilingan.
Metode dan Aplikasi Pemesinan untuk Komponen Robot
Komponen robot memiliki desain struktural dan kondisi beban yang berbeda, sehingga strategi pemesinan harus dipilih sesuai dengan kebutuhan. Pemesinan bubut-penggilingan cocok untuk komponen yang menggabungkan fitur rotasi dengan lubang, alur, permukaan datar, dan fitur samping. Aplikasi tipikal meliputi sistem transmisi sambungan robot, koneksi motor servo, komponen pemosisian presisi, dan perlengkapan otomatis.
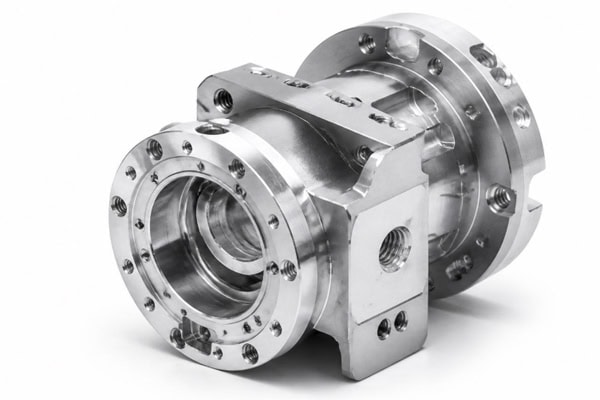
Poros Transmisi dan Komponen Rotasi Robot Pemesinan
Poros transmisi robot, poros sambungan, dan poros penghubung umumnya memerlukan kontrol yang tepat terhadap diameter luar, bahu, konsentrisitas, kebulatan, dan permukaan yang sesuai dengan bantalan. Pembubutan digunakan untuk mengerjakan diameter luar, permukaan ujung, profil bertingkat, dan lubang aksial. Penggilingan dapat menghasilkan alur pasak, permukaan datar, lubang samping, dan fitur penempatan. Untuk poros dengan berbagai persyaratan pengerjaan, pengerjaan bubut-penggilingan mengurangi perubahan posisi referensi dan membantu mengontrol hubungan antar fitur.
Untuk komponen yang digunakan dalam penggerak servo atau sambungan robot, akurasi dimensi dan kondisi permukaan pada lokasi pemasangan memengaruhi kualitas perakitan dan stabilitas operasional. Parameter pemotongan harus dipilih sesuai dengan kekerasan material, diameter poros, rasio panjang terhadap diameter, dan kondisi pembebanan. Penjepitan dan penyangga yang tepat juga penting untuk poros yang ramping untuk mencegah getaran, pembengkokan, dan cacat permukaan.
Konektor Sambungan Multi-Lubang dan Komponen Antarmuka Presisi
Konektor sambungan robot, antarmuka flensa, dan braket pemasangan sensor dapat berisi lubang tengah, pola baut, lubang berulir, dan permukaan pemosisian lateral. Pemesinan bubut-penggilingan dapat menghasilkan fitur rotasi utama sebelum pemesinan pola lubang dan permukaan pemasangan, membantu menjaga hubungan geometris yang konsisten antara lubang dan sumbu tengah.
Komponen-komponen ini umumnya digunakan dalam modul sambungan, efektor ujung, perlengkapan presisi, dan peralatan inspeksi. Sebelum pengerjaan mesin, produsen harus memastikan jarak antar lubang, diameter lubang, spesifikasi ulir, kerataan permukaan pemasangan, dan referensi perakitan. Untuk pola lubang presisi, operasi penyelesaian seperti pengeboran presisi atau pelebaran lubang mungkin diperlukan. Mesin pengukur koordinat atau alat ukur khusus kemudian dapat memverifikasi akurasi posisi lubang.
Referensi Pemesinan untuk Berbagai Komponen Robot
Pemilihan material dan parameter pemesinan bergantung pada kapasitas beban, kecepatan gerak, lingkungan kerja, dan persyaratan perlakuan permukaan. Tabel berikut memberikan referensi untuk komponen robot umum. Parameter aktual harus ditentukan sesuai dengan material, toleransi gambar, dan kemampuan mesin.
| Komponen Robot | Bahan Umum | Operasi Pemesinan Utama | Persyaratan Kualitas Utama |
| Poros transmisi sambungan | Baja paduan, baja tahan karat | Pembubutan eksternal, perataan permukaan, penggilingan alur, pengeboran | Konsentrisitas, kebulatan, toleransi diameter poros |
| Poros penghubung motor | Paduan aluminium, baja paduan | Pembubutan, penggilingan datar, pengeboran, pembuatan ulir | Sesuaikan dimensi, tegak lurus permukaan ujung |
| Konektor sambungan | Paduan aluminium, baja tahan karat | Pembubutan, penggilingan, pengeboran, penyelesaian | Akurasi posisi lubang, kerataan, stabilitas perakitan |
| Lengan presisi | Paduan aluminium, baja tahan karat | Pembubutan internal dan eksternal, pengeboran, pembubutan permukaan | Konsentrisitas, dimensi lubang, kekasaran permukaan |
| Antarmuka ujung efektor | Paduan aluminium, logam teknik yang sesuai | Pembubutan, penggilingan permukaan, pemesinan lubang dan alur | Akurasi pemosisian, dimensi antarmuka, perakitan yang dapat diulang. |
Pemilihan material harus mempertimbangkan lebih dari sekadar performa pemotongan. Kekakuan, berat, ketahanan aus, dan masa pakai juga harus dievaluasi. Paduan aluminium cocok untuk komponen ringan; baja tahan karat dapat digunakan di mana ketahanan korosi diperlukan; dan baja paduan sering dipilih untuk komponen transmisi yang menanggung beban lebih tinggi atau memerlukan perlakuan panas.
Kontrol Fungsional dan Kinerja untuk Komponen Robot Presisi Tinggi
Komponen robot sering beroperasi di bawah gerakan berulang, beban mekanis, dan tekanan perakitan dalam jangka waktu yang lama. Pemesinan bubut-penggilingan harus mencapai lebih dari sekadar kesesuaian dimensi; ia juga harus memperhatikan akurasi geometris, kualitas permukaan, sifat material, dan konsistensi batch. Dengan menetapkan standar inspeksi untuk dimensi kritis dan mencocokkan proses manufaktur dengan fungsi komponen, produsen dapat mengurangi pengerjaan ulang perakitan dan risiko masalah operasional.
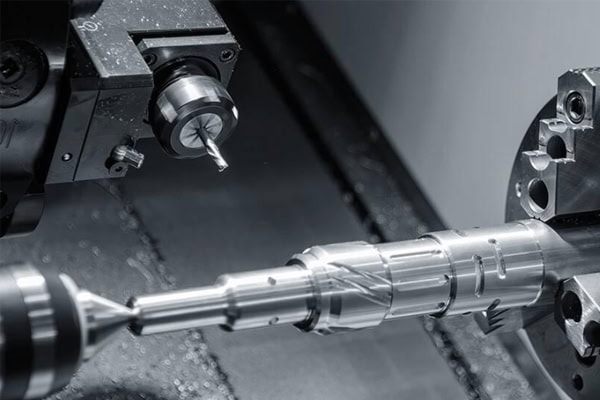
Inspeksi Dimensi Kritis dan Kontrol Mutu
Pemesinan presisi tinggi memerlukan proses kontrol kualitas yang mencakup verifikasi artikel pertama dan inspeksi batch. Untuk komponen robot dengan persyaratan dimensi yang ketat, kualitas bagian jadi tidak boleh dinilai hanya berdasarkan program pemesinan atau akurasi yang dinyatakan oleh mesin. Pengukuran aktual harus memastikan bahwa fitur-fitur penting sesuai dengan gambar teknik.
- Inspeksi dimensi kritis: Gunakan mikrometer, pengukur lubang, kaliper, atau alat ukur khusus untuk mengukur diameter poros, lubang bagian dalam, dimensi langkah, dan lebar alur. Pilih instrumen pengukuran sesuai dengan persyaratan gambar.
- Verifikasi akurasi geometris: Periksa konsentrisitas, posisi, tegak lurus, dan kerataan menggunakan peralatan pengukuran dan referensi datum yang sesuai. Mesin pengukur koordinat mungkin diperlukan untuk toleransi yang ketat.
- Inspeksi kualitas permukaan: Periksa permukaan yang telah selesai untuk melihat adanya bekas alat, gerigi, goresan, dan cacat lainnya. Jika batas kekasaran permukaan ditentukan, gunakan alat penguji kekasaran permukaan untuk memverifikasi kepatuhan.
- Manajemen konsistensi batch: Catat pengukuran artikel pertama, umur pakai alat, parameter pemesinan, dan hasil pengambilan sampel. Identifikasi perubahan dimensi yang disebabkan oleh keausan alat, penyimpangan mesin, atau variasi material.
Sistem kontrol kualitas yang lengkap membantu produsen mengidentifikasi penyimpangan lebih awal dan mencegah komponen yang tidak sesuai standar mencapai tahap perakitan. Untuk komponen transmisi yang kritis, catatan inspeksi harus disimpan sesuai dengan persyaratan pelanggan untuk mendukung ketertelusuran dan peningkatan proses.
Kualitas Permukaan, Stabilitas Struktural, dan Kinerja Jangka Panjang
Performa komponen robot bergantung pada sifat material, akurasi pemesinan, perlakuan permukaan, dan kondisi perakitan. Poros transmisi dan selongsong presisi memerlukan kondisi pemasangan yang stabil. Antarmuka sambungan membutuhkan posisi yang andal, sementara komponen ujung lengan robot harus memenuhi persyaratan penjepitan, penempatan, atau pemasangan berulang. Penyimpangan yang berlebihan pada dimensi kritis dapat menyebabkan jarak bebas perakitan yang tidak normal, peningkatan getaran, atau penurunan akurasi posisi.
Tergantung pada aplikasinya, operasi pasca-pemesinan dapat mencakup penghilangan gerinda, pembersihan, anodisasi, pasivasi, atau perlakuan panas yang sesuai. Perlakuan permukaan dapat memengaruhi dimensi akhir, terutama untuk lubang sambungan, diameter poros, dan permukaan penempatan. Perubahan ini harus dimasukkan dalam perencanaan proses. Komponen yang terkena beban siklik juga harus dievaluasi kekuatan materialnya, kinerja kelelahan, transisi struktural, dan konsentrasi tegangan sesuai dengan persyaratan desain.
Pemesinan putar-penggilingan komponen robot presisi tinggi cocok untuk tugas manufaktur yang menggabungkan pemesinan rotasi dengan fitur penggilingan yang kompleks. Dengan perencanaan proses yang tepat, penjepitan benda kerja yang stabil, pemilihan material yang sesuai, dan inspeksi kualitas yang dapat dilacak, produsen dapat meningkatkan konsistensi dimensi dan keandalan perakitan. Pendekatan ini mendukung manufaktur presisi untuk sambungan robot, komponen transmisi, koneksi servo, dan peralatan otomatis. Rencana pemesinan akhir harus didasarkan pada gambar komponen, volume produksi, spesifikasi kinerja, dan persyaratan pengiriman.















