
Amikor egy robot működik, a karja folyamatosan kinyúlik, forog, és olyan feladatokat lát el, mint az anyagmozgatás, hegesztés és összeszerelés. Bár az alap egyszerű tartóelemnek tűnhet, folyamatosan viseli a gép súlyát, a munkaterhelést és a mozgás során keletkező erőket. Ha az alap nem elég merev, vagy a rögzítőfuratai pontatlanul vannak elhelyezve, a robot rezgést vagy pozicionálási hibákat tapasztalhat. Ez különösen fontos a nagy ipari robotok esetében. Az alapoknak megfelelő teherbírást kell biztosítaniuk, miközben pontos csatlakozásokat kell fenntartaniuk a padlóval, a vezetősínekkel és a robottesttel. Egy jól megtervezett CNC megmunkálási folyamattal a gyártók jobb méretpontosságot, szerkezeti minőséget és felületkezelést érhetnek el, csökkentve a telepítési beállításokat és az utólagos megmunkálást.
Melyek a robot alapú CNC megmunkálás legfontosabb műszaki követelményei?
Egy robottalp több, mint egy hagyományos fémkonzol. Ellen kell állnia a folyamatos terhelésnek, miközben stabil rögzítési alapot biztosít a robot számára. A különböző gépek eltérő alapszerkezettel rendelkeznek. Némelyiknek nehéz robotkarokat kell megtartania, míg mások a könnyű szerkezetet és a kompakt beépítési helyeket helyezik előtérbe. A megmunkálás során a kritikus csatlakozási pontok különös figyelmet érdemelnek. A rajzon szereplő külső méretek önmagukban nem elegendőek.
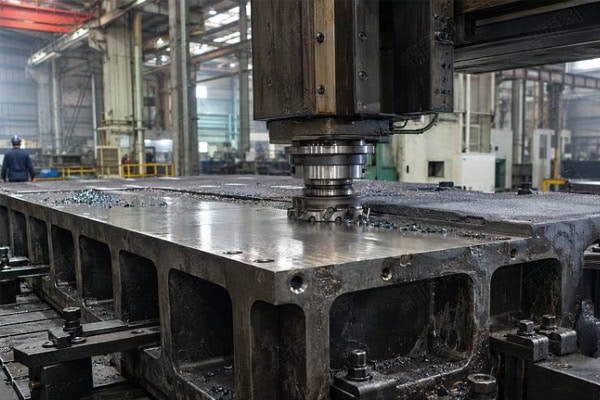
Pontos rögzítőfurat-pozíciók
Robot bases typically contain multiple groups of bolt holes, locating holes, and connection holes. These features determine whether the robot body can be securely installed. Even a small deviation in hole spacing may make on-site assembly difficult and affect positioning accuracy.For parts with numerous holes, using a consistent machining datum and planning the drilling, enlarging, and finishing sequence carefully can reduce errors between machining operations.
Az alsó tartófelület síksága
The surface connecting the base to the floor or equipment platform must remain flat. If the contact surface is uneven, some areas may not sit properly against the platform, resulting in uneven loading. Vibration during operation can further affect connection stability.A finishing milling operation can be arranged for the supporting surface, followed by flatness inspection to confirm that critical contact areas meet assembly requirements.
Megfelelő szerkezeti merevség
A robotok működés közben dinamikus terheléseket generálnak. Ha az alap túl vékony vagy nincs elegendő megerősítése, deformáció léphet fel. A tervezés és a megmunkálás során mind a súlyt, mind a teherbírást figyelembe kell venni. A túl sok anyag eltávolítása pusztán a súlycsökkentés érdekében ronthatja a szerkezeti szilárdságot.
| Szerkezeti jellemző | Fő funkció | Megmunkálási szempontok |
| Alsó tartófelület | Megtámasztja a robot teljes súlyát | Síkfelület és felületi minőség |
| Rögzítőfurat-csoportok | Rögzítse a robot testét | Furattávolság, átmérő és pozíciópontosság |
| Belső erősítő bordák | Javítsa a szerkezeti merevséget | Bordaméretek és szerkezeti integritás |
| Helyzetmeghatározó váll | Segít a robot pozicionálásában a telepítés során | Illesztési méretek és koncentricitás |
| Oldalsó csatlakozónyílások | Csatlakoztasson más mechanikai szerkezeteket | Furatpozíciók és menetminőség |
Milyen problémák merülhetnek fel a robot alapú CNC megmunkálás során?
A robotalapok gyakran mély hornyokkal, egyenetlen falvastagsággal és több csatlakozófurattal rendelkeznek. Egyes alkatrészeknek viszonylag nagy a külső méreteik. A megmunkálási kihívások túlmutatnak a forgácsolási időn. A belső feszültségmentesítés, a munkadarab befogásának stabilitása és a szerszámhoz való hozzáférés mind befolyásolhatja a végeredményt. A rossz folyamattervezés méretváltozásokhoz vagy összeszerelési nehézségekhez vezethet.
Deformáció nagyméretű alapmegmunkálás során
Az alumíniumötvözet alapanyagok jelentős anyagleválasztáson mehetnek keresztül a forgácsolás során. A megmunkálás előrehaladtával a nyersanyagban maradó feszültség fokozatosan feloldódhat, ami vetemedést vagy lokális méretváltozásokat okozhat. Számos folyamatbeállítás segíthet csökkenteni ezt a kockázatot:
- Nagyoláskor megfelelő megmunkálási ráhagyást kell hagyni ahelyett, hogy egyetlen menetben túl sok anyagot kellene eltávolítani.
- Szabályozza a forgácsolóerőket vékony falú területeken a lokális feszültség csökkentése érdekében.
- Szükség esetén feszültségmentesítést vagy öregítési kezelést kell végezni az anyag stabilitásának javítása érdekében.
- A befejező munkadarab állapotát ellenőrizze újra a megmunkálás előtt, és szükség esetén állítsa be a fennmaradó megmunkálási ráhagyást.
A durva megmunkálás utáni közbenső megmunkálásra időt hagyni általában könnyebb és olcsóbb, mint a deformáció korrigálása az alkatrész elkészülte után.
A mély üregek és az összetett hornyok befolyásolhatják a megmunkálás minőségét
Some robot bases contain deep recesses, mounting steps, and reinforcing ribs. When a cutting tool extends too far, vibration may occur. Poor chip evacuation can also affect the surface quality of groove bottoms and sidewalls.The cutting parameters should be selected according to groove depth, tool diameter, and material properties. Deep features can be machined in multiple layers, with sufficient chip evacuation space to prevent excessive tool loading.
Több beállítás pozicionálási hibákat okozhat
When a base requires machining from several directions, repeated removal and repositioning can introduce datum deviations. This is particularly problematic when mounting holes must maintain accurate positional relationships with locating shoulders. Accumulated errors may affect final assembly.For complex components, dedicated fixtures or multi-axis CNC machining can reduce repeated setups and help maintain positional consistency between different machined surfaces.
Hogyan kell anyagokat és eljárásokat választani a robot alapú CNC megmunkáláshoz?
A megfelelő anyag kiválasztása segít teljesíteni a teherbírási követelményeket anélkül, hogy az alkatrész szükségtelenül nehézzé vagy drágává válna. Gyakori opciók az alumíniumötvözetek, a szénacél és a rozsdamentes acél. Ezek az anyagok szilárdságban, súlyban, korrózióállóságban és megmunkálhatóságban különböznek. A végső kiválasztásnál figyelembe kell venni a robot hasznos terhelését, az üzemi környezetet és az alapszerkezetet.
Milyen anyagokat használnak általában a robotalapok készítéséhez?
Az alumíniumötvözeteket gyakran használják kis és közepes méretű robot alapokhoz, míg a nagy teherbírású berendezésekhez az acél lehet előnyösebb. Az anyagválasztás nem csak a szilárdsági adatokon alapulhat. A megmunkálási stabilitást és a későbbi felületkezelést is figyelembe kell venni.
| Anyag | Főbb jellemzők | Tipikus alkalmazások |
| 6061 alumínium ötvözet | Könnyű, jó megmunkálhatóságú | Kis és közepes méretű robotbázisok |
| 7075 alumínium ötvözet | Nagy szilárdságú és alkalmas könnyűszerkezetes kivitelekhez | Nagy teherbírású könnyűszerkezetek |
| Q235 acél | Költséghatékony, könnyen hegeszthető és megmunkálható | Általános ipari berendezésbázisok |
| 45 # Acél | Jó szilárdság és kopásállóság | Nagy teherbírású tartóelemek |
| Rozsdamentes acél | Jó korrózióállóság | Nedves vagy speciális környezetben használt berendezések |
Hogyan kell használni a háromtengelyes és öttengelyes CNC megmunkálást?
Three-axis CNC machining is generally suitable for bases with relatively simple structures, concentrated machining surfaces, and regularly distributed holes.When a component includes angled surfaces, complex contours, or connections in multiple directions, five-axis machining offers greater flexibility. It can complete machining on multiple faces with fewer setups, helping reduce positional errors caused by repeated clamping.Not every robot base requires five-axis machining. The right equipment should be selected according to the component geometry and required tolerances. Choosing a suitable machining method is often more effective for controlling production costs.
A befejező folyamatoknak illeszkedniük kell az alkatrész szerkezetéhez
A felfekvő felület, a rögzítőfuratok és a rögzítő vállak általában kritikus jellemzők, amelyek gondos simítást igényelnek. A durva megmunkálás eltávolítja a felesleges anyagot és létrehozza az alapvető geometriát, míg a simítási műveletek a méreteket, tűréshatárokat és felületi minőséget a szükséges specifikációknak megfelelően hozzák létre.
Speciális illesztési követelményeket támasztó furatok esetén precíziós fúrás és dörzsárazás használható a méretpontosság és a felületi állapot javítására.
Hogyan javítható a CNC-megmunkált robotalapzatok minősége és összeszerelési teljesítménye?
A megmunkálás nem fejeződik be, amíg a kész alapot össze nem hasonlították a rajzi követelményekkel. Egy alkatrész megfelelhet az egyedi méretspecifikációknak, de az összeszerelés során továbbra is problémákba ütközhet. A megfelelő méretellenőrzés, felületkezelés és próbaillesztés csökkentheti a helyszíni beállításokat, és segíthet fenntartani a stabilitást működés közben.
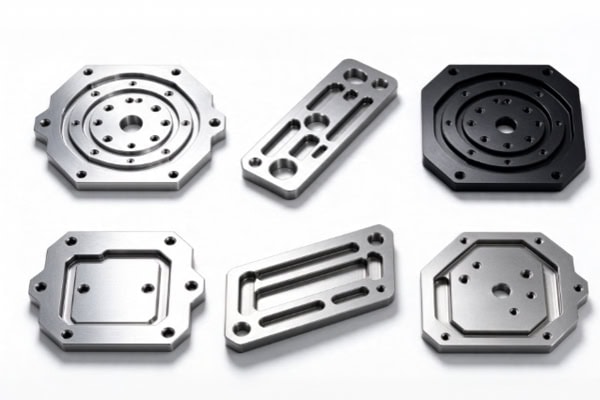
A kritikus méretek gondos vizsgálata
Az ellenőrzésnek túl kell mutatnia a teljes hossz, szélesség és magasság mérésén. Nagyobb figyelmet kell fordítani azokra a jellemzőkre, amelyek közvetlenül befolyásolják a telepítést és a csatlakozást. A gyakori ellenőrzési tételek a következők:
- Az alsó tartófelület síksága és felületi állapota.
- A rögzítőfuratok átmérője, távolsága és pozíciópontossága.
- A pozicionáló vállak méretei és illeszkedési pontossága.
- Menet állapota, beleértve a sorjákat, sérüléseket és hiányos megmunkálást.
- Kritikus csatlakozási felületek közötti helyzeti kapcsolatok.
Nagy pontosságú robotalapzatok esetén koordináta-mérőgépek (CMM-ek) használhatók a kritikus méretek vizsgálatára. Ez segít azonosítani azokat a pozícióeltéréseket, amelyeket a hagyományos mérőeszközökkel nehéz lehet kimutatni.
A felületkezelésnek meg kell felelnie a működési környezetnek
Robot bases may operate in environments with dust, oil, or moisture. Surface treatment affects their protective performance and service life. Aluminum alloy components can undergo anodizing, while steel bases may require painting or other corrosion protection depending on the application.One important detail is that surface treatment can change local dimensions. Precision fitting surfaces, threaded holes, and locating areas should be considered during process planning to avoid affecting final assembly.
A próbaszerelés segít a megfelelő illesztési problémák korai azonosításában
For bases with complex structures or numerous mounting positions, trial assembly can be arranged after machining. This helps confirm whether the robot body fits properly, whether there is any interference, and whether bolt connections and locating features work as intended.Identifying and correcting problems at this stage is generally more efficient than disassembling and reworking components after the equipment reaches the installation site.
Bár a robot alap nem mozgó alkatrész, alapvető szerepet játszik a gép megtámasztásában és a telepítési pontosság fenntartásában. Az anyagválasztás, a szerkezeti merevség, a megmunkálási adatok és a méretellenőrzés mind befolyásolja a végső teljesítményt. Már egy kis eltérés egy kritikus helyen is problémákat okozhat az összeszerelés során. A TIRAPID precíziós CNC megmunkálási szolgáltatásokat nyújt ipari berendezések alkatrészeihez, és megmunkálási megoldásokat tud kidolgozni a robot alaprajzai, anyagspecifikációi és tűréshatárai alapján. Lépjen kapcsolatba velünk, hogy megbeszélhessük az Ön egyedi megmunkálási igényeit.
















