
Teollisuusrobottien, yhteistyörobottien ja automatisoitujen laitteiden kehittyessä robottikomponenteilta vaaditaan yhä tiukempia mittatarkkuus-, sovitustoleranssi-, samankeskisyys- ja pinnanlaatuvaatimuksia. Komponentit, kuten moottorin kytkentäakselit, nivelakselit, alennusvaihteiden liittimet, tarkkuusholkit ja räätälöidyt kiinnitysosat, yhdistävät usein pyöriviä ominaisuuksia tasaisiin pintoihin, reikiin, kierteisiin ja monimutkaisiin muotoihin. Perinteinen valmistus saattaa vaatia useita asetuksia ja eri koneita, mikä lisää paikannusvirheitä ja tuotantoaikaa. Sorvaus-jyrsintäkoneistus yhdistää sorvaus- ja jyrsintätoiminnot yhteen koneeseen, jolloin useita ominaisuuksia voidaan valmistaa yhdellä asetuksella tai vähemmillä asetuksilla. Tämä tarjoaa tehokkaan valmistusratkaisun erittäin tarkkojen robottiosien valmistukseen.
Sorvausjyrsintäkoneistuksen tärkeimmät edut erittäin tarkkojen robottiosien valmistuksessa
Sorvaus-jyrsintäkoneistus sopii robottikomponenteille, jotka yhdistävät pyöriviä ominaisuuksia monimutkaisiin jyrsittyihin rakenteisiin. Valitsemalla sopivat leikkaustyökalut, työstösekvenssit ja paikannusreferenssit valmistajat voivat parantaa mittasuhteiden yhdenmukaisuutta, vähentää toistuvasta uudelleensijoittamisesta johtuvia virheitä ja lisätä sekä räätälöityjen että erätuotantoisten komponenttien tuotantotehokkuutta.
Vähemmän asetuksia parantaa työstötarkkuutta
Tarkkojen robottikomponenttien valmistuksessa tarvitaan usein ulkohalkaisijoita, sisäreikiä, päätypintoja, kiilauria ja sivureikiä. Kun nämä ominaisuudet koneistetaan erikseen sorvilla ja jyrsinkoneella, jokainen asetus voi aiheuttaa paikoituspoikkeamia. Sorvaus-jyrsintäkoneistuksella voidaan suorittaa useampia toimintoja käyttämällä yhteistä referenssiä, mikä auttaa vähentämään prosessien välisiä paikoitusvirheitä.
Tämä menetelmä soveltuu erityisesti moottoriakseleille, robottien nivelakseleille ja alennusvaihteiden liitososille. Osien, joilla on tiukat samankeskisyys-, päätypinnan kohtisuoruus- ja reiän sijaintivaatimukset, johdonmukainen kokoonpano auttaa parantamaan geometrista tarkkuutta. Lopullinen prosessi on silti määritettävä piirustustoleranssien, koneen ominaisuuksien, kiinnitysmenetelmien ja tarkastustulosten perusteella.
Pääasiallinen sorvaus-jyrsintäprosessi
Robottikomponenttien laatu ei riipu ainoastaan koneen tarkkuudesta, vaan myös prosessisuunnittelusta, työkalujen valinnasta, materiaalien kunnosta ja tarkastusmenettelyistä. Hyvin suunniteltu työjärjestys vähentää tarpeettomia työkalujen liikkeitä ja toistuvaa koneistusta, mikä tekee valmistusprosessista johdonmukaisemman.
Piirustusten tarkistus ja prosessisuunnittelu: Vahvista mitat, toleranssit, materiaalispesifikaatiot, pinnankarheusvaatimukset ja kriittiset sovituskohdat. Tunnista sorvaus-, tasojyrsintä-, poraus- ja kierteytysominaisuudet.
- Materiaalin valmistelu ja työkappaleen kiinnitys: Valitse sopivat materiaalit, kuten alumiiniseokset, ruostumaton teräs tai seosteräs. Määritä aihion mitat, kiinnityskohdat ja työstöohjeet.
- Sorvaus ja jyrsintä: Koneista referenssiominaisuudet, kuten ulkohalkaisijat, päätypinnat tai sisäreiät, ja viimeistele sitten sivumuodot, reiät, urat ja kierteet suunnitellun järjestyksen mukaisesti.
- Viimeistely ja purseenpoisto: Viimeistele kriittiset mitat ja poista purseet reikien, urien ja leikkaavien osien ympäriltä estääksesi häiriöt kokoonpanon aikana.
- Mittatarkastus ja prosessin säätö: Käytä sopivia mittaustyökaluja, koordinaattimittauskoneita tai erillisiä mittareita kriittisten mittojen tarkastamiseen. Säädä työkalujen siirtymät ja leikkausparametrit tarkastustietojen mukaisesti.
Jokaisen vaiheen prosessin valmistelusta lopputarkastukseen on vastattava todellista komponentin geometriaa. Robottien vaihteiston osien, joilla on tiukat toleranssit, osalta valmistajien tulisi myös hallita lämpömuodonmuutosta, työkalun kulumista ja kiinnitysten vääristymiä varmistaakseen piirustusvaatimusten noudattamisen.
Parannettu tehokkuus monimutkaisten osien ja räätälöityjen tilausten käsittelyssä
Robottien kehitys ja laitteiden päivitykset vaativat usein epästandardikomponentteja, kuten epäkeskeisillä rei'illä varustettuja liitosakseleita, monisuuntaisilla rajapinnoilla varustettuja nivelosia ja voimansiirtokomponentteja, jotka yhdistävät lieriömäisiä pintoja monimutkaisiin tasomaisiin ominaisuuksiin. Sorvaus-jyrsintäkoneistus yhdistää erilaisia leikkausoperaatioita, mikä lyhentää työkappaleiden siirtämiseen koneiden välillä kuluvaa aikaa.
Pienten erien mittatilaustyönä tehdyissä tilauksissa vähemmän prosessimuutoksia voi vähentää toistuvia asennus- ja käsittelykustannuksia. Toistuvassa tuotannossa validoidut ohjelmat, työstöradat ja tarkastusstandardit auttavat ylläpitämään yhdenmukaisuutta erien välillä. Jos komponentilla on kuitenkin yksinkertainen rakenne ja se vaatii ensisijaisesti sorvausta, valmistajien tulisi vertailla tuotantomääriä, laitekustannuksia ja toimitusvaatimuksia ennen sorvaus-jyrsintäkoneistuksen valitsemista.
Robottikomponenttien työstömenetelmät ja sovellukset
Robottikomponenteilla on erilaiset rakenteet ja kuormitusolosuhteet, joten niiden työstöstrategiat on valittava vastaavasti. Sorvaus-jyrsintäkoneistus sopii komponenteille, jotka yhdistävät pyöriviä ominaisuuksia reikiin, uriin, tasaisiin pintoihin ja sivuominaisuuksiin. Tyypillisiä sovelluksia ovat robottien nivelten voimansiirtojärjestelmät, servomoottoriliitännät, tarkkuuspaikannuskomponentit ja automatisoidut kiinnittimet.
Robottien voimansiirtoakselien ja pyörivien komponenttien työstö
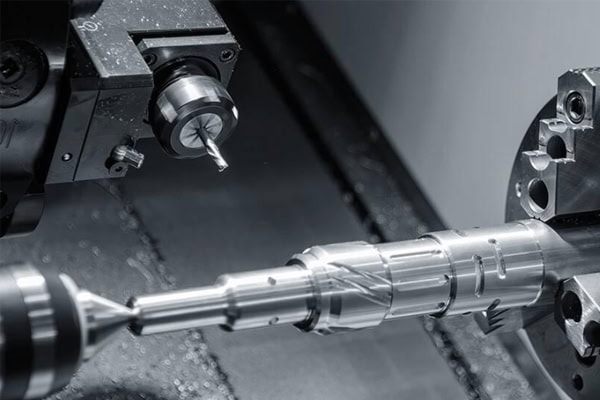
Robottien voimansiirtoakselit, nivelakselit ja kytkentäakselit vaativat yleensä tarkkaa ulkohalkaisijoiden, olkapäiden, samankeskisyyden, pyöreyden ja laakerisovituspintojen hallintaa. Sorvausta käytetään ulkohalkaisijoiden, päätypintojen, porrastettujen profiilien ja aksiaalireikien koneistukseen. Jyrsinnällä voidaan tuottaa kiilauria, tasaisia pintoja, sivureikiä ja asemointiominaisuuksia. Akseleilla, joilla on useita työstövaatimuksia, sorvaus-jyrsintäkoneistus vähentää referenssiasemien muutoksia ja auttaa hallitsemaan ominaisuuksien välistä suhdetta.
Servomoottoreissa tai robottien liitoksissa käytettävien komponenttien mittatarkkuus ja pinnan kunto sovituskohdissa vaikuttavat kokoonpanon laatuun ja toiminnan vakauteen. Leikkausparametrit tulee valita materiaalin kovuuden, akselin halkaisijan, pituus-halkaisijasuhteen ja kuormitusolosuhteiden mukaan. Myös asianmukainen kiinnitys ja tuki ovat tärkeitä hoikilla akseleilla tärinän, taipumisen ja pintavirheiden estämiseksi.
Monireikäiset liitosliittimet ja tarkkuusliitäntäkomponentit
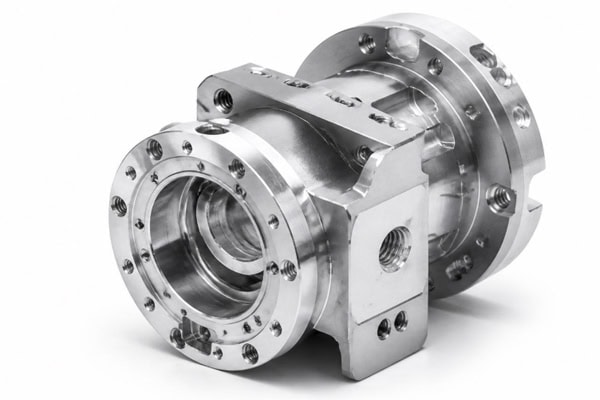
Robottiliikkeiden liittimet, laippaliitännät ja anturien kiinnikkeet voivat sisältää keskireikiä, pulttikuvioita, kierrereikiä ja sivuttaisia asemointipintoja. Sorvaus-jyrsintäkoneistus voi tuottaa tärkeimmät pyörimisominaisuudet ennen reikäkuvioiden ja kiinnityspintojen koneistusta, mikä auttaa ylläpitämään yhtenäistä geometrista suhdetta reikien ja keskiakselin välillä.
Näitä komponentteja käytetään yleisesti nivelmoduuleissa, päätytyökaluissa, tarkkuuskiinnikkeissä ja tarkastuslaitteissa. Ennen koneistusta valmistajien tulisi varmistaa reikien välinen etäisyys, reiän halkaisija, kierteiden tiedot, kiinnityspinnan tasaisuus ja kokoonpanon viitetiedot. Tarkkojen reikäkuvioiden viimeistelyssä voidaan tarvita tarkkuusporausta tai avarrusta. Koordinaattimittauskoneet tai erilliset mittalaitteet voivat sitten varmistaa reiän sijainnin tarkkuuden.
Eri robottikomponenttien koneistusviitteet
Materiaalin valinta ja työstöparametrit riippuvat kuormituskapasiteetista, liikenopeudesta, työympäristöstä ja pintakäsittelyvaatimuksista. Seuraava taulukko antaa viitteitä yleisistä robottikomponenteista. Todelliset parametrit tulee määrittää materiaalin, piirustustoleranssien ja koneen ominaisuuksien mukaan.
| Robottikomponentti | Yleiset materiaalit | Päätyöstötoiminnot | Keskeiset laatuvaatimukset |
| Nivelakseli | Seosteräs, ruostumaton teräs | Ulkopuolinen sorvaus, tasojyrsintä, urien jyrsintä, poraus | Samankeskisyys, pyöreys, akselin halkaisijan toleranssi |
| Moottorin kytkentäakseli | Alumiiniseos, seosteräs | Sorvaus, tasojyrsintä, poraus, kierteitys | Sovitusmitat, päätypinnan kohtisuoruus |
| Liitosliitin | Alumiiniseos, ruostumaton teräs | Sorvaus, jyrsintä, poraus, viimeistely | Reiän paikan tarkkuus, tasaisuus, kokoonpanon vakaus |
| Tarkkuusholkki | Alumiiniseos, ruostumaton teräs | Sisä- ja ulkopuolinen sorvaus, avarrus, tasosorvaus | Samankeskisyys, reiän mitat, pinnan karheus |
| Päätelaitteen rajapinta | Alumiiniseos, sopivat tekniset metallit | Sorvaus, tasojyrsintä, reikien ja urien koneistus | Paikannustarkkuus, rajapinnan mitat, toistettava kokoonpano |
Materiaalin valinnassa on otettava huomioon muutakin kuin leikkauskyky. Myös jäykkyys, paino, kulutuskestävyys ja käyttöikä on arvioitava. Alumiiniseokset sopivat kevyisiin komponentteihin; ruostumatonta terästä voidaan käyttää silloin, kun vaaditaan korroosionkestävyyttä; ja seosterästä valitaan usein vaihteiston osiin, jotka kantavat suurempia kuormia tai vaativat lämpökäsittelyä.
Toiminnallinen ja suorituskyvyn ohjaus erittäin tarkkoille robottiosille
Robottikomponentit toimivat usein toistuvien liikkeiden, mekaanisten kuormien ja kokoonpanojännitysten alaisena pitkiä aikoja. Sorvaus-jyrsintäkoneistuksen on saavutettava enemmän kuin mittatarkkuus; sen on myös käsiteltävä geometrista tarkkuutta, pinnanlaatua, materiaalien ominaisuuksia ja erän yhdenmukaisuutta. Laatimalla tarkastusstandardit kriittisille mitoille ja sovittamalla valmistusprosessit komponenttien toimintoihin valmistajat voivat vähentää kokoonpanon uudelleentöitä ja toiminnallisten ongelmien riskiä.
Kriittisten mittojen tarkastus ja laadunvalvonta
Tarkkuuskoneistus vaatii laadunvalvontaprosessin, joka kattaa ensimmäisen kappaleen tarkastuksen ja erätarkastuksen. Tiukkojen mittavaatimusten omaavien robottikomponenttien valmiin osan laatua ei tule arvioida pelkästään koneistusohjelman tai koneen ilmoitetun tarkkuuden perusteella. Todellisten mittausten on vahvistettava, että kriittiset ominaisuudet vastaavat teknisiä piirustuksia.
- Kriittisten mittojen tarkastus: Käytä mikrometrejä, reikämittoja, työntömittaa tai muita erityisiä mittareita akselin halkaisijoiden, sisäreikien, askelmien mittojen ja uran leveyksien mittaamiseen. Valitse mittauslaitteet piirustusvaatimusten mukaisesti.
- Geometrisen tarkkuuden varmennus: Tarkasta samankeskisyys, sijainti, kohtisuoruus ja tasaisuus sopivilla mittauslaitteilla ja viitepisteillä. Vaativien toleranssien saavuttamiseksi saatetaan tarvita koordinaattimittauskoneita.
- Pinnanlaadun tarkastus: Tarkista valmiit pinnat näkyvien työkalun jälkien, purseiden, naarmujen ja muiden vikojen varalta. Kun pinnan karheusrajat on määritelty, käytä pinnan karheusmittaria niiden noudattamisen varmistamiseksi.
- Erän yhtenäisyyden hallinta: Tallenna ensimmäisen kappaleen mittaukset, työkalun kestoikä, työstöparametrit ja näytteenottotulokset. Tunnista työkalun kulumisesta, koneen siirtymästä tai materiaalivaihteluista johtuvat mittamuutokset.
Täydellinen laadunvalvontajärjestelmä auttaa valmistajia tunnistamaan poikkeamat aikaisemmin ja estämään vaatimustenvastaisten komponenttien pääsyn kokoonpanovaiheeseen. Kriittisten vaihteiston osien tarkastuskirjaukset tulee säilyttää asiakkaan vaatimusten mukaisesti jäljitettävyyden ja prosessien parantamisen tukemiseksi.
Pinnan laatu, rakenteellinen stabiilius ja pitkän aikavälin suorituskyky
Robottikomponenttien suorituskyky riippuu materiaalien ominaisuuksista, työstötarkkuudesta, pintakäsittelystä ja kokoonpano-olosuhteista. Voimansiirtoakselit ja tarkkuusholkit vaativat vakaat sovitusolosuhteet. Liitosten rajapintojen on oltava luotettavasti asemoituja, kun taas efektorikomponenttien on täytettävä kiinnitys-, paikannus- tai toistuvan asennuksen vaatimukset. Kriittisten mittojen liialliset poikkeamat voivat aiheuttaa epänormaaleja kokoonpanovälyksiä, lisääntynyttä tärinää tai heikentynyttä paikannustarkkuutta.
Sovelluksesta riippuen koneistuksen jälkeisiin toimenpiteisiin voi kuulua purseenpoisto, puhdistus, anodisointi, passivointi tai asianmukainen lämpökäsittely. Pintakäsittelyt voivat vaikuttaa lopullisiin mittoihin, erityisesti liitosreikien, akselin halkaisijoiden ja kohdistuspintojen osalta. Nämä muutokset tulisi sisällyttää prosessisuunnitteluun. Sykliselle kuormitukselle altistuvien komponenttien materiaalin lujuus, väsymiskestävyys, rakenteelliset siirtymät ja jännityskeskittymä tulisi myös arvioida suunnitteluvaatimusten mukaisesti.
Tarkka robottiosien sorvaus-jyrsintäkoneistus soveltuu valmistustehtäviin, joissa yhdistyvät rotaatiokoneistus ja monimutkaiset jyrsityt ominaisuudet. Asianmukaisen prosessisuunnittelun, vakaan työkappaleen kiinnityksen, sopivan materiaalivalinnan ja jäljitettävän laaduntarkastuksen avulla valmistajat voivat parantaa mittajohdonmukaisuutta ja kokoonpanon luotettavuutta. Tämä lähestymistapa tukee robottiliitosten, voimansiirtokomponenttien, servoliitäntöjen ja automatisoitujen laitteiden tarkkuusvalmistusta. Lopullisen koneistussuunnitelman tulisi perustua komponenttien piirustuksiin, tuotantomäärään, suorituskykyvaatimuksiin ja toimitusvaatimuksiin.















