
工业机器人广泛应用于物料搬运、焊接、装配、打磨、喷涂、码垛、自动化上下料等作业。其运动精度和运行稳定性与内部结构件的制造质量密切相关。机器人手臂、关节壳体、安装底座、连接座、法兰盘、支撑件以及末端执行器安装结构等,均需具备精确的尺寸、足够的结构强度和稳定的装配性能。数控精密加工可根据工程图纸和三维模型,通过铣削、钻孔、攻丝、镗孔、倒角等工序对这些部件进行加工。结合合适的材料选择、夹具设计、尺寸检测和表面处理等工艺,数控加工为在严苛运行环境下使用的工业机器人部件提供了可靠的制造保障。
数控加工在工业机器人结构件制造中的优势
工业机器人结构件通常具有复杂的轮廓、密集的安装孔、变化的壁厚以及严格的定位要求。传统的加工方法难以在尺寸精度和复杂的结构要求之间取得平衡。数控加工设备能够按照预先设定的刀具路径加工复杂的轮廓,同时保持孔位、安装面和定位结构的一致性。通过选择合适的刀具和加工参数,可以加工包括铝合金、钢和不锈钢在内的不同材料,从而在重量、强度、效率和使用寿命之间实现理想的平衡。
高精度加工提高了装配稳定性
机器人手臂和关节结构需要精确的机械连接。安装孔、轴承座、定位孔或连接面尺寸偏差过大可能会影响后续装配。数控加工可以利用一致的坐标参考来加工多个关键特征,并减少重复夹紧造成的定位偏差。
对于机器人关节壳体、法兰连接和机械臂连接结构,精密铣削、镗削和钻孔可以控制孔径、孔间距、平面度和位置精度。加工完成后,可以使用坐标测量机、视觉检测系统、千分尺等测量设备来验证关键尺寸,从而有助于不同生产批次保持良好的互换性。
轻质材料提高机器人运动效率
工业机器人在高速运行过程中频繁改变机械臂的位置和运动方向。结构件的重量直接影响驱动系统的负载。铝合金因其重量轻、加工性能好、导热性佳等优点,被广泛用于机器人结构件的制造。它们适用于制造机器人手臂外壳、关节盖、安装板、支撑座等部件。
对于承受较高载荷或需要更高耐磨性的部件,可以选择不锈钢和合金钢。可根据材料硬度调整数控加工参数,包括刀具选择、主轴转速、进给速度和切削深度,从而有助于保持稳定的尺寸精度和表面质量。
复杂结构加工满足机器人设计要求
工业机器人通常采用空心结构、薄壁、加强筋和曲面来实现更大的运动范围。数控加工可以利用多轴加工、精密铣削和分段加工来制造复杂的轮廓,同时还能处理深腔、窄槽、倾斜表面和不规则的安装区域。
对于薄壁零件,需要精确控制夹紧力和切削载荷以减少变形。合理的粗加工、半精加工和精加工顺序也有助于逐步释放内应力,提高最终尺寸稳定性。
工业机器人部件的数控加工方法及应用
机器人结构件的加工并非仅仅是按照图纸切割材料。制造过程需要考虑部件的几何形状、材料特性、装配关系以及实际运行环境。不同的部件,例如机器人手臂、关节壳体、底座和末端执行器安装件,可能需要专门的定位参考和加工顺序。数字化数控编程结合精密检测,有助于从原材料准备到成品部件生产的整个过程实现有效控制。

工业机器人结构件的数控加工工艺
稳定的加工工艺可以减少批量生产过程中的尺寸偏差,提高复杂零件的制造效率。典型的数控加工流程包括以下步骤:
- 图纸和 3D 模型确认:验证组件尺寸、公差、材料规格、孔位置、螺纹、表面粗糙度和装配要求。
- 工艺规划:选择合适的加工参考和夹紧方法,同时建立粗加工、半精加工和精加工的适当顺序。
- 原材料检验:加工前检查铝合金、钢、不锈钢或其他坯料的规格、尺寸和表面状况。
- CNC编程:根据零件结构开发刀具路径,并设置主轴转速、进给速度、切削深度和冷却液参数。
- 关键特征加工:以可控的精度加工安装面、定位孔、轴承孔、连接孔、螺纹孔和复杂轮廓。
- 首件检验:检验第一个成品零件的关键尺寸和装配特征,并在需要时优化程序或加工参数。
- 批量生产和过程监控:监控刀具磨损、机器状况和尺寸稳定性,以保持生产批次之间的一致性。
- 表面处理和最终检验:根据应用要求进行阳极氧化、喷砂、钝化、涂层或其他处理,然后进行最终尺寸和外观检验。
标准化的工作流程能够创建更完整的生产记录,涵盖设计数据、材料、数控程序、加工操作和检验结果。这适用于需要原型制作、小批量生产和长期零部件供应的机器人制造商。
在机器人手臂、关节壳体和安装底座中的应用
机器人手臂是负责空间运动的重要结构部件。其内部结构可能包含减速器、电机、轴承和传动部件,因此手臂外壳需要兼顾重量、刚度和安装精度。数控加工可以根据机器人设计加工出曲面轮廓、连接孔、内部空腔和加强结构。
关节壳体需要特别注意轴承孔、减速器安装接口和电机安装孔。机器人底座支撑整个机器人本体,因此需要足够的结构强度和尺寸稳定性。精密铣削和钻孔可以提供精确的安装面和连接特征,从而确保机器人与其底座之间的稳定安装。
在末端执行器和自动化生产线结构中的应用
工业机器人末端执行器可能包括夹爪、吸盘、焊枪、研磨工具或其他专用机构。末端执行器安装板、连接法兰、工具夹持器和定位结构需要精确的孔位关系,以确保机器人与其工具之间可靠的连接。
自动化生产线也使用大量的支撑座、定位块、连接板、导轨安装座和工装结构。虽然这些部件通常比机器人主体结构小,但仍然需要稳定的孔位定位和装配尺寸。数控加工可以根据不同的自动化设备设计快速调整加工程序,使其适用于定制部件和小批量、多品种的生产。
| 机器人结构组件 | 常用材料 | 主要加工工艺 | 关键绩效要求 |
| 机器人手臂外壳 | 铝合金、合金钢 | 数控铣削、钻孔、攻丝 | 轻量化设计、刚性、尺寸稳定性 |
| 合租住房 | 铝合金、不锈钢 | 精密铣削、镗削、钻孔 | 孔精度、同心度、装配精度 |
| 机器人基地 | 铝合金、钢 | 铣削、钻孔、攻丝 | 承载能力、平整度、连接稳定性 |
| 末端执行器安装板 | 铝合金、不锈钢 | 铣削、钻孔、倒角 | 孔定位,定位精度 |
| 减速器连接座 | 铝合金、合金钢 | 铣削、镗削、攻丝 | 同心度、结构强度 |
| 机器人支持组件 | 铝合金、钢 | 铣削、钻孔 | 刚性、耐用性、安装精度 |
| 自动化工具基地 | 铝合金、不锈钢 | 铣削、钻孔、攻丝 | 定位精度高,装配重复稳定性好 |
工业机器人结构部件的功能和性能控制
机器人结构件的功能远不止提供机械连接。它们还能支撑负载、定位组件、连接传动部件、减少结构位移,并为电机和其他机构提供安装接口。在数控加工过程中,需要根据每个部件的预期功能控制关键尺寸,同时还要考虑表面质量、材料特性和结构刚度。对于高速机器人而言,结构件重量的变化会影响运动惯性和系统响应,因此在轻量化设计和足够的机械强度之间取得平衡至关重要。
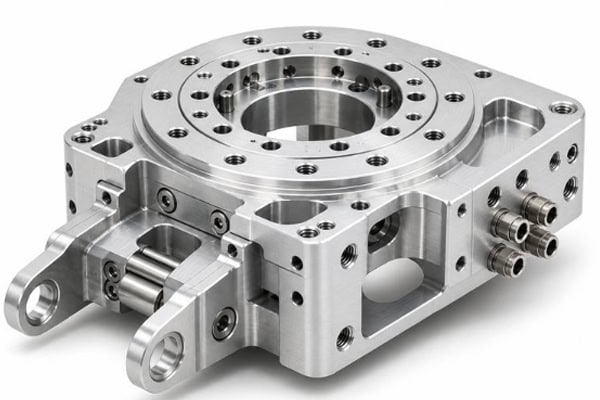
支撑、定位和传动部件安装功能
机器人结构件为电机、减速器、轴承、编码器和末端执行器提供可靠的安装位置。数控加工可以在机器人外壳内部或表面上制造轴承座、定位台阶、安装孔、加强筋和螺纹接口。
精确的定位结构有助于减少装配偏差,并保持传动部件之间的正确关系。对于需要频繁安装和拆卸的机器人模块,连接孔和定位孔也需要具有良好的重复性。适当的倒角和去毛刺可以减少装配过程中的干涉,并提高安装效率。
强度、刚度、表面质量和长期性能的控制
机器人结构部件在长期运行过程中会承受反复运动、机械载荷和设备振动,因此稳定的结构性能至关重要。对于机器人手臂和关节壳体,应合理设计壁厚和加强筋,以在不增加不必要重量的前提下保持所需的刚度。对于承重部件和底座,材料强度、连接区域以及加工后的平整度则需要特别关注。
表面质量也会影响装配性能。精密加工可以改善安装和配合表面的粗糙度,而去毛刺则有助于减少装配干涉。根据材料和工作环境的不同,阳极氧化、钝化或其他表面处理可以提高耐腐蚀性和表面耐久性。
在批量生产过程中,应持续监控刀具磨损和机器状态。孔径、平面度、同心度和位置精度等关键尺寸可通过专门的检测记录进行控制。经过验证的数控程序还可以重复用于未来的订单,帮助机器人制造商建立稳定且可重复的零部件供应体系。
工业机器人结构件的数控加工适用于机器人手臂、关节壳体、底座、减速器连接件、末端执行器安装件以及自动化工装结构等。通过选择合适的材料,例如铝合金、钢材和不锈钢,并结合精密铣削、钻孔、镗孔、攻丝和表面处理等工艺,制造商可以满足结构强度、轻量化设计、装配精度和长期运行的要求。数控精密加工为机器人原型制作、小批量开发、定制组件和大规模生产提供了灵活的制造支持。
















