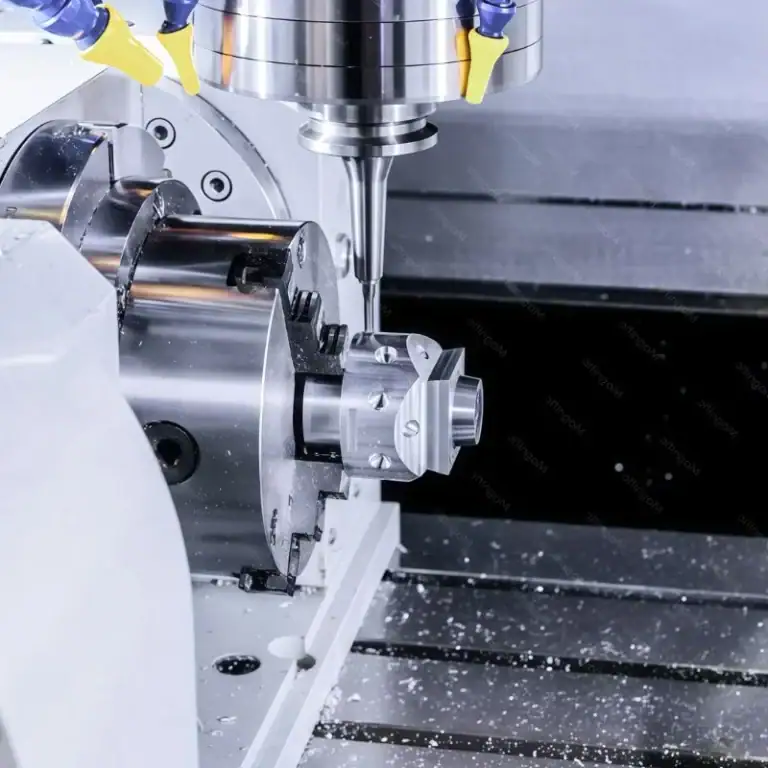
Robot otomatisasi melibatkan berbagai jenis komponen, termasuk sambungan, ujung lengan robot, struktur pendukung, dan alas pemasangan. Setiap komponen memiliki fungsi yang berbeda dan persyaratan yang berbeda untuk akurasi dimensi, sifat material, dan kekuatan struktural. Bagi pengembang robot dan tim pengadaan peralatan, pengerjaan mesin khusus tidak hanya berfokus pada biaya pengerjaan mesin masing-masing komponen. Kompatibilitas perakitan, beban gerak, kesulitan pengerjaan mesin, dan persyaratan produksi massal di masa mendatang juga perlu dipertimbangkan.
Komponen Robot Otomatis Mana yang Cocok untuk Pemesinan Kustom?
Peralatan robot mengandung banyak struktur non-standar, dan komponen standar mungkin tidak sepenuhnya memenuhi persyaratan desain tertentu. Pemesinan khusus memungkinkan dimensi dan struktur komponen disesuaikan sesuai dengan ruang peralatan dan persyaratan fungsional.
Komponen Sambungan dan Penghubung
Area sambungan berkaitan dengan akurasi koneksi dari beberapa komponen bergerak, sehingga pengerjaan mesin perlu direncanakan berdasarkan persyaratan perakitan.
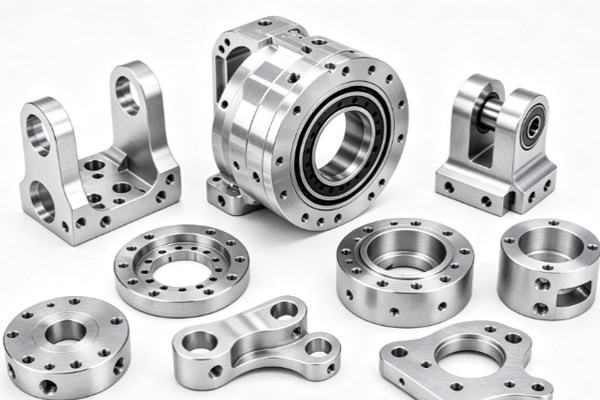
- Konektor Sambungan: Dimensi utama seperti lubang poros, lubang pemasangan, dan permukaan penghubung perlu dikontrol untuk mengurangi penyimpangan perakitan.
- Flensa: Posisi lubang perlu dirancang sesuai dengan metode pemasangan motor atau aktuator untuk memastikan sambungan yang akurat.
- Selongsong dan Penopang Poros: Diameter dalam, diameter luar, dan konsentrisitas harus dikontrol sesuai dengan persyaratan pemasangan komponen poros.
Dimensi yang stabil pada komponen sambungan dapat memberikan fondasi perakitan yang lebih andal untuk pergerakan robot yang berkelanjutan.
Komponen Ujung Efektor dan Perlengkapan
Ujung lengan robot (end effector) secara langsung melakukan tugas menggenggam, menangani, dan memposisikan, sehingga strukturnya biasanya perlu disesuaikan dengan benda kerja tertentu.
- Dudukan Penjepit: Posisi pemasangan dan metode penyambungan ditentukan sesuai dengan silinder, motor, atau struktur penggerak lainnya.
- Pelat Dasar Perlengkapan: Lubang penempatan, lubang pemasangan, dan area bebas dirancang sesuai dengan profil benda kerja.
- Struktur Vakum atau Penjepit: Area kontak harus sesuai dengan dimensi benda kerja untuk mencegah penyimpangan posisi selama penjepitan.
Mempertahankan kompatibilitas dimensi yang baik antara komponen akhir dan benda kerja dapat meningkatkan stabilitas operasi robot.
Bagian Umum dan Prioritas Pemesinan
Komponen yang berbeda menjalankan fungsi yang berbeda, sehingga prioritas pemesinan dapat ditentukan berdasarkan aplikasi, kondisi pembebanan, dan persyaratan perakitan.
| Jenis bagian | Bahan Umum | Pertimbangan Utama dalam Pemesinan |
| Konektor Sambungan | Paduan Aluminium 6061, 7075, Baja | Posisi Lubang, Konsentrisitas, Kekakuan |
| Flensa | Paduan Aluminium, Baja Tahan Karat | Jarak Antar Lubang, Kerataan, Akurasi Posisi |
| Alas Penjepit | Paduan Aluminium, Baja | Dimensi Pemasangan, Posisi Lubang |
| Pangkalan Robot | Paduan Aluminium, Baja | Kerataan, Kapasitas Beban |
| Lengan Poros | Baja, Baja Tahan Karat, Plastik Rekayasa | Diameter Dalam/Luar, Konsentrisitas, Ketahanan Aus |
| Dukungan Presisi | Paduan Aluminium, Baja Tahan Karat, Baja | Akurasi Dimensi, Tegak Lurus |
Menentukan fungsi setiap bagian sebelum memilih material dan metode pemesinan dapat membantu mengurangi kebutuhan akan modifikasi struktural yang sering dilakukan di kemudian hari.
Bagaimana Komponen Robot Otomasi Kustom Dapat Mencapai Akurasi Pemesinan?
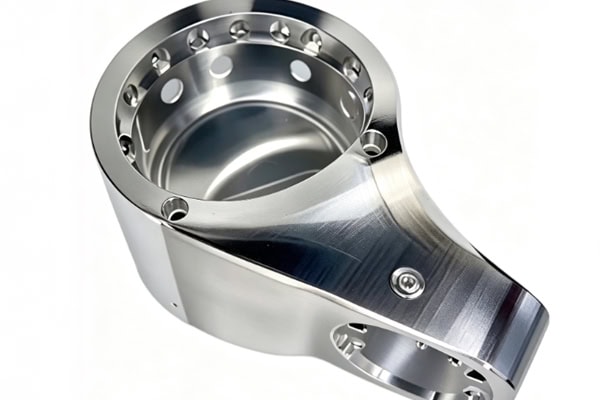
Robot biasanya terdiri dari beberapa komponen yang bekerja bersama, dan hubungan dimensi antara posisi lubang, pusat poros, dan permukaan pemasangan dapat secara langsung memengaruhi kinerja perakitan. Oleh karena itu, manajemen akurasi sebelum dan sesudah pemesinan harus diintegrasikan ke dalam proses kustomisasi.
Lakukan Peninjauan Gambar dan DFM Sebelum Pemesinan Kustom
Sebelum gambar desain memasuki tahap produksi, struktur tersebut harus ditinjau dari perspektif manufaktur untuk mengidentifikasi detail yang dapat memengaruhi proses pemesinan.
- Konfirmasikan Toleransi Kritis: Berikan perhatian khusus pada lubang poros, lubang pemasangan, permukaan penempatan, dan dimensi penyambungan.
- Analisis Dinding Tipis dan Rongga Dalam: Evaluasi kekakuan struktural dan kondisi akses alat untuk mengurangi risiko deformasi pemesinan.
- Rencanakan Titik Acuan Pemesinan: Pilih metode pemosisian dan pemasangan yang sesuai berdasarkan persyaratan perakitan akhir.
Analisis kelayakan manufaktur yang menyeluruh pada tahap awal dapat membuat gambar desain lebih sesuai dengan kondisi produksi sebenarnya.
Pilih Metode Pemesinan CNC Sesuai dengan Kompleksitas Bagian
Komponen robot dapat memiliki permukaan melengkung, permukaan miring, lubang samping, dan profil tidak beraturan. Peralatan harus dipilih sesuai dengan fitur geometris setiap bagian.
- CNC 3-Axis: Cocok untuk pelat dasar, braket, dan komponen penghubung standar.
- CNC 4-Axis: Cocok untuk struktur dengan lubang samping dan fitur pemesinan multi-arah.
- CNC 5-Axis: Cocok untuk permukaan lengkung yang kompleks, struktur multi-sisi, dan komponen presisi yang membutuhkan lebih sedikit pengaturan berulang.
- Pembubutan CNC: Cocok untuk komponen berputar seperti poros dan selongsong.
Menyesuaikan peralatan pemesinan dengan geometri benda kerja dapat mengurangi penempatan ulang yang tidak perlu dan meningkatkan konsistensi selama pemesinan multi-sisi.
Periksa Dimensi Kritis Setelah Pemesinan
Setelah produksi, dimensi inti harus diperiksa sesuai dengan gambar. Diameter lubang dan jarak antar lubang memastikan hubungan pemasangan motor, bantalan, dan komponen penghubung. Konsentrisitas dan akurasi posisi memverifikasi fitur pemasangan mekanisme yang berputar dan bergerak. Kerataan dan tegak lurus membantu memastikan sambungan antara alas, flensa, dan permukaan pemasangan. Untuk komponen yang kompleks atau berpresisi tinggi, pemeriksaan CMM dapat digunakan untuk mengukur dimensi kritis. Pemeriksaan dimensi lengkap memberikan data untuk verifikasi perakitan dan juga mempermudah pelacakan kualitas komponen.
Bagaimana Cara Memilih Material untuk Komponen Robot Otomasi Kustom?
Pemilihan material harus didasarkan pada beban robot, kecepatan operasi, dimensi komponen, dan lingkungan kerja. Menggunakan material yang sama untuk semua komponen tidak cocok untuk setiap aplikasi.
Paduan Aluminium untuk Struktur Ringan
Komponen bergerak robot perlu mengendalikan beratnya sendiri, sehingga paduan aluminium banyak diaplikasikan pada braket, pelat pemasangan, dan struktur penghubung.
- Paduan Aluminium 6061: Cocok untuk braket, pelat pemasangan, dan komponen struktural umum, dengan kemampuan pengerjaan yang baik.
- Paduan Aluminium 7075: Cocok untuk komponen yang membutuhkan kekuatan lebih tinggi dan kontrol berat yang lebih ketat.
- Paduan Aluminium 6082: Dapat digunakan untuk struktur peralatan yang membutuhkan keseimbangan antara kekuatan dan kemudahan pengerjaan.
Penggunaan paduan aluminium yang tepat dapat mencapai keseimbangan yang lebih sesuai antara kekuatan struktural dan berat yang dapat dipindahkan.
Baja dan Plastik Rekayasa untuk Komponen Tertentu
Untuk komponen yang terpapar beban lebih tinggi atau membutuhkan gesekan rendah dan ketahanan aus, material dapat dipilih sesuai dengan kondisi operasi aktual. Baja cocok untuk konektor beban tinggi, poros, dan struktur tahan aus. Baja tahan karat cocok untuk lingkungan korosif. POM dapat digunakan untuk komponen pemandu gesekan rendah dan struktur geser. PEEK cocok untuk komponen khusus yang membutuhkan suhu tinggi dan ketahanan aus. Membedakan material sesuai dengan area fungsional dapat membantu mencegah ketidaksesuaian antara desain dan kondisi kerja aktual.
Bagaimana Cara Memilih Pemasok Komponen Robot Otomasi Kustom?
Proyek robot biasanya melalui tahap desain, pembuatan prototipe, pengujian perakitan, dan produksi massal. Kemampuan permesinan pemasok, dukungan teknik, dan stabilitas pengiriman semuanya dapat memengaruhi kemajuan proyek.
Fokus pada Pemesinan Multi-Axis dan Kemampuan Pembuatan Komponen Kompleks
Saat membeli jasa pengerjaan mesin khusus, penting untuk menentukan apakah pemasok mampu menangani struktur kompleks dan fitur pengerjaan mesin presisi yang umum ditemukan pada komponen robot.
- CNC 3-Axis, 4-Axis, dan 5-Axis: Mencakup bagian-bagian struktural dengan berbagai tingkat kompleksitas.
- Penggilingan CNC Presisi: Cocok untuk pengerjaan lubang, alur, permukaan melengkung, dan profil kompleks.
- Pembubutan CNC: Memenuhi persyaratan manufaktur komponen putar seperti poros dan selongsong.
- Pemesinan Dinding Tipis: Membantu mengendalikan deformasi pemesinan pada komponen ringan.
Berbagai kemampuan pemesinan yang komprehensif dapat mengurangi biaya komunikasi yang disebabkan oleh pengadaan berbagai komponen dari banyak pemasok.
Fokus pada Transisi dari Prototipe ke Produksi Massal
Selama tahap pengembangan robot, komponen mungkin perlu disesuaikan berdasarkan hasil perakitan dan pengujian. Responsivitas pemasok dapat memengaruhi jadwal produksi selanjutnya.
- Analisis DFM: Mengidentifikasi potensi konflik antara desain struktural dan proses manufaktur sebelum produksi.
- Pembuatan Prototipe Cepat: Membantu tim teknik menyelesaikan verifikasi perakitan dan pengujian gerakan dengan lebih cepat.
- Inspeksi Mutu: Memastikan hasil pengerjaan mesin melalui data dimensi.
- Produksi Massal: Memungkinkan desain yang telah divalidasi untuk beralih dengan lancar ke pesanan berikutnya.
Mempertahankan kesinambungan proses mulai dari peninjauan gambar hingga produksi massal dapat mengurangi biaya verifikasi dan komunikasi yang terkait dengan perubahan pemasok.
Komponen robot otomatisasi khusus memerlukan perhatian cermat terhadap kesesuaian antara fungsi komponen dan kondisi manufaktur. Mulai dari desain struktural dan pemilihan material hingga metode pemesinan dan standar inspeksi, setiap aspek harus direncanakan sesuai dengan aplikasi spesifik. TiRapid menyediakan dukungan pemesinan komponen khusus untuk perusahaan robotika dan otomatisasi, dengan layanan yang mencakup solusi manufaktur terpadu.