
Når en robot er i drift, strækker dens arm sig konstant, roterer og udfører opgaver som materialehåndtering, svejsning og montering. Selvom basen kan ligne en simpel støttekomponent, bærer den kontinuerligt maskinens vægt, arbejdsbelastninger og kræfter, der genereres under bevægelse. Hvis basen mangler stivhed, eller dens monteringshuller er forkert placeret, kan robotten opleve vibrationer eller positioneringsfejl. Dette er især vigtigt for store industrirobotter. Deres baser skal have tilstrækkelig bæreevne, samtidig med at de opretholder nøjagtige forbindelser med gulv, føringsskinner og robotkrop. Med en velplanlagt CNC-bearbejdningsproces kan producenter opnå bedre dimensionsnøjagtighed, strukturel kvalitet og overfladefinish, hvilket reducerer installationsjusteringer og omarbejde.
Hvad er de vigtigste tekniske krav til robotbaseret CNC-bearbejdning?
En robotbase er mere end et almindeligt metalbeslag. Den skal modstå kontinuerlige belastninger, samtidig med at den giver et stabilt monteringsfundament for robotten. Forskellige maskiner har forskellige basestrukturer. Nogle skal understøtte tunge robotarme, mens andre prioriterer let konstruktion og kompakte installationspladser. Under bearbejdning fortjener kritiske forbindelsespunkter særlig opmærksomhed. Det er ikke nok at overholde de udvendige dimensioner på en tegning alene.
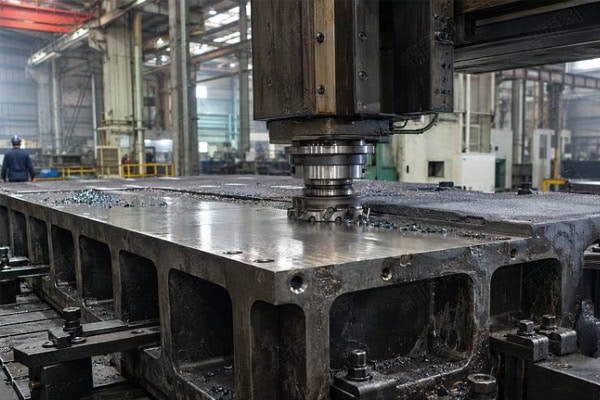
Nøjagtige monteringshullers positioner
Robotbaser indeholder typisk flere grupper af bolthuller, lokaliseringshuller og forbindelseshuller. Disse funktioner bestemmer, om robotkroppen kan installeres sikkert. Selv en lille afvigelse i hulafstanden kan gøre montering på stedet vanskelig og påvirke positioneringsnøjagtigheden. For dele med mange huller kan brug af et ensartet bearbejdningsdatum og omhyggelig planlægning af bore-, forstørrelses- og finishsekvensen reducere fejl mellem bearbejdningsoperationer.
Fladhed af den nederste støtteflade
Overfladen, der forbinder basen med gulvet eller udstyrsplatformen, skal forblive plan. Hvis kontaktfladen er ujævn, kan nogle områder muligvis ikke sidde korrekt mod platformen, hvilket resulterer i ujævn belastning. Vibrationer under drift kan yderligere påvirke forbindelsens stabilitet. En finfræsning kan arrangeres for den bærende overflade, efterfulgt af planhedsinspektion for at bekræfte, at kritiske kontaktområder opfylder samlingskravene.
Tilstrækkelig strukturel stivhed
Robotter genererer dynamiske belastninger under drift. Hvis fundamentet er for tyndt eller har utilstrækkelig armering, kan der forekomme deformation. Både vægt og bæreevne skal tages i betragtning under design og bearbejdning. Fjernelse af for meget materiale blot for at reducere vægten kan kompromittere den strukturelle styrke.
| Strukturel funktion | Hovedfunktion | Bearbejdningsovervejelser |
| Nederste støtteflade | Understøtter robottens samlede vægt | Fladhed og overfladekvalitet |
| Monteringshulgrupper | Fastgør robotkroppen | Hulafstand, diameter og positionsnøjagtighed |
| Indvendige forstærkningsribber | Forbedre strukturel stivhed | Ribbens dimensioner og strukturel integritet |
| Lokalisering af skulder | Hjælper med at positionere robotten under installationen | Monteringsdimensioner og koncentricitet |
| Sideforbindelseshuller | Forbind andre mekaniske strukturer | Hulpositioner og gevindkvalitet |
Hvilke problemer kan opstå under robotbaseret CNC-bearbejdning?
Robotbaser har ofte dybe riller, ujævne vægtykkelser og flere forbindelseshuller. Nogle komponenter har også relativt store samlede dimensioner. Bearbejdningsudfordringerne går ud over skæretiden. Intern spændingsfrigørelse, emnets fastspændingsstabilitet og værktøjstilgængelighed kan alle påvirke det endelige resultat. Dårlig procesplanlægning kan føre til dimensionsændringer eller monteringsvanskeligheder.
Deformation under bearbejdning af store grundelementer
Aluminiumlegeringsbaser kan undergå betydelig materialefjernelse under skæring. Efterhånden som bearbejdningen skrider frem, kan restspændinger i råmaterialet gradvist frigives, hvilket forårsager vridning eller lokale dimensionsændringer. Adskillige procesjusteringer kan hjælpe med at reducere denne risiko:
- Sørg for en passende bearbejdningstolerance under skrubfræsning i stedet for at fjerne for meget materiale i én arbejdsgang.
- Kontroller skærekræfterne i tyndvæggede områder for at reducere lokaliseret belastning.
- Arranger stressaflastning eller ældningsbehandling, når det er nødvendigt, for at forbedre materialestabiliteten.
- Kontrollér emnets tilstand igen før færdigbehandling, og juster den resterende bearbejdningstolerance efter behov.
Det er generelt nemmere og billigere at give tid til mellembehandling efter grovbearbejdning end at korrigere deformation, efter at emnet er færdigt.
Dybe hulrum og komplekse riller kan påvirke bearbejdningskvaliteten
Nogle robotbaser indeholder dybe fordybninger, monteringstrin og forstærkningsribber. Når et skæreværktøj strækker sig for langt, kan der opstå vibrationer. Dårlig spånafgang kan også påvirke overfladekvaliteten af rillebunde og sidevægge. Skæreparametrene bør vælges i henhold til rilledybde, værktøjsdiameter og materialeegenskaber. Dybe elementer kan bearbejdes i flere lag med tilstrækkelig spånafgang til at forhindre overdreven værktøjsbelastning.
Flere opsætninger kan forårsage positionsfejl
Når en base kræver bearbejdning fra flere retninger, kan gentagen fjernelse og repositionering medføre afvigelser i datapunktet. Dette er især problematisk, når monteringshuller skal opretholde nøjagtige positionsforhold med positioneringsskuldre. Akkumulerede fejl kan påvirke den endelige samling. For komplekse komponenter kan dedikerede fiksturer eller multiakset CNC-bearbejdning reducere gentagne opsætninger og hjælpe med at opretholde positionskonsistens mellem forskellige bearbejdede overflader.
Hvordan skal materialer og processer vælges til robotbaseret CNC-bearbejdning?
Valg af det rigtige materiale hjælper med at opfylde kravene til bæreevne uden at gøre komponenten unødvendigt tung eller dyr. Almindelige muligheder omfatter aluminiumlegeringer, kulstofstål og rustfrit stål. Disse materialer adskiller sig i styrke, vægt, korrosionsbestandighed og bearbejdelighed. Det endelige valg bør tage højde for robottens nyttelast, driftsmiljø og basisstruktur.
Hvilke materialer bruges almindeligvis til robotbaser?
Aluminiumlegeringer anvendes ofte til små og mellemstore robotbaser, mens stål kan foretrækkes til tungt udstyr. Materialevalg bør ikke udelukkende afhænge af styrkedata. Bearbejdningsstabilitet og efterfølgende overfladebehandling skal også tages i betragtning.
| Materiale | Hovedegenskaber | Typiske applikationer |
| 6061 Aluminiumlegering | Letvægts med god bearbejdelighed | Små og mellemstore robotbaser |
| 7075 Aluminiumlegering | Høj styrke og velegnet til letvægtsdesign | Højlastende lette konstruktioner |
| Q235 stål | Omkostningseffektiv og nem at svejse og bearbejde | Generelle baser for industrielt udstyr |
| 45 # Stål | God styrke og slidstyrke | Kraftige støttekomponenter |
| Rustfrit stål | God korrosionsbestandighed | Udstyr, der anvendes i fugtige eller særlige miljøer |
Hvordan skal treakset og femakset CNC-bearbejdning anvendes?
Treakset CNC-bearbejdning er generelt egnet til baser med relativt simple strukturer, koncentrerede bearbejdningsflader og regelmæssigt fordelte huller. Når en komponent omfatter vinklede overflader, komplekse konturer eller forbindelser i flere retninger, tilbyder femakset bearbejdning større fleksibilitet. Den kan fuldføre bearbejdning på flere flader med færre opsætninger, hvilket hjælper med at reducere positionsfejl forårsaget af gentagen fastspænding. Ikke alle robotbaser kræver femakset bearbejdning. Det rigtige udstyr bør vælges i henhold til komponentens geometri og de nødvendige tolerancer. At vælge en passende bearbejdningsmetode er ofte mere effektivt til at kontrollere produktionsomkostningerne.
Efterbehandlingsprocesser bør matche komponentstrukturen
Støttefladen, monteringshullerne og placeringsskuldrene er normalt kritiske funktioner, der kræver omhyggelig efterbehandling. Grovbearbejdning fjerner overskydende materiale og skaber den grundlæggende geometri, mens efterbehandling bringer dimensioner, tolerancer og overfladekvalitet inden for de krævede specifikationer.
Til huller med særlige tilpasningskrav kan præcisionsboring og oprivning bruges til at forbedre dimensionsnøjagtigheden og overfladens tilstand.
Hvordan kan kvaliteten og monteringsevnen af CNC-bearbejdede robotbaser forbedres?
Bearbejdningen er ikke færdig, før den færdige base er blevet kontrolleret i forhold til tegningens krav. En komponent kan opfylde individuelle dimensionsspecifikationer, men stadig støde på problemer under samlingen. Korrekt dimensionsinspektion, overfladebehandling og prøvemontering kan reducere justeringer på stedet og bidrage til at opretholde stabiliteten under drift.
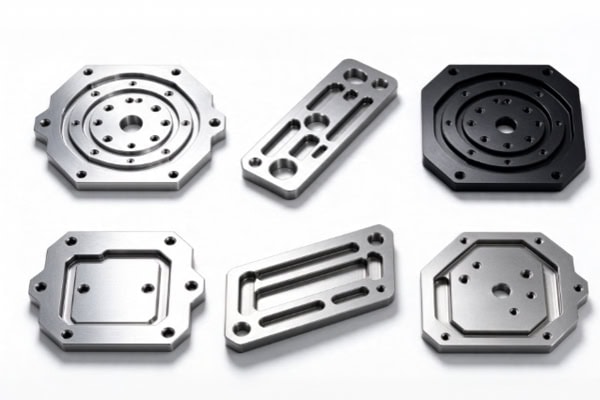
Undersøg kritiske dimensioner omhyggeligt
Inspektionen bør gå ud over at måle den samlede længde, bredde og højde. Der bør lægges større vægt på funktioner, der direkte påvirker installation og tilslutning. Almindelige inspektionspunkter omfatter:
- Planhed og overfladetilstand af den nederste støtteflade.
- Diameter, afstand og positionsnøjagtighed af monteringshuller.
- Dimensioner og monteringsnøjagtighed for positioneringsskuldre.
- Gevindtilstand, herunder grater, skader og ufuldstændig bearbejdning.
- Positionsforhold mellem kritiske forbindelsesflader.
Til højpræcisionsrobotbaser kan koordinatmålemaskiner (CMM'er) bruges til at inspicere kritiske dimensioner. Dette hjælper med at identificere positionsafvigelser, der kan være vanskelige at opdage med konventionelle måleværktøjer.
Overfladebehandlingen skal passe til driftsmiljøet
Robotbaser kan fungere i miljøer med støv, olie eller fugt. Overfladebehandling påvirker deres beskyttende ydeevne og levetid. Komponenter i aluminiumslegering kan anodiseres, mens stålbaser kan kræve maling eller anden korrosionsbeskyttelse afhængigt af anvendelsen. En vigtig detalje er, at overfladebehandling kan ændre lokale dimensioner. Præcisionsmonterede overflader, gevindhuller og placeringsområder bør tages i betragtning under procesplanlægningen for at undgå at påvirke den endelige montering.
Prøvemontering hjælper med at identificere tilpasningsproblemer tidligt
For baser med komplekse strukturer eller adskillige monteringspositioner kan prøvemontering arrangeres efter bearbejdning. Dette hjælper med at bekræfte, om robotkroppen passer korrekt, om der er interferens, og om boltforbindelser og lokaliseringsfunktioner fungerer som tilsigtet. Identifikation og udbedring af problemer på dette stadie er generelt mere effektivt end at skille og omarbejde komponenter, efter at udstyret når installationsstedet.
Selvom en robotbase ikke er en bevægelig komponent, spiller den en afgørende rolle i at understøtte maskinen og opretholde installationsnøjagtigheden. Materialevalg, strukturel stivhed, bearbejdningsdata og dimensionsinspektion påvirker alle dens endelige ydeevne. Selv en lille afvigelse på et kritisk sted kan skabe problemer under montering. TIRAPID leverer præcisions-CNC-bearbejdningstjenester til industrielle udstyrskomponenter og kan udvikle bearbejdningsløsninger baseret på robotbasetegninger, materialespecifikationer og tolerancekrav. Kontakt os for at drøfte dine specifikke bearbejdningsbehov.
















