
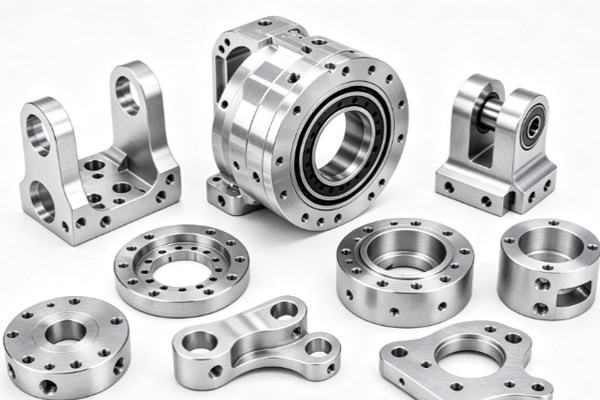
Robot tự động hóa bao gồm nhiều loại linh kiện khác nhau, chẳng hạn như khớp nối, bộ phận cuối, cấu trúc hỗ trợ và đế lắp đặt. Mỗi linh kiện đảm nhiệm một chức năng khác nhau và có các yêu cầu khác nhau về độ chính xác kích thước, tính chất vật liệu và độ bền cấu trúc. Đối với các nhà phát triển robot và các nhóm mua sắm thiết bị, gia công tùy chỉnh không chỉ nên tập trung vào chi phí gia công của từng bộ phận riêng lẻ. Khả năng tương thích lắp ráp, tải trọng chuyển động, độ khó gia công và các yêu cầu sản xuất hàng loạt trong tương lai cũng cần được xem xét.
Những bộ phận nào của robot tự động hóa phù hợp cho gia công tùy chỉnh?
Thiết bị robot chứa nhiều cấu trúc không tiêu chuẩn, và các linh kiện tiêu chuẩn có thể không đáp ứng đầy đủ các yêu cầu thiết kế cụ thể. Gia công tùy chỉnh cho phép điều chỉnh kích thước và cấu trúc của các bộ phận theo không gian thiết bị và yêu cầu chức năng.
Các bộ phận khớp nối và kết nối
Các khu vực khớp nối liên quan đến độ chính xác kết nối của nhiều bộ phận chuyển động, do đó việc gia công cần được lên kế hoạch dựa trên các yêu cầu lắp ráp.
- Các khớp nối: Các kích thước quan trọng như lỗ trục, lỗ lắp đặt và bề mặt kết nối cần được kiểm soát chặt chẽ để giảm thiểu sai lệch trong quá trình lắp ráp.
- Mặt bích: Vị trí các lỗ cần được thiết kế theo phương pháp lắp đặt động cơ hoặc bộ truyền động để đảm bảo kết nối chính xác.
- Ống lót và giá đỡ trục: Đường kính trong, đường kính ngoài và độ đồng tâm cần được kiểm soát theo yêu cầu lắp ghép của các bộ phận trục.
Kích thước ổn định của các khớp nối có thể tạo ra nền tảng lắp ráp đáng tin cậy hơn cho chuyển động liên tục của robot.
Các thành phần của bộ phận đầu cuối và bộ phận gá lắp
Các đầu kẹp của máy thực hiện trực tiếp các nhiệm vụ kẹp, xử lý và định vị, do đó cấu trúc của chúng thường cần được tùy chỉnh theo từng loại phôi cụ thể.
- Đế kẹp: Vị trí lắp đặt và phương pháp kết nối được xác định theo xi lanh, động cơ hoặc các cấu trúc truyền động khác.
- Tấm đế gá lắp: Các lỗ định vị, lỗ lắp đặt và vùng hở được thiết kế theo hình dạng của phôi.
- Cấu trúc hút chân không hoặc kẹp: Diện tích tiếp xúc cần phải phù hợp với kích thước của phôi để tránh sai lệch vị trí trong quá trình kẹp.
Việc duy trì sự tương thích kích thước tốt giữa các bộ phận cuối và phôi gia công có thể cải thiện tính ổn định của hoạt động robot.
Các bộ phận thông dụng và các ưu tiên gia công
Các bộ phận khác nhau thực hiện các chức năng khác nhau, do đó, thứ tự ưu tiên gia công có thể được xác định dựa trên ứng dụng, điều kiện tải và yêu cầu lắp ráp.
| Loại phần | Vật liệu phổ biến | Những cân nhắc quan trọng khi gia công |
| Đầu nối khớp nối | Hợp kim nhôm 6061, 7075, Thép | Vị trí lỗ, độ đồng tâm, độ cứng |
| Mặt bích | Hợp kim nhôm, thép không gỉ | Khoảng cách giữa các lỗ, độ phẳng, độ chính xác vị trí |
| Đế kẹp | Hợp kim nhôm, thép | Kích thước lắp đặt, vị trí lỗ |
| Căn cứ Robot | Hợp kim nhôm, thép | Độ phẳng, Khả năng chịu tải |
| Trục tay áo | Thép, thép không gỉ, nhựa kỹ thuật | Đường kính trong/ngoài, độ đồng tâm, khả năng chống mài mòn |
| Hỗ trợ chính xác | Hợp kim nhôm, thép không gỉ, thép | Độ chính xác về kích thước, Độ vuông góc |
Việc xác định chức năng của từng bộ phận trước khi lựa chọn vật liệu và phương pháp gia công có thể giúp giảm thiểu nhu cầu sửa đổi cấu trúc thường xuyên sau này.
Làm thế nào các bộ phận robot tự động hóa tùy chỉnh có thể đạt được độ chính xác gia công?
Robot thường bao gồm nhiều thành phần hoạt động cùng nhau, và mối quan hệ về kích thước giữa vị trí lỗ, tâm trục và bề mặt lắp đặt có thể ảnh hưởng trực tiếp đến hiệu suất lắp ráp. Do đó, việc quản lý độ chính xác trước và sau khi gia công cần được tích hợp vào quy trình tùy chỉnh.
Tiến hành xem xét bản vẽ và thiết kế cho sản xuất (DFM) trước khi gia công theo yêu cầu.
Trước khi bản vẽ được đưa vào sản xuất, cấu trúc cần được xem xét lại từ góc độ sản xuất để xác định các chi tiết có thể ảnh hưởng đến quá trình gia công.
- Xác nhận dung sai quan trọng: Đặc biệt chú ý đến các lỗ trục, lỗ lắp đặt, bề mặt định vị và kích thước ghép nối.
- Phân tích các thành mỏng và hốc sâu: Đánh giá độ cứng kết cấu và điều kiện tiếp cận dụng cụ để giảm nguy cơ biến dạng khi gia công.
- Lập kế hoạch gia công điểm chuẩn: Chọn phương pháp định vị và gá lắp phù hợp dựa trên yêu cầu lắp ráp cuối cùng.
Phân tích khả năng sản xuất kỹ lưỡng ngay từ giai đoạn đầu có thể giúp bản vẽ thiết kế phù hợp hơn với điều kiện sản xuất thực tế.
Chọn phương pháp gia công CNC phù hợp với độ phức tạp của chi tiết.
Các bộ phận của robot có thể chứa các bề mặt cong, bề mặt nghiêng, lỗ bên và các hình dạng không đều. Cần lựa chọn thiết bị phù hợp với đặc điểm hình học của từng bộ phận.
- Gia công CNC 3 trục: Thích hợp cho các tấm đế, giá đỡ và các linh kiện kết nối tiêu chuẩn.
- Gia công CNC 4 trục: Thích hợp cho các cấu trúc có lỗ bên và các đặc điểm gia công đa hướng.
- Máy CNC 5 trục: Thích hợp cho các bề mặt cong phức tạp, cấu trúc nhiều mặt và các chi tiết chính xác yêu cầu ít thao tác thiết lập lặp lại.
- Gia công tiện CNC: Thích hợp cho các chi tiết quay như trục và ống lót.
Việc lựa chọn thiết bị gia công phù hợp với hình dạng chi tiết có thể giảm thiểu việc định vị lại không cần thiết và cải thiện tính nhất quán trong quá trình gia công nhiều mặt.
Kiểm tra các kích thước quan trọng sau khi gia công.
Sau khi sản xuất, kích thước cốt lõi cần được kiểm tra theo bản vẽ. Đường kính lỗ và khoảng cách giữa các lỗ xác nhận mối quan hệ lắp ráp của động cơ, ổ bi và các bộ phận kết nối. Độ đồng tâm và độ chính xác vị trí xác minh các đặc điểm ghép nối của các cơ cấu quay và chuyển động. Độ phẳng và độ vuông góc giúp đảm bảo kết nối giữa đế, mặt bích và bề mặt lắp đặt. Đối với các bộ phận phức tạp hoặc có độ chính xác cao, có thể sử dụng máy đo tọa độ (CMM) để đo các kích thước quan trọng. Kiểm tra kích thước toàn diện cung cấp dữ liệu để xác minh lắp ráp và cũng giúp dễ dàng theo dõi chất lượng bộ phận.
Làm thế nào để lựa chọn vật liệu cho các bộ phận robot tự động hóa tùy chỉnh?
Việc lựa chọn vật liệu cần dựa trên tải trọng của robot, tốc độ vận hành, kích thước chi tiết và môi trường làm việc. Sử dụng cùng một loại vật liệu cho tất cả các bộ phận không phù hợp với mọi ứng dụng.
Hợp kim nhôm dùng cho các công trình có trọng lượng nhẹ.
Các bộ phận chuyển động của robot cần phải tự điều chỉnh trọng lượng của mình, do đó hợp kim nhôm được ứng dụng rộng rãi trong các giá đỡ, tấm gắn và cấu trúc kết nối.
- Hợp kim nhôm 6061: Thích hợp cho giá đỡ, tấm lắp đặt và các bộ phận kết cấu thông thường, có khả năng gia công tốt.
- Hợp kim nhôm 7075: Thích hợp cho các bộ phận yêu cầu độ bền cao hơn và kiểm soát trọng lượng nghiêm ngặt hơn.
- Hợp kim nhôm 6082: Có thể được sử dụng cho các kết cấu thiết bị cần sự cân bằng giữa độ bền và khả năng gia công.
Việc sử dụng hợp kim nhôm đúng cách có thể đạt được sự cân bằng phù hợp hơn giữa độ bền kết cấu và trọng lượng khi di chuyển.
Thép và nhựa kỹ thuật dùng cho các bộ phận chuyên dụng
Đối với các bộ phận chịu tải trọng cao hơn hoặc yêu cầu ma sát thấp và khả năng chống mài mòn, vật liệu có thể được lựa chọn theo điều kiện hoạt động thực tế. Thép thích hợp cho các khớp nối chịu tải trọng cao, trục và các cấu trúc chống mài mòn. Thép không gỉ thích hợp cho môi trường ăn mòn. POM có thể được sử dụng cho các bộ phận dẫn hướng ma sát thấp và các cấu trúc trượt. PEEK thích hợp cho các bộ phận chuyên dụng yêu cầu nhiệt độ cao và khả năng chống mài mòn. Việc phân biệt vật liệu theo các khu vực chức năng có thể giúp ngăn ngừa sự không phù hợp giữa thiết kế và điều kiện làm việc thực tế.
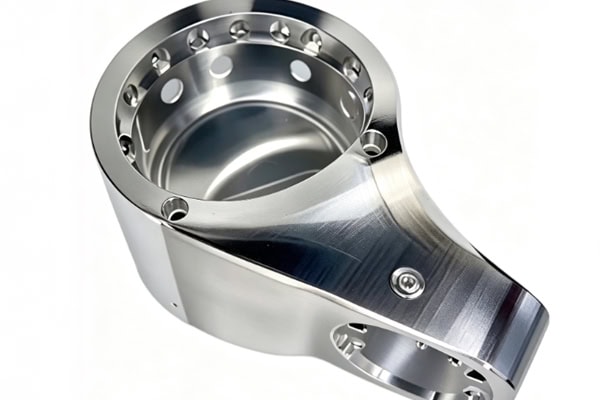
Làm thế nào để chọn nhà cung cấp linh kiện robot tự động hóa theo yêu cầu?
Các dự án robot thường trải qua các giai đoạn thiết kế, tạo mẫu thử nghiệm, lắp ráp, kiểm tra và sản xuất hàng loạt. Khả năng gia công, hỗ trợ kỹ thuật và sự ổn định giao hàng của nhà cung cấp đều có thể ảnh hưởng đến tiến độ dự án.
Tập trung vào gia công đa trục và khả năng gia công các chi tiết phức tạp.
Khi mua dịch vụ gia công theo yêu cầu, điều quan trọng là phải xác định xem nhà cung cấp có thể xử lý được các cấu trúc phức tạp và các đặc điểm gia công chính xác thường thấy trong các bộ phận robot hay không.
- Gia công CNC 3 trục, 4 trục và 5 trục: Gia công các chi tiết kết cấu với độ phức tạp khác nhau.
- Gia công phay CNC chính xác: Thích hợp để gia công lỗ, rãnh, bề mặt cong và các hình dạng phức tạp.
- Gia công tiện CNC: Đáp ứng các yêu cầu sản xuất các chi tiết quay như trục và ống lót.
- Gia công thành mỏng: Giúp kiểm soát biến dạng khi gia công các chi tiết có trọng lượng nhẹ.
Việc sở hữu đầy đủ các khả năng gia công cơ khí có thể giảm thiểu chi phí liên lạc phát sinh do phải mua các linh kiện khác nhau từ nhiều nhà cung cấp.
Tập trung vào quá trình chuyển đổi từ nguyên mẫu sang sản xuất hàng loạt.
Trong giai đoạn phát triển robot, các bộ phận có thể cần được điều chỉnh dựa trên kết quả lắp ráp và thử nghiệm. Khả năng đáp ứng của nhà cung cấp có thể ảnh hưởng đến lịch trình sản xuất tiếp theo.
- Phân tích DFM: Xác định các xung đột tiềm ẩn giữa thiết kế kết cấu và quy trình sản xuất trước khi đưa vào sản xuất.
- Tạo mẫu nhanh: Giúp các nhóm kỹ thuật hoàn thành việc xác minh lắp ráp và thử nghiệm chuyển động nhanh hơn.
- Kiểm tra chất lượng: Xác nhận kết quả gia công thông qua dữ liệu kích thước.
- Sản xuất hàng loạt: Cho phép các thiết kế đã được kiểm duyệt được chuyển tiếp suôn sẻ sang các đơn hàng tiếp theo.
Việc duy trì tính liên tục của quy trình từ khâu xem xét bản vẽ đến sản xuất hàng loạt có thể giảm thiểu chi phí xác minh và liên lạc liên quan đến việc thay đổi nhà cung cấp.
Việc chế tạo các bộ phận robot tự động hóa theo yêu cầu đòi hỏi sự chú trọng cao đến sự phù hợp giữa chức năng của bộ phận và điều kiện sản xuất. Từ thiết kế cấu trúc và lựa chọn vật liệu đến phương pháp gia công và tiêu chuẩn kiểm tra, mỗi khía cạnh đều cần được lên kế hoạch theo ứng dụng cụ thể. TiRapid cung cấp dịch vụ hỗ trợ gia công các bộ phận theo yêu cầu cho các công ty robot và tự động hóa, với các dịch vụ bao gồm giải pháp sản xuất trọn gói.
















