
تُستخدم الروبوتات الصناعية، والروبوتات التعاونية، والروبوتات المتنقلة، والأذرع الروبوتية الآلية بشكل متزايد في التصنيع، والتجميع، ومناولة المواد، والفحص، والتخزين الذكي. خلال التشغيل طويل الأمد، لا تحمي هياكل الروبوتات وإطاراتها وحدات التحكم الداخلية، والمحركات، والمخفضات، والأسلاك، والمكونات الأخرى فحسب، بل توفر أيضًا دعمًا هيكليًا ثابتًا. ومع استمرار تطور الروبوتات نحو تصميمات خفيفة الوزن، وصلابة عالية، وتصميمات مدمجة، ودقة تحديد مواقع أعلى، تزداد متطلبات تصنيع الهياكل والإطارات تعقيدًا.
تُتيح تقنية التصنيع الدقيق باستخدام الحاسوب (CNC) إنتاج قواعد الروبوتات، وهياكل أذرعها، وأغطية المفاصل، ووحدات التحكم، وهياكل الروبوتات المتحركة، وإطارات التثبيت المعيارية، وذلك وفقًا للنماذج ثلاثية الأبعاد والرسومات الهندسية. ويمكن دمج عمليات الطحن، والحفر، والتثقيب، والتجويف، والتشطيب الدقيق لإنتاج هياكل معقدة. وبحسب استخدام الروبوت، يُمكن اختيار مواد مثل سبائك الألومنيوم، والفولاذ المقاوم للصدأ، والفولاذ الكربوني، والبلاستيك الهندسي. كما يُمكن تطبيق معالجات سطحية مثل الأنودة، والسفع الرملي، والطلاء، لتحقيق مزيج مناسب من الدقة في الأبعاد، والقوة الهيكلية، والتحكم في الوزن، ومقاومة التآكل، وجودة المظهر.
تقنية التصنيع باستخدام الحاسوب (CNC) ومزاياها في تصنيع هياكل وإطارات الروبوتات
تتطلب هياكل وإطارات الروبوتات عمومًا تلبية متطلبات الحماية، وتحمل الأحمال، وتحديد المواقع، والتجميع في آن واحد. وتُعدّ هياكل أذرع الروبوتات وأغلفة مفاصلها بالغة الصعوبة نظرًا لمحدودية مساحاتها الداخلية، مع ضرورة استيعابها للمحركات، والمخفضات، وأجهزة التشفير، والكابلات، ومكونات التحكم. وينتج عن ذلك غالبًا تجاويف معقدة، وفتحات تثبيت، وأسطح تحديد مواقع، وقنوات لتوجيه الكابلات.
تستخدم عمليات التصنيع باستخدام الحاسوب (CNC) حركات أدوات مبرمجة لإعادة إنتاج هياكل ثلاثية الأبعاد معقدة بدقة عالية. ومن خلال تقليل عمليات التصنيع اليدوية، يمكن لتصنيع CNC تحسين الاتساق أثناء الإنتاج على دفعات، مما يساعد هياكل وإطارات الروبوتات على الحفاظ على علاقات تجميع دقيقة مع الوحدات الداخلية.
عمليات التصنيع الدقيقة باستخدام الحاسوب (CNC) لهياكل وإطارات الروبوتات
يجب تحديد عملية تصنيع هياكل الروبوتات وفقًا لأبعاد المكونات وخصائص المواد والتعقيد الهيكلي. يمكن معالجة هياكل سبائك الألومنيوم باستخدام الطحن عالي السرعة لإنشاء مقاطع خارجية وتجاويف داخلية بكفاءة، تليها عمليات تشطيب على أسطح التثبيت والوصلات وميزات تحديد المواقع. بالنسبة للإطارات الحاملة ذات الجدران السميكة، يمكن دمج عمليات التخشين والتشطيب للتحكم في هوامش التصنيع وتقليل تأثير إجهاد المادة على الأبعاد النهائية.
بالنسبة للهياكل المستخدمة لتركيب المحامل أو المخفضات أو المحركات، تتطلب دقة أبعاد فتحات التثبيت وثقوب الأعمدة والأسطح المتلامسة تحكمًا دقيقًا. أما بالنسبة لهياكل الروبوتات التي تحتوي على مجموعات متعددة من فتحات التوصيل، فيجب أن تظل المسافة بين الفتحات والعلاقات الموضعية ثابتة لضمان تجميع الوحدات بشكل موثوق. كما يمكن إنتاج الهياكل المعقدة باستخدام آلات CNC متعددة المحاور، مما يسمح بإكمال الهياكل على أسطح مختلفة بعمليات تثبيت أقل وتحسين اتساق عملية التصنيع بشكل عام.
سير عمل التصنيع باستخدام الحاسوب (CNC) لهياكل وإطارات الروبوتات
تتطلب المكونات الهيكلية للروبوت عملية تصنيع متكاملة، بدءًا من التحقق من ملف التصميم وصولًا إلى الفحص النهائي. يجب أن تحافظ كل مرحلة على اتساق الأبعاد المرجعية. تقلل العملية المُخططة جيدًا من عمليات التموضع المتكررة وتوفر نتائج تشغيل أكثر استقرارًا للهياكل الحساسة.
- التحقق من الرسم الهندسي والنموذج: تأكيد الأبعاد الخارجية، وسمك الجدار، ومواقع الثقوب، والخيوط، وبيانات التجميع، والتفاوتات الهندسية، ومتطلبات معالجة السطح.
- تحضير المواد: قم بتحضير ألواح أو قطع معدنية مناسبة وفقًا للقوة الهيكلية والوزن وبيئة التشغيل ومتطلبات التشغيل الآلي.
- إعداد نقطة المرجع وتثبيت قطعة العمل: اختر أسطح تحديد المواقع الموثوقة وفقًا لنقاط المرجع التصميمية وقم بتأمين قطعة العمل باستخدام تجهيزات مناسبة.
- التشغيل الخشن: إزالة المواد بكفاءة لإنشاء الشكل الرئيسي والتجاويف والدرجات وهياكل الإطار.
- التصنيع الدقيق: تشطيب أسطح التركيب الحرجة، وثقوب الأعمدة، وفتحات تحديد المواقع، وفتحات التوصيل، والملامح الدقيقة.
- تشكيل الثقوب والخيوط: استخدم عمليات الحفر والتوسيع والتجويف والتثقيب لإنتاج هياكل تركيب دقيقة للوحدات.
- إزالة النتوءات ومعالجة السطح: قم بإزالة الحواف الحادة والنتوءات الناتجة عن عملية التصنيع قبل تطبيق الأنودة أو السفع الرملي أو الطلاء أو المعالجات الأخرى حسب الحاجة.
- الفحص البُعدي والتغليف: فحص الأبعاد الحرجة والتفاوتات الهندسية مع حماية المكونات النهائية من الصدمات والخدوش أثناء النقل.
تساعد عملية التصنيع المستقرة في الحفاظ على اتساق الأبعاد من المواد الخام إلى مكونات الروبوت النهائية مع دعم التجميع الفعال في المراحل اللاحقة وإنتاج الدفعات.
المواد الشائعة وأداء هياكل وإطارات الروبوتات
تتطلب المكونات الهيكلية للروبوت اختيار المواد بناءً على قدرة التحميل وسرعة الحركة وبيئة التشغيل ومتطلبات الوزن. توفر المواد المختلفة توليفات مختلفة من القوة والوزن وسهولة التشكيل ومقاومة التآكل.
| الخامة | الأداء الرئيسي | مكونات الروبوت النموذجية | المتطلبات المناسبة |
| شنومكس سبائك الألومنيوم | خفيف الوزن، سهل التشغيل الآلي، قوة متوسطة | هياكل، دعامات، إطارات | روبوتات خفيفة الوزن |
| شنومكس سبائك الألومنيوم | قوة عالية ووزن منخفض | هياكل الذراع الروبوتية، الأجزاء الحاملة للأحمال | هياكل عالية الصلابة |
| ستانلس ستيل | قوة عالية ومقاومة التآكل | الهياكل، والقواعد، وأجزاء التوصيل | بيئات رطبة وقاسية |
| معدن الكربون | صلابة جيدة وتكلفة معتدلة | هيكل الروبوت، إطارات الدعم | معدات ثقيلة |
| هندسة البلاستيك | عزل كهربائي ووزن خفيف | أغطية واقية، مكونات الكابلات | العزل والهياكل خفيفة الوزن |
يساعد اختيار المواد وفقًا لحمل الروبوت الفعلي وبيئة التشغيل على تحقيق توازن مناسب بين الموثوقية الهيكلية والوزن الإجمالي للمعدات.
تطبيقات ووظائف وأداء هياكل وإطارات الروبوتات
يختلف تصميم هياكل وإطارات الروبوتات باختلاف نوع الروبوت ومهمة التشغيل. تركز أذرع الروبوتات الصناعية بشكل أكبر على الصلابة الهيكلية وحماية المفاصل، بينما تحتاج الروبوتات التعاونية إلى تحقيق التوازن بين الوزن والمظهر والسلامة عند التلامس، في حين تتطلب الروبوتات المتنقلة هياكل ثابتة وقدرة كافية على تركيب الوحدات. يمكن لتقنية التصنيع باستخدام الحاسوب (CNC) تصنيع هياكل وإطارات مخصصة وفقًا لتصاميم المعدات المحددة، مما يوفر واجهات دقيقة مع المحركات ووحدات التحكم وأجهزة الاستشعار والمشغلات.
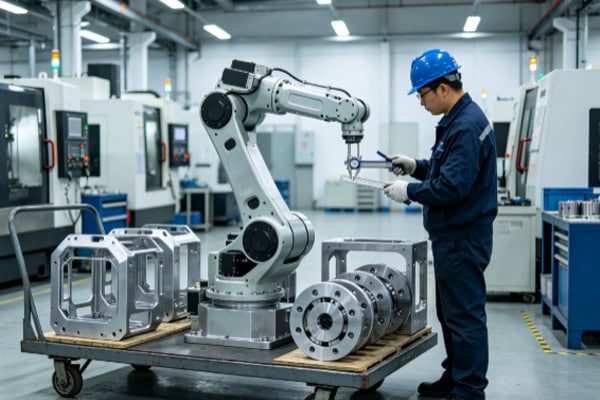
هياكل لأذرع الروبوتات الصناعية والروبوتات التعاونية
تُركّب هياكل أذرع الروبوتات الصناعية حول المفاصل وأجزاء الذراع لحماية المحركات الداخلية، والمخفضات، وأجهزة التشفير، والكابلات. ويمكن تصنيع هياكل المفاصل، وأغطية أجزاء الذراع، وحواف التوصيل، وقواعد التثبيت، ومكونات الدعم الداخلية باستخدام آلات CNC.
تتطلب هذه المكونات عمومًا دقة عالية في الأبعاد. قد تؤثر الانحرافات الكبيرة في فتحات تثبيت غلاف المفصل أو مقاعد المحامل على حالة تركيب مكونات ناقل الحركة. كما تتطلب أغلفة الروبوتات التعاونية جودة سطح جيدة وتصميمات ذات حواف مستديرة لتحسين تفاعل المستخدم وتقليل المشكلات المرتبطة بالهياكل الحادة.
يمكن أن يؤدي تشكيل سبائك الألومنيوم باستخدام آلات CNC إلى تقليل وزن المكونات مع الحفاظ على قوة هيكلية كافية، مما يدعم التحكم في حركة الروبوت وكفاءة الطاقة.
هياكل للروبوتات المتنقلة، والمركبات الموجهة آلياً، ومعدات الأتمتة
تتطلب الروبوتات المتنقلة، والمركبات الموجهة آلياً، والروبوتات المتنقلة المستقلة عموماً هياكل صلبة لدعم البطاريات، وأنظمة القيادة، وأجهزة التحكم، وأجهزة الاستشعار، ووحدات الحمولة. ويمكن تصنيع لوحات تثبيت الهيكل، وأقواس المحركات، ودعامات أجهزة الاستشعار، وموصلات الهيكل، وهياكل التثبيت المعيارية باستخدام آلات CNC.
تتعرض الروبوتات المتنقلة لحركات تسارع وتوقف وانعطاف متكررة أثناء التشغيل، لذا يجب أن تتمتع هياكلها بصلابة مناسبة ومقاومة للاهتزاز. كما يجب أن تتطابق مواقع فتحات التثبيت بدقة مع عجلات القيادة وأجهزة الاستشعار والبطاريات والوحدات الأخرى لتقليل أخطاء التجميع.
أثناء تطوير الروبوتات المتنقلة، يمكن للتصنيع باستخدام الحاسوب (CNC) إنتاج نماذج أولية بسرعة بتكوينات هيكلية مختلفة، مما يسمح لفرق الهندسة بالتحقق من مساحة الهيكل، وتركيب الوحدات، وإمكانية الوصول إلى المكونات.
المتطلبات الوظيفية ومتطلبات الأداء لهياكل وإطارات الروبوتات
يجب أن تستوفي المكونات الهيكلية للروبوت متطلبات الأداء الرئيسية وفقًا لبيئة التشغيل ونوع المعدات. ويؤثر التحكم السليم في الأبعاد على تجميع الهيكل، بالإضافة إلى دقة حركة الروبوت واستقرار المعدات المتنقلة.
| مؤشر الأداء | المتطلبات النموذجية | دور في المعدات الروبوتية |
| دقة الأبعاد | يتم التحكم فيه وفقًا لتفاوتات الرسومات الهندسية | يضمن تجميع المكونات بدقة |
| دقة الموقف | فتحات التحكم ونقاط التثبيت | تحسين تحديد موضع الوحدة |
| الصلابة الهيكلية | مصمم وفقًا لحمل الروبوت | يقلل من التشوه الهيكلي |
| التحكم في الوزن | يتم تحديد ذلك وفقًا لمتطلبات المكونات المتحركة | يقلل من القصور الذاتي المتحرك |
| جودة السطح | يتم تحديده وفقًا للمظهر وظروف التشغيل | تحسين المتانة |
| المقاومة للتآكل | يتم اختيارها وفقًا للمادة ومعالجة السطح | يطيل عمر خدمة المكونات الهيكلية |
| استقرار الاهتزاز | مصمم وفقًا لظروف التشغيل | تحسين الموثوقية على المدى الطويل |
تحتاج هياكل وإطارات الروبوتات إلى توازن مناسب بين الوزن والقوة والدقة والمتانة لدعم أنظمة الروبوتات المختلفة أثناء التشغيل طويل الأمد.
تصنيع وتصنيع هياكل الروبوتات باستخدام تقنية CNC حسب الطلب ومراقبة الجودة
تتوفر الروبوتات بنماذج وأطوال أذرع وقدرات حمولة وتكوينات تركيب مختلفة، مما يجعل من الصعب على المكونات القياسية تلبية جميع متطلبات التصميم. تتيح تقنية التصنيع باستخدام الحاسوب (CNC) تصنيع المكونات مباشرةً من نماذج ثلاثية الأبعاد أو رسومات هندسية أو عينات مادية دون الحاجة إلى قوالب مخصصة لكل هيكل.
خلال مرحلة البحث والتطوير، يمكن إنتاج نماذج أولية فردية أو بكميات صغيرة بسرعة. بعد التحقق من صحة المنتج، يمكن الانتقال إلى الإنتاج بكميات كبيرة باستخدام نفس عملية التصنيع. هذه الطريقة التصنيعية مناسبة لمصنعي الروبوتات الذين يطورون منتجات جديدة، أو يعدلون الوحدات، أو يطورون التصاميم الهيكلية.
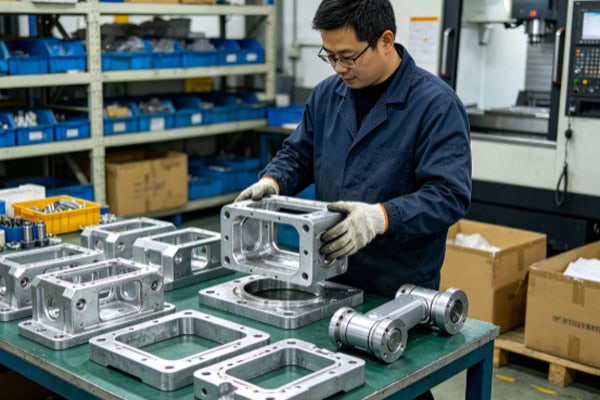
طرق لتحسين دقة المكونات الهيكلية للروبوت باستخدام التصنيع باستخدام الحاسوب
تتأثر دقة هياكل وإطارات الروبوتات بطرق تثبيت القطع، وتآكل الأدوات، وتسلسل عمليات التشغيل، وإجهاد المواد. لذا، ينبغي تحديد مرجع تشغيل ثابت وفقًا لبنية المكون، مع ضرورة تخصيص متطلبات فحص دقيقة لمناطق التركيب الحساسة.
- تحسين بيانات التشغيل الآلي: استخدم أسطح تحديد المواقع الأساسية من تجميع الروبوت كمرجع للتشغيل الآلي كلما أمكن ذلك لتقليل تغييرات البيانات.
- التحكم في تشوه الجدران الرقيقة: استخدم أساليب التثبيت المناسبة واستراتيجيات التشغيل الطبقي للهياكل ذات الجدران الرقيقة لتقليل التشوه الناتج عن ضغط التثبيت.
- تحسين عمليات التشغيل الخشن والتشطيب: اترك هامش تشطيب مناسب حتى يمكن إكمال الأبعاد الحرجة في ظل ظروف تشغيل مستقرة.
- دقة تجويف عمود التحكم: استخدم الحفر الدقيق أو الطحن النهائي لمقاعد المحامل وفتحات تثبيت المحرك والميزات الهامة الأخرى.
- الحفاظ على اتساق نظام الثقوب: استخدم أساليب تحديد المواقع الموحدة للهياكل متعددة الثقوب للحفاظ على علاقات موضعية مستقرة بين ثقوب التثبيت.
- التحكم في تآكل الأدوات: فحص حالة الأدوات وفقًا لنوع المادة ووقت التشغيل لمنع التغيرات في الأبعاد الناتجة عن التآكل المفرط.
- إجراء فحص القطعة الأولى: فحص المكون الأول المكتمل قبل الإنتاج الدفعي للتأكد من أن عملية التصنيع تلبي متطلبات التصميم.
- إجراء فحص أثناء العملية: التحقق من الأبعاد الحرجة بعد العمليات الرئيسية وضبط معايير التشغيل عند الضرورة.
يمكن للتحكم المستقر في العملية أن يحسن التناسق بين الدفعات ويساعد أغلفة الروبوتات وإطاراتها ووحداتها الداخلية على تحقيق توافق أفضل في التجميع.
طرق معالجة وتطبيق الأسطح لهياكل الروبوتات
بعد التصنيع باستخدام آلات CNC، يمكن معالجة أسطح هياكل الروبوتات وإطاراتها وفقًا لظروف التشغيل وتصميم المنتج. تُخضع المكونات الهيكلية المصنوعة من سبائك الألومنيوم عادةً لعملية الأنودة لتحسين مقاومتها للتآكل والصدأ، مع توفير المظهر المطلوب. كما يمكن معالجة هياكل الروبوتات التي تتطلب تأثيرات بصرية محددة بالرمل أو الطلاء أو غيرها من عمليات التشطيب.
أثناء تركيب الروبوت، يجب تجنب استخدام قوة ربط مفرطة، خاصةً عند تجميع الهياكل المصنوعة من سبائك الألومنيوم ذات الجدران الرقيقة، لأن القوة المفرطة قد تُسبب تشوهًا موضعيًا. يجب الحفاظ على نظافة المناطق الدقيقة، مثل قواعد تثبيت المحرك ومقاعد المحامل، أثناء التجميع لمنع النتوءات ورقائق المعدن من التأثير على عملية التركيب.
كما تتطلب الروبوتات المتنقلة الخارجية مواد ومعالجات وقائية مناسبة لمياه الأمطار والغبار والرطوبة وغيرها من الظروف البيئية.
أثناء تشغيل الروبوت لفترات طويلة، يجب فحص مسامير التوصيل ونقاط تثبيت الإطار والوصلات الهيكلية الحرجة دوريًا. في حال حدوث اهتزاز غير طبيعي أو تلف ناتج عن اصطدام أو ارتخاء هيكلي، يجب فحص المكونات وهياكل التثبيت المعنية فورًا لمنع تأثير مشاكل التجميع البسيطة على التشغيل العام للمعدات.
خدمات فحص الجودة والتصنيع حسب الطلب لهياكل وإطارات الروبوتات
يمكن إجراء فحص الجودة للمكونات الهيكلية للروبوتات وفقًا لرسومات العميل ومتطلباته الهندسية المحددة. تشمل بنود الفحص القياسية الطول والعرض والارتفاع وقطر الثقوب والمسافة بينها والخيوط والأسطح المستوية والتعامد وأبعاد التزاوج الحرجة. بالنسبة للمكونات عالية الدقة، مثل أغلفة مفاصل أذرع الروبوت والقواعد الدقيقة، يمكن استخدام آلات قياس الإحداثيات لفحص الأبعاد المكانية والتفاوتات الهندسية.
تشمل خدمات التصنيع باستخدام الحاسوب (CNC) المخصصة تطوير نماذج أولية للروبوتات، وإنتاج دفعات صغيرة، وطلبات متوسطة الحجم، وتوريد كميات كبيرة على المدى الطويل. قبل بدء الإنتاج، تتم مراجعة النماذج ثلاثية الأبعاد والرسومات الهندسية ومتطلبات المواد لتحديد بيانات التجميع الأساسية. بعد ذلك، يمكن إجراء فحص أولي للقطعة الأولى وأخذ عينات أثناء عملية الإنتاج، يليه التحقق النهائي من الأبعاد والمظهر وجودة معالجة السطح.
بالنسبة لمصنعي الروبوتات، يمكن إنشاء برامج تصنيع مخصصة وسجلات جودة خاصة بكل طراز، مما يسمح بدخول الطلبات المتكررة إلى خط الإنتاج بكفاءة أكبر. وبفضل إمكانيات التصنيع باستخدام الحاسوب (CNC) المستقرة، يمكن تحقيق توازن أفضل بين دقة الأبعاد، والمتانة الهيكلية، والتحكم في الوزن، واتساق التجميع في هياكل الروبوتات، مما يوفر مكونات هيكلية دقيقة وموثوقة لأذرع الروبوتات الصناعية، والروبوتات التعاونية، والمركبات الموجهة آليًا (AGVs)، والروبوتات المتنقلة المستقلة (AMRs)، وغيرها من المعدات الآلية.
















