
晶圓機器人每天都要重複執行晶圓拾取、放置和轉移操作。這些動作看似簡單,但其零件的製造卻絕不能只靠「差不多就行」。軸孔的輕微偏差、安裝面的不平整,或是不同批次連接件之間的細微差異,都可能導致運動不穩定、定位誤差,甚至需要對設備進行額外的調整。半導體設備本身就對尺寸精度和穩定性有著極高的要求,因此,連接塊、安裝底座、軸套和支撐件等零件的正確組裝和長期運行,尤其依賴可靠的數控加工製程。
晶圓機器人組件中,CNC加工問題通常發生在哪些方面?
晶圓機器人組件的設計並非僅為了美觀。它們需要與馬達、軸承、機械手臂、導軌和其他運動部件協同工作。即使某個零件通過了單獨的尺寸檢測,安裝到整個系統後仍然可能無法流暢運作。因此,在加工過程中,必須綜合考慮尺寸、公差、孔位和配合關係,以減少後續的組裝調整。
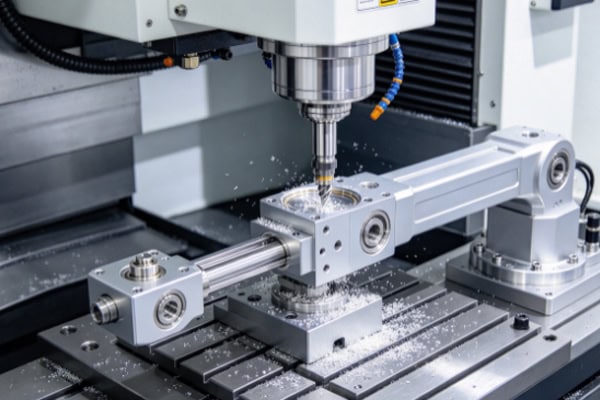
軸孔和連接孔:尺寸穩定性比速度更重要
晶圓機器人中的旋轉和連接結構通常依靠軸孔、銷孔或螺紋孔來定位。孔徑過大會導致配合過鬆或過緊,而孔位置偏移則會影響相鄰部件之間的關係。數控加工應採用一致的基準面,並對關鍵孔進行製程檢測。
- 軸孔需要控制直徑、圓度和與相關基準的位置關係。
- 對於多個安裝孔,僅檢查單一孔的尺寸是不夠的;還需要驗證整體孔間距。
- 螺紋孔需要注意螺紋入口、深度和底部狀況,以避免安裝不完整。
- 與軸承和銷軸的接口需要尺寸一致,以避免一批產品過緊而另一批產品過鬆。
這些部件真正的挑戰往往不在於能否加工,而是每個部件能否保持相似的尺寸狀態。對於半導體設備而言,穩定的配合尺寸可以顯著減少晶圓機器人組裝過程中的重複調整。
安裝表面和平整度直接影響機器人運動
晶圓機器人組件上的安裝、連接和定位表面通常具有特定的組裝功能。平面度的顯著變化會導致安裝後傾斜,並改變運動組件的相對位置。在數控精加工過程中,需要控制加工餘裕、刀具狀態和夾具,而不僅僅是追求表面光滑。
輕量化結構也需要加工後穩定性。
為了減輕晶圓機器人的移動負載,一些零件採用了鋁合金、薄壁結構或局部切割。這些設計雖然減輕了重量,但也增加了加工難度。夾緊壓力、材料去除順序和切削負荷都會影響最終尺寸。
- 不應過度用力去除切口區域的材料,否則會突然降低結構剛度。
- 需要控制薄壁截面周圍的夾緊力,以減少鬆開夾緊後的回彈。
- 加工長槽時應控製刀具懸伸量,以防止振動影響尺寸和表面品質。
- 應保留適當的加工餘裕,以便在加工過程中調整最終尺寸。
晶圓機器人不同組件的數控加工優先順序有何不同?
晶圓機器人由許多不同的組件構成,包括連接塊、安裝底座、關節部件、軸和定制支撐結構。每個組件的功能各不相同,因此關鍵加工區域也不盡相同。對所有零件採用相同的加工方法可能會造成不必要的尺寸偏差。
機器人安裝底座:控制基準和介面尺寸
安裝底座通常將晶圓機器人連接到主機結構上,因此孔的位置、安裝表面和平整度尤其重要。加工前應先確定基準面,然後依加工順序進行孔和外形輪廓的加工。對於具有多個介面的結構,也應事先檢查刀具的可及性。
連接部件:孔位和配合關係至關重要
連接部件通常與軸、軸承或其他運動結構連接。孔徑、同心度和中心距都會影響運動表現。因此,不應僅根據單一尺寸來檢查這些部件。需要驗證幾個關鍵尺寸之間的關係,尤其是在重複運動的位置。
支撐與連接塊:簡單的結構也需要精確性
支撐部件看似比連接部件簡單,但安裝面、孔位或整體高度的偏差仍會影響晶圓機器人的定位。一致的數控定位基準有助於減少重複組裝造成的誤差。
| 組件類型 | CNC加工重點 | 主要要求 |
| 安裝座 | 平面度、孔洞、基準面 | 安裝穩定 |
| 關節零件 | 軸孔徑、同心度、中心距 | 流暢的運動 |
| 連接區塊 | 孔位置、接口尺寸 | 精確連接 |
| 支撐部件 | 高度、平整度、孔間距 | 結構穩定性 |
| 軸套 | 內徑/外徑,圓度 | 貼合穩定 |
如何減少從原型製作到大量生產的返工?
半導體設備組件通常需要經歷設計驗證、原型加工和大量生產三個階段。造成時間浪費的常見原因是,在原型製作階段未能解決加工問題,導致組裝問題在生產開始後才被發現。儘早確認關鍵要求並利用過程檢驗來建立一套行之有效的製程流程,可以顯著提高後續生產的可預測性。
原型加工不應僅限於檢查尺寸報告
原型完成後,尺寸測量結果固然重要,但實際組裝關係也需要考慮。安裝底座、連接部件和軸套可能單獨檢查合格,但組裝在一起時仍可能出現過緊或孔位對準不一致等問題。
- 保持二維圖紙和三維模型在同一版本中,以防止資訊衝突。
- 事先確定關鍵軸孔、安裝孔和定位面。
- 評估薄壁、深槽和複雜結構的加工可行性。
- 當有匹配的零件時,進行試組裝以驗證實際的組裝效果。
- 原型驗證後,保留已驗證的CNC程序和製程參數。
在原型製作過程中增加一道檢驗工序,通常可以避免後續多次返工。對於計劃長期生產的半導體元件而言,穩定的原型能夠為後續製造奠定更堅實的基礎。
批量生產過程中需要持續監測關鍵尺寸
批量數控加工中最大的問題之一是尺寸的逐漸變化。刀具磨損、工具機運轉時間延長以及夾具差異都會導致首件零件與後續零件之間存在差異。與加工完成後才進行測量相比,在整個加工過程中檢查關鍵尺寸更容易控制。
- 第一件完成後,確認關鍵尺寸和孔位。
- 加工完成後應立即測量關鍵孔的尺寸,而不是等到最終檢驗時再測量。
- 在長時間生產過程中監測刀具磨損。
- 盡可能在同一批次產品中使用一致的定位和夾具方法。
- 增加對更可能變化的交配維度進行過程抽樣。
這種檢測方法未必會使生產過程變得更加複雜,但它可以更早發現尺寸偏差。對於大批量生產而言,及早發現單一加工變化遠比發現整批產品都需要調整要容易得多。
清潔和去毛邊不容忽視
晶圓機器人組件最終用於半導體設備內部,因此加工後的尺寸精度並非唯一需要考慮的因素。孔內的殘留物、邊緣的毛邊、槽內的碎屑以及運輸過程中造成的刮痕都會影響後續的組裝。正確的去毛邊、清潔、檢驗和包裝有助於確保交付的產品狀態更加穩定。
| 檢驗項目 | 關鍵檢查內容 | 主要目的 |
| 尺寸 | 長度、厚度、外徑/內徑 | 核實基本尺寸 |
| 洞位 | 孔徑、間距、中心位置 | 確保準確組裝 |
| 平坦度 | 安裝和定位表面 | 保持組裝穩定性 |
| 適合 | 軸孔、軸套、連接區域 | 確保順暢移動 |
| 外觀 | 毛邊、刮痕、加工痕跡 | 保持組件狀態 |
| 清潔度 | 碎片、顆粒、殘留物 | 滿足半導體設備要求 |
專業數控加工為晶圓機器人組件帶來了哪些實際優勢?
對於晶圓機器人零件等運動部件而言,機械加工的價值最終取決於組裝和運作性能。可靠的數控加工流程不僅僅是根據圖紙生產零件,它還應保證不同批次零件尺寸的穩定性,並支援從原型開發到持續生產的整個流程。
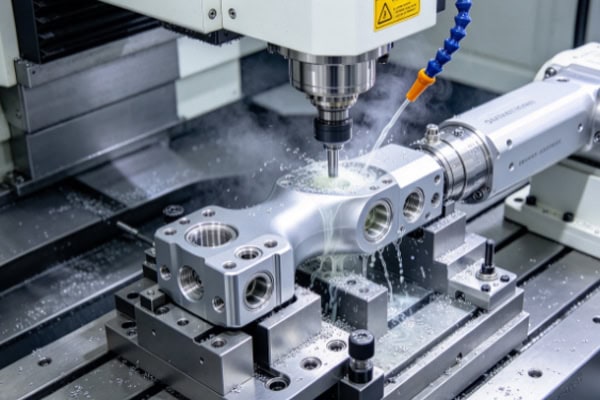
複雜組件的更大靈活性
CNC加工允許根據每個組件的實際結構規劃刀具路徑、夾具和加工順序。多孔、不規則、薄壁和輕量化結構均可進行專門的製程調整。非標晶圓機器人組件也可以根據特定圖紙製造,而不受固定規格的限制。
穩定的加工精度支援重複生產
當機器人零件需要定期更換或持續供應時,批次一致性變得至關重要。一致的加工基準、經過驗證的刀具路徑以及製程檢測可以減少批次間的尺寸偏差,並使後續組裝更加順暢。
更容易從原型過渡到生產
在原型階段驗證過的加工方法可以應用於後續大量生產。這減少了每個訂單重新開發流程的需要,並能縮短新零件從研發到穩定生產所需的時間。
減少組裝調整和返工
在加工過程中持續控制關鍵孔的位置、安裝面和配合尺寸,可以減少零件交付後才發現的問題。對於半導體設備製造而言,減少元件返工次數還可以縮短設備組裝和調試期間的等待時間。
晶圓機器人組件的尺寸和結構可能各不相同,但它們都依賴穩定的尺寸、精確的孔位和可靠的配合關係。對於半導體設備中使用的運動部件,微小的加工誤差在組裝和運行過程中會變得特別明顯。透過精心設計的數控加工流程、製程檢測和批次控制,可以確保組件從原型開發到持續生產始終保持高度一致性。 TIRAPID 為晶圓機器人和半導體設備組件提供數控加工服務,並可根據不同的材料、結構和精度要求進行客製化加工。
















