
رباتهای صنعتی، رباتهای مشارکتی، رباتهای متحرک و بازوهای رباتیک خودکار به طور فزایندهای در تولید، مونتاژ، جابجایی مواد، بازرسی و انبارداری هوشمند مورد استفاده قرار میگیرند. در طول عملیات طولانی مدت، محفظهها و قابهای ربات نه تنها از کنترلکنندههای داخلی، موتورها، گیربکسها، سیمکشی و سایر اجزا محافظت میکنند، بلکه پشتیبانی ساختاری پایداری را نیز فراهم میکنند. با پیشرفت رباتها به سمت ساخت سبک، استحکام بالا، طراحیهای جمع و جور و دقت موقعیتیابی بالاتر، الزامات تولید برای محفظهها و قابها به طور فزایندهای مورد توجه قرار میگیرد.
ماشینکاری دقیق CNC میتواند پایههای ربات، محفظههای بازوی رباتیک، پوششهای اتصال، محفظههای کنترل، شاسی ربات متحرک و قابهای نصب مدولار را طبق مدلهای سهبعدی و نقشههای مهندسی تولید کند. فرزکاری، سوراخکاری، قلاویزکاری، سوراخکاری و پرداخت دقیق را میتوان برای تولید سازههای پیچیده ترکیب کرد. بسته به کاربرد ربات، میتوان موادی مانند آلیاژ آلومینیوم، فولاد ضد زنگ، فولاد کربنی و پلاستیکهای مهندسی را انتخاب کرد. عملیات سطحی مانند آنودایزینگ، سندبلاست و پوشش نیز میتوانند برای دستیابی به ترکیبی مناسب از دقت ابعادی، استحکام ساختاری، کنترل وزن، مقاومت در برابر خوردگی و کیفیت ظاهری اعمال شوند.
مزایای فناوری ماشینکاری CNC و تولید برای بدنه و قاب ربات
محفظهها و قابهای ربات معمولاً باید الزامات حفاظت، تحمل بار، موقعیتیابی و مونتاژ را همزمان برآورده کنند. محفظهها و محفظههای مفصل بازوی رباتیک به ویژه مورد توجه هستند زیرا فضای داخلی آنها محدود است در حالی که باید موتورها، کاهندهها، انکودرها، کابلها و اجزای کنترل را در خود جای دهند. این اغلب منجر به حفرههای پیچیده، سوراخهای نصب، سطوح موقعیتیابی و کانالهای مسیریابی کابل میشود.
ماشینکاری CNC از حرکات ابزار برنامهریزیشده برای تولید ساختارهای سهبعدی پیچیده با ثبات بالا استفاده میکند. با کاهش عملیات ماشینکاری دستی، تولید CNC همچنین میتواند ثبات را در طول تولید دستهای بهبود بخشد و به محفظهها و قابهای ربات کمک کند تا روابط مونتاژ دقیقی را با ماژولهای داخلی حفظ کنند.
فرآیندهای ماشینکاری CNC دقیق برای بدنه و فریم ربات
فرآیند ماشینکاری برای محفظههای ربات باید با توجه به ابعاد اجزا، خواص مواد و پیچیدگی ساختاری تعیین شود. محفظههای آلیاژ آلومینیوم را میتوان با فرزکاری پرسرعت پردازش کرد تا پروفیلهای خارجی و حفرههای داخلی به طور مؤثر ایجاد شوند و به دنبال آن عملیات پرداخت کاری روی سطوح نصب، رابطها و ویژگیهای موقعیتیابی انجام شود. برای قابهای باربر با دیواره ضخیم، میتوان عملیات خشنکاری و پرداخت کاری را با هم ترکیب کرد تا مقادیر مجاز ماشینکاری کنترل شود و تأثیر تنش مواد بر ابعاد نهایی به حداقل برسد.
برای سازههایی که برای نصب یاتاقانها، کاهندهها یا موتورها استفاده میشوند، دقت ابعادی سوراخهای نصب، سوراخهای شفت و سطوح جفت شدن نیاز به کنترل دقیق دارد. برای قابهای ربات حاوی چندین گروه سوراخ اتصال، فاصله سوراخها و روابط موقعیتی باید ثابت بماند تا مونتاژ قابل اعتماد ماژول تضمین شود. محفظههای پیچیده را میتوان با ماشینکاری CNC چند محوره نیز تولید کرد، که امکان تکمیل سازهها روی سطوح مختلف را با عملیات گیرهبندی کمتر و بهبود ثبات کلی ماشینکاری فراهم میکند.
گردش کار ماشینکاری CNC برای محفظهها و قابهای ربات
اجزای سازه ربات نیاز به یک گردش کار کامل تولید از تأیید فایل طراحی تا بازرسی نهایی دارند. هر مرحله باید مراجع ابعادی ثابتی را حفظ کند. یک فرآیند برنامهریزیشده خوب، موقعیتیابیهای مکرر را کاهش میدهد و نتایج ماشینکاری پایدارتری را برای سازههای حیاتی فراهم میکند.
- نقشه مهندسی و تأیید مدل: ابعاد خارجی، ضخامت دیواره، محل سوراخها، رزوهها، دادههای مونتاژ، تلرانسهای هندسی و الزامات عملیات سطحی را تأیید کنید.
- آمادهسازی مواد: صفحات یا قطعات فلزی مناسب را با توجه به مقاومت سازه، وزن، محیط عملیاتی و الزامات ماشینکاری آماده کنید.
- تنظیم مبنا و نگهداری قطعه کار: سطوح موقعیتیابی قابل اعتمادی را مطابق با مبناهای طراحی انتخاب کنید و قطعه کار را با فیکسچرهای مناسب محکم کنید.
- ماشینکاری خشن: مواد را به طور موثر حذف کنید تا پروفیل اصلی، حفرهها، پلهها و سازههای قاب ایجاد شود.
- ماشینکاری دقیق: پرداخت سطوح نصب بحرانی، سوراخهای شفت، سوراخهای موقعیتیابی، سوراخهای اتصال و پروفیلهای دقیق.
- ماشینکاری سوراخ و رزوه: از فرآیندهای سوراخکاری، برقوکاری، سوراخکاری سطحی و قلاویزکاری برای تولید سازههای نصب دقیق ماژول استفاده کنید.
- پلیسهگیری و عملیات سطحی: قبل از اعمال آنودایزینگ، سندبلاست، پوشش یا سایر عملیاتهای مورد نیاز، لبههای تیز و پلیسههای ماشینکاری را بردارید.
- بازرسی ابعادی و بستهبندی: ابعاد و تلرانسهای هندسی مهم را بررسی کنید و در عین حال از قطعات نهایی در برابر ضربه و خراش در حین حمل و نقل محافظت کنید.
یک گردش کار پایدار در تولید، به حفظ ثبات ابعادی از مواد خام تا اجزای نهایی ربات کمک میکند و در عین حال از مونتاژ کارآمد و تولید دستهای در مراحل بعدی نیز پشتیبانی میکند.
مواد رایج و عملکرد محفظهها و قابهای ربات
اجزای سازه ربات نیاز به انتخاب مواد بر اساس ظرفیت بار، سرعت حرکت، محیط عملیاتی و وزن مورد نیاز دارند. مواد مختلف ترکیبات متفاوتی از استحکام، وزن، قابلیت ماشینکاری و مقاومت در برابر خوردگی را ارائه میدهند.
| ماده | عملکرد اصلی | اجزای معمول ربات | الزامات مناسب |
| آلیاژ آلومینیوم 6061 | سبک، ماشینکاری آسان، استحکام متوسط | محفظهها، براکتها، قابها | رباتهای سبک وزن |
| آلیاژ آلومینیوم 7075 | استحکام بالا و وزن کم | سازههای بازوی رباتیک، قطعات تحمل بار | سازههای با استحکام بالا |
| فولاد ضد زنگ | استحکام بالا و مقاومت در برابر خوردگی | محفظهها، پایهها، قطعات اتصال | محیطهای مرطوب و خشن |
| فولاد کربن | استحکام خوب و هزینه متوسط | شاسی ربات، قابهای نگهدارنده | تجهیزات سنگین |
| پلاستیک های مهندسی | عایق الکتریکی و وزن کم | پوششهای محافظ، اجزای کابل | عایق کاری و سازه های سبک |
انتخاب مواد با توجه به بار واقعی ربات و محیط عملیاتی به دستیابی به تعادل مناسب بین قابلیت اطمینان سازه و وزن کلی تجهیزات کمک میکند.
کاربردها، وظایف و عملکرد محفظهها و قابهای ربات
طراحی محفظهها و قابهای ربات بسته به نوع ربات و وظیفه عملیاتی آن متفاوت است. بازوهای رباتیک صنعتی تأکید بیشتری بر استحکام ساختاری و محافظت از اتصالات دارند، رباتهای مشارکتی نیاز به تعادل وزن، ظاهر و ایمنی تماس دارند، در حالی که رباتهای متحرک به ساختارهای شاسی پایدار و ظرفیت نصب ماژول کافی نیاز دارند. ماشینکاری سفارشی CNC میتواند محفظهها و قابهای اختصاصی را مطابق با طراحیهای خاص تجهیزات تولید کند و رابطهای دقیقی با موتورها، کنترلکنندهها، حسگرها و محرکها ایجاد کند.
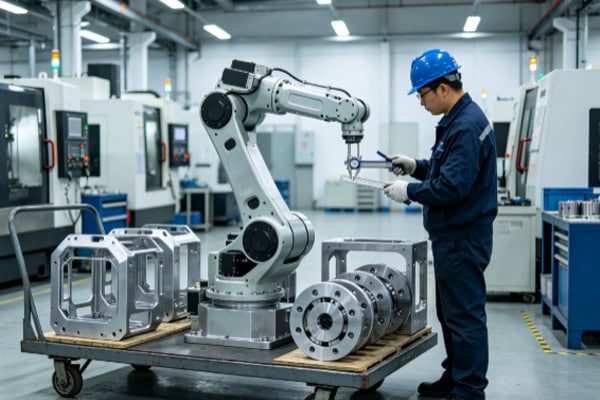
محفظه برای بازوهای رباتیک صنعتی و رباتهای همکار
محفظههای بازوی رباتیک صنعتی در اطراف اتصالات و بخشهای بازو نصب میشوند تا از موتورهای داخلی، کاهندهها، انکودرها و کابلها محافظت کنند. ماشینکاری CNC میتواند محفظههای اتصال، پوششهای بخش بازو، فلنجهای اتصال، پایههای نصب و اجزای پشتیبانی داخلی را تولید کند.
این اجزا عموماً به ثبات ابعادی بالایی نیاز دارند. انحرافات قابل توجه در سوراخهای نصب محفظه مشترک یا محل قرارگیری یاتاقانها میتواند بر شرایط نصب اجزای انتقال قدرت تأثیر بگذارد. محفظههای رباتهای مشارکتی همچنین به کیفیت سطح خوب و طراحیهای لبه گرد نیاز دارند تا تعامل کاربر را بهبود بخشند و مشکلات مرتبط با ساختارهای تیز را کاهش دهند.
آلیاژهای آلومینیوم ماشینکاری CNC میتوانند وزن قطعات را کاهش دهند و در عین حال استحکام ساختاری کافی را حفظ کنند، که میتواند از کنترل حرکت رباتیک و بهرهوری انرژی پشتیبانی کند.
قابهایی برای رباتهای متحرک، AGVها و تجهیزات اتوماسیون
رباتهای متحرک، AGVها و AMRها عموماً برای پشتیبانی از باتریها، سیستمهای محرک، کنترلکنندهها، حسگرها و ماژولهای بار مفید به شاسیهای صلب نیاز دارند. ماشینکاری CNC میتواند صفحات نصب شاسی، براکتهای موتور، پایههای حسگر، رابطهای قاب و سازههای نصب مدولار را تولید کند.
رباتهای متحرک در حین کار مرتباً شتاب میگیرند، توقف میکنند و میچرخند، بنابراین قابهای آنها به استحکام و مقاومت در برابر ارتعاش مناسب نیاز دارند. موقعیت سوراخهای نصب باید به طور دقیق با چرخهای محرک، حسگرها، باتریها و سایر ماژولها مطابقت داشته باشند تا انحرافات مونتاژ به حداقل برسد.
در طول توسعه رباتهای متحرک، ماشینکاری CNC میتواند به سرعت نمونههای اولیه با پیکربندیهای ساختاری مختلف تولید کند و به تیمهای مهندسی اجازه دهد تا فضای شاسی، نصب ماژول و دسترسی به اجزا را بررسی کنند.
الزامات عملکردی و عملکردی برای محفظهها و قابهای ربات
اجزای سازهای ربات باید الزامات کلیدی عملکرد را با توجه به محیط عملیاتی و نوع تجهیزات خود برآورده کنند. کنترل ابعادی مناسب بر مونتاژ محفظه و همچنین دقت حرکت ربات و پایداری تجهیزات متحرک تأثیر میگذارد.
| شاخص عملکرد | نیاز معمولی | نقش در تجهیزات رباتیک |
| دقت ابعادی | مطابق با تلرانسهای طراحی مهندسی کنترل میشود | مونتاژ دقیق قطعات را تضمین میکند |
| دقت موقعیت | کنترل سوراخها و پایههای نصب | موقعیتیابی ماژول را بهبود میبخشد |
| صلبیت ساختاری | طراحی شده بر اساس بار ربات | کاهش تغییر شکل سازه |
| کنترل وزن | با توجه به الزامات اجزای متحرک تعیین میشود | کاهش اینرسی حرکتی |
| کیفیت سطح | با توجه به ظاهر و شرایط عملیاتی تعیین میشود | دوام را بهبود می بخشد |
| مقاومت در برابر خوردگی | با توجه به مواد و عملیات سطحی انتخاب شده است | افزایش طول عمر اجزای سازهای |
| پایداری ارتعاش | طراحی شده با توجه به شرایط عملیاتی | قابلیت اطمینان بلندمدت را بهبود میبخشد |
بدنهها و فریمهای ربات برای پشتیبانی از سیستمهای مختلف رباتیک در طول عملیات طولانی مدت، به تعادل مناسبی بین وزن، استحکام، دقت و دوام نیاز دارند.
ماشینکاری CNC سفارشی و کنترل کیفیت برای بدنه و فریم ربات
رباتها در مدلها، طول بازوها، ظرفیتهای حمل بار و پیکربندیهای نصب مختلفی موجود هستند که برآورده کردن هر نیاز طراحی را برای اجزای استاندارد دشوار میکند. ماشینکاری سفارشی CNC میتواند قطعات را مستقیماً از مدلهای سهبعدی، نقشههای مهندسی یا نمونههای فیزیکی و بدون نیاز به قالبهای اختصاصی برای هر سازه تولید کند.
در طول مرحله تحقیق و توسعه، نمونههای اولیه تکی و دستهای کوچک میتوانند به سرعت تولید شوند. پس از اعتبارسنجی محصول، همان فرآیند ماشینکاری میتواند به تولید دستهای منتقل شود. این روش تولید برای تولیدکنندگان ربات که در حال توسعه محصولات جدید، اصلاح ماژولها و ارتقاء طرحهای ساختاری هستند، مناسب است.
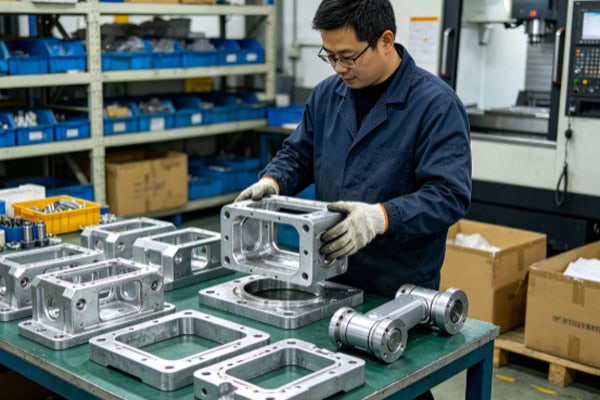
روشهایی برای بهبود دقت اجزای سازهای ربات با ماشینکاری CNC
دقت محفظهها و قابهای ربات میتواند تحت تأثیر روشهای نگهداری، سایش ابزار، توالی ماشینکاری و تنش مواد قرار گیرد. یک مبنای ماشینکاری پایدار باید مطابق با ساختار قطعه ایجاد شود، در حالی که نواحی نصب بحرانی باید الزامات بازرسی اختصاصی را دریافت کنند.
- بهینهسازی مبنای ماشینکاری: در صورت امکان، از سطوح موقعیتیابی اولیه حاصل از مونتاژ ربات به عنوان مرجع ماشینکاری استفاده کنید تا تغییرات مبنا کاهش یابد.
- کنترل تغییر شکل دیواره نازک: برای کاهش تغییر شکل ناشی از فشار فیکسچر، از روشهای مناسب بستن و استراتژیهای ماشینکاری لایهای برای محفظههای دیواره نازک استفاده کنید.
- بهینهسازی زبرکاری و پرداختکاری: یک مقدار پرداختکاری مناسب در نظر بگیرید تا ابعاد بحرانی بتوانند تحت شرایط ماشینکاری پایدار تکمیل شوند.
- کنترل دقت سوراخکاری شفت: برای نشیمنگاه یاتاقان، سوراخهای نصب موتور و سایر ویژگیهای مهم، از سوراخکاری دقیق یا فرزکاری نهایی استفاده کنید.
- حفظ ثبات سیستم سوراخ: از روشهای موقعیتیابی یکپارچه برای سازههای چند سوراخه استفاده کنید تا روابط موقعیتی پایدار بین سوراخهای نصب حفظ شود.
- کنترل سایش ابزار: شرایط ابزار را بر اساس نوع ماده و زمان ماشینکاری بررسی کنید تا از تغییرات ابعادی ناشی از سایش بیش از حد جلوگیری شود.
- بازرسی قطعه اول: اولین قطعه تکمیل شده را قبل از تولید انبوه بررسی کنید تا تأیید شود که فرآیند ماشینکاری الزامات طراحی را برآورده میکند.
- بازرسی حین فرآیند: ابعاد مهم را پس از عملیات کلیدی بررسی کنید و در صورت لزوم پارامترهای ماشینکاری را تنظیم کنید.
کنترل فرآیند پایدار میتواند سازگاری بین دستهها را بهبود بخشد و به محفظهها، قابها و ماژولهای داخلی ربات کمک کند تا سازگاری مونتاژ بهتری داشته باشند.
روشهای پرداخت سطحی و کاربردی برای محفظههای ربات
پس از ماشینکاری CNC، محفظهها و قابهای ربات میتوانند بسته به شرایط عملیاتی و طراحی محصول، تحت عملیات سطحی مناسب قرار گیرند. اجزای سازهای آلیاژ آلومینیوم معمولاً آنودایز میشوند تا مقاومت در برابر خوردگی و سایش بهبود یابد و در عین حال ظاهر مورد نیاز را فراهم کنند. محفظههای ربات که به جلوههای بصری خاصی نیاز دارند، میتوانند تحت فرآیندهای سندبلاست، پوشش یا سایر فرآیندهای پرداخت نیز قرار گیرند.
در حین نصب ربات، باید از نیروی اتصال بیش از حد، به خصوص هنگام مونتاژ محفظههای آلیاژ آلومینیوم با دیواره نازک، اجتناب شود، زیرا نیروی بیش از حد ممکن است باعث تغییر شکل موضعی شود. نواحی دقیق مانند پایههای نصب موتور و محل قرارگیری یاتاقانها باید در حین مونتاژ تمیز بمانند تا از ایجاد پلیسه و تراشههای فلزی که بر نصب تأثیر میگذارند، جلوگیری شود.
رباتهای متحرک فضای باز همچنین به مواد و روشهای محافظتی مناسب برای آب باران، گرد و غبار، رطوبت و سایر شرایط محیطی نیاز دارند.
در طول کارکرد طولانی مدت ربات، پیچ و مهرههای اتصال، نقاط نصب قاب و رابطهای سازهای حیاتی باید به صورت دورهای بازرسی شوند. در صورت بروز لرزش غیرمعمول، آسیب ناشی از برخورد یا شل شدن سازه، اجزای مربوطه و سازههای اتصال باید به سرعت بازرسی شوند تا از تأثیر مشکلات جزئی مونتاژ بر عملکرد کلی تجهیزات جلوگیری شود.
خدمات بازرسی کیفیت و ساخت سفارشی برای بدنه و فریم ربات
بازرسی کیفیت برای اجزای سازه ربات میتواند بر اساس نقشههای مشتری و الزامات مهندسی خاص انجام شود. موارد بازرسی استاندارد میتواند شامل طول، عرض، ارتفاع، قطر سوراخ، فاصله سوراخها، رزوهها، صافی، عمود بودن و ابعاد جفت شدن بحرانی باشد. برای اجزای با دقت بالا مانند محفظههای مفصل بازوی رباتیک و پایههای دقیق، میتوان از دستگاههای اندازهگیری مختصات برای بررسی ابعاد مکانی و تلرانسهای هندسی استفاده کرد.
خدمات ماشینکاری CNC سفارشی میتواند شامل توسعه نمونه اولیه ربات، تولید در دستههای کوچک، سفارشات با حجم متوسط و تامین حجم طولانی مدت باشد. قبل از تولید، مدلهای سهبعدی، نقشههای مهندسی و الزامات مواد برای ایجاد دادههای مونتاژ حیاتی بررسی میشوند. سپس بازرسی قطعه اول و نمونهبرداری در حین تولید میتواند در طول تولید انجام شود و پس از آن تأیید نهایی ابعاد، ظاهر و کیفیت عملیات سطحی انجام شود.
برای تولیدکنندگان ربات، برنامههای ماشینکاری اختصاصی و سوابق کیفیت نیز میتوانند برای مدلهای مختلف ربات ایجاد شوند و به سفارشات تکراری اجازه دهند تا با کارایی بیشتری وارد تولید شوند. با قابلیتهای پایدار تولید CNC، محفظهها و قابهای ربات میتوانند به تعادل بهتری بین دقت ابعادی، استحکام ساختاری، کنترل وزن و ثبات مونتاژ دست یابند و اجزای ساختاری دقیق و قابل اعتمادی را برای بازوهای رباتیک صنعتی، رباتهای مشارکتی، AGVها، AMRها و سایر تجهیزات خودکار فراهم کنند.
















