
Tööstusroboteid kasutatakse laialdaselt materjalide käitlemiseks, keevitamiseks, kokkupanekuks, lihvimiseks, värvimiseks, palletimiseks, automatiseeritud laadimiseks ja mahalaadimiseks. Nende liikumise täpsus ja tööstabiilsus on tihedalt seotud sisemiste konstruktsioonielementide tootmiskvaliteediga. Roboti käed, liigendkorpused, kinnitusalused, ühenduspesad, äärikplaadid, tugikomponendid ja efektorpea kinnituskonstruktsioonid vajavad kõik täpseid mõõtmeid, piisavat konstruktsioonitugevust ja stabiilset montaažijõudlust. CNC-täppistöötlusega saab neid komponente töödelda vastavalt insenerjoonistele ja 3D-mudelitele freesimise, puurimise, keermestamise, sisetreimise, servade freesimise ja muude toimingute abil. Koos sobiva materjalivaliku, kinnitusdetailide disaini, mõõtmete kontrolli ja pinnatöötlusega pakub CNC-töötlus usaldusväärset tootmistuge tööstusrobotikomponentidele, mida kasutatakse nõudlikes töökeskkondades.
CNC-töötlemise eelised tööstusrobotite konstruktsioonielementidele
Tööstusrobotite konstruktsioonikomponentidel on sageli keerulised profiilid, tihedad kinnitusavad, erinevad seinapaksused ja ranged positsioneerimisnõuded. Tavapärased töötlemismeetodid võivad raskendada mõõtmete täpsuse ja keerukate konstruktsiooninõuete tasakaalustamist. CNC-töötlusseadmed saavad keerukate profiilide töötlemiseks järgida programmeeritud tööriistaradasid, säilitades samal ajal ühtlased aukude asukohad, kinnituspinnad ja paigutusstruktuurid. Erinevaid materjale, sealhulgas alumiiniumisulameid, terast ja roostevaba terast, saab töödelda sobivate lõikeriistade ja töötlemisparameetrite abil, et saavutada praktiline tasakaal kaalu, tugevuse, efektiivsuse ja kasutusea vahel.
Ülitäpne töötlemine parandab montaaži stabiilsust
Roboti käed ja ühendusstruktuurid vajavad täpseid mehaanilisi ühendusi. Liigne mõõtmete hälve kinnitusavades, laagripesades, positsioneerimisavades või ühenduspindades võib mõjutada järgnevat kokkupanekut. CNC-töötluses saab kasutada järjepidevaid koordinaatviiteid mitme kriitilise tunnuse töötlemiseks ja korduvast kinnitusest tingitud positsioneerimishälvete vähendamiseks.
Roboti ühenduskorpuste, äärikühenduste ja õlaühendusstruktuuride puhul saab täppisfreesimise, -treimise ja -puurimise abil kontrollida ava läbimõõtu, avade vahekaugust, tasapinda ja positsioonitäpsust. Pärast töötlemist saab kriitiliste mõõtmete kontrollimiseks kasutada koordinaatmõõtemasinaid, nägemiskontrollsüsteeme, mikromeetreid ja muid mõõteseadmeid, mis aitavad erinevatel tootmispartiidel säilitada head vahetatavust.
Kerged materjalid parandavad roboti liikumise efektiivsust
Tööstusrobotid muudavad kiirel töötamisel sageli oma käe asendit ja liikumissuunda. Konstruktsioonikomponentide kaal mõjutab otseselt ajamisüsteemile avalduvat koormust. Alumiiniumsulameid kasutatakse roboti konstruktsioonielementides laialdaselt, kuna need pakuvad väikest kaalu, head töödeldavust ja soodsat soojusjuhtivust. Need sobivad roboti käe korpuste, liigendkatete, kinnitusplaatide, tugiistmete ja muude komponentide jaoks.
Suurema koormuse all olevate või paremat kulumiskindlust vajavate komponentide jaoks saab valida roostevaba terase ja legeerterase. CNC-töötlemisparameetreid saab reguleerida vastavalt materjali kõvadusele, sealhulgas tööriista valikut, spindli kiirust, etteandekiirust ja lõikesügavust, mis aitab säilitada stabiilset mõõtmete täpsust ja pinnakvaliteeti.
Kompleksne konstruktsioonide töötlemine vastab roboti disaini nõuetele
Tööstusrobotid kasutavad suurema liikumisulatuse saavutamiseks sageli õõnsaid konstruktsioone, õhukesi seinu, tugevdusribisid ja kumeraid pindu. CNC-töötluses saab keerukate profiilide valmistamiseks kasutada mitmeteljelist töötlemist, täppisfreesimist ja etapiviisilist töötlemist, käsitledes samal ajal sügavaid õõnsusi, kitsaid sooni, kaldpindu ja ebakorrapäraseid kinnitusalasid.
Õhukeseinaliste komponentide puhul tuleb deformatsiooni vähendamiseks hoolikalt kontrollida kinnitusjõudu ja lõikekoormust. Mõistlik jämetöötluse, poolviimistlemise ja viimistluse järjekord aitab samuti järk-järgult sisemisi pingeid vabastada ja lõplikku mõõtmete stabiilsust parandada.
CNC-töötlusmeetodid ja rakendused tööstusrobotite komponentidele
Roboti konstruktsioonielementide töötlemine ei ole lihtsalt materjali joonisele vastav lõikamine. Tootmisprotsess peab arvestama komponendi geomeetria, materjali omaduste, montaažisuhete ja tegeliku töökeskkonnaga. Erinevad komponendid, näiteks robotkäed, liigendkorpused, alused ja efektorpea kinnitusdetailid, võivad vajada spetsiaalseid asukoha viiteid ja töötlemisjärjestusi. Digitaalne CNC-programmeerimine koos täppiskontrolliga aitab säilitada protsessi kontrolli alates tooraine ettevalmistamisest kuni valmiskomponentide tootmiseni.

CNC-töötlusprotsess tööstusrobotite konstruktsioonielementide jaoks
Stabiilne töötlemisprotsess võib vähendada mõõtmete kõikumisi partiitootmise ajal ja parandada keerukate komponentide tootmise efektiivsust. Tüüpiline CNC-tootmise töövoog hõlmab järgmisi samme:
- Joonise ja 3D-mudeli kinnitus: kontrollige komponentide mõõtmeid, tolerantse, materjali spetsifikatsioone, aukude asukohti, keermeid, pinna karedust ja montaažinõudeid.
- Protsessi planeerimine: Valige sobivad töötlemisviited ja kinnitusmeetodid, määrates samal ajal sobiva järjestuse jämeda töötlemise, poolviimistlemise ja viimistluse jaoks.
- Tooraine kontroll: Enne töötlemist kontrollige alumiiniumisulami, terase, roostevaba terase või muude toorikute spetsifikatsioone, mõõtmeid ja pinna seisukorda.
- CNC programmeerimine: Töödelge tööriistateid komponendi struktuuri põhjal ning määrake spindli kiirus, etteandekiirus, lõikesügavus ja jahutusvedeliku parameetrid.
- Kriitiliste detailide töötlemine: Töödelge kinnituspindu, asukoha avasid, laagriavasid, ühendusavasid, keermestatud auke ja keerulisi profiile kontrollitud täpsusega.
- Esimese artikli kontroll: kontrollige esimese valmiskomponendi peamisi mõõtmeid ja montaažiomadusi ning optimeerige vajadusel programmi või töötlemisparameetreid.
- Partiitootmine ja protsessi jälgimine: tööriistade kulumise, masina seisukorra ja mõõtmete stabiilsuse jälgimine, et säilitada tootmispartiide vaheline järjepidevus.
- Pinnatöötlus ja lõppkontroll: Kandke peale anodeerimine, abrasiivpuhastus, passiivimine, katmine või muud töötlused vastavalt rakendusnõuetele, millele järgneb lõplik mõõtmete ja visuaalne kontroll.
Standardiseeritud töövoog loob terviklikuma tootmisregistri, mis hõlmab projekteerimisandmeid, materjale, CNC-programme, töötlemistoiminguid ja kontrollitulemusi. See sobib robotitootjatele, kes vajavad prototüüpe, väikepartiide tootmist ja pikaajalist komponentide tarnimist.
Rakendused robotikäsivartel, liigendkorpustel ja kinnitusalustel
Robotikäsi on oluline konstruktsioonielement, mis vastutab ruumilise liikumise eest. Selle sisemine struktuur võib sisaldada reduktoreid, mootoreid, laagreid ja ülekandekomponente, seega peab käe korpus tasakaalustama kaalu, jäikust ja paigaldustäpsust. CNC-töötlusega saab toota roboti konstruktsiooni järgi kõverprofiile, ühendusavasid, sisemisi õõnsusi ja tugevdusstruktuure.
Liigendkorpuste puhul tuleb erilist tähelepanu pöörata laagriavadele, reduktori kinnitusliidestele ja mootori kinnitusavadele. Roboti alus toetab kogu roboti kere ning nõuab piisavat konstruktsioonitugevust ja mõõtmete stabiilsust. Täppisfreesimine ja -puurimine võimaldavad tagada täpsed kinnituspinnad ja ühendusfunktsioonid roboti ja selle aluse stabiilseks paigaldamiseks.
Rakendused efektorseadmetes ja automatiseeritud tootmisliinide struktuurides
Tööstusrobotite efektormehhanismide hulka võivad kuuluda haaratsid, iminapad, keevituspüstolid, lihvimisriistad või muud spetsiaalsed mehhanismid. Efektormehhanismide kinnitusplaadid, ühendusäärikud, tööriistahoidikud ja paigutusstruktuurid vajavad täpseid aukude suhteid, et tagada roboti ja selle tööriistade vaheline usaldusväärne ühendus.
Automatiseeritud tootmisliinidel kasutatakse ka palju tugiistmeid, positsioneerimisplokke, ühendusplaate, juhtrööbaste kinnitusi ja tööriistastruktuure. Kuigi need komponendid on üldiselt väiksemad kui roboti põhistruktuur, vajavad nad siiski stabiilseid aukude positsioneerimise ja montaaži mõõtmeid. CNC-töötlus võimaldab töötlusprogramme kiiresti kohandada vastavalt erinevatele automatiseerimisseadmete konstruktsioonidele, mistõttu sobib see kohandatud komponentide ja väikesemahulise ning suure segutootmise jaoks.
| Roboti konstruktsioonikomponent | Tavalised materjalid | Peamised töötlemisprotsessid | Peamised jõudlusnõuded |
| Roboti käe korpus | Alumiiniumsulam, legeerteras | CNC freesimine, puurimine, keermestamine | Kerge disain, jäikus, mõõtmete stabiilsus |
| Ühine eluase | Alumiiniumisulam, roostevaba teras | Täppisfreesimine, -treimine, -puurimine | Augu täpsus, kontsentrilisus, montaaži täpsus |
| Robotibaas | Alumiiniumsulam, teras | Freesimine, puurimine, keermestamine | Kandevõime, tasapinnalisus, ühenduse stabiilsus |
| Efektori kinnitusplaat | Alumiiniumisulam, roostevaba teras | Freesimine, puurimine, servade lõikamine | Augu positsioneerimine, asukoha täpsus |
| Reduktori ühenduspesa | Alumiiniumsulam, legeerteras | Freesimine, puurimine, keermestamine | Kontsentrilisus, konstruktsiooni tugevus |
| Roboti tugikomponent | Alumiiniumsulam, teras | Freesimine, puurimine | Jäikus, vastupidavus, paigaldustäpsus |
| Automatiseeritud tööriistabaas | Alumiiniumisulam, roostevaba teras | Freesimine, puurimine, keermestamine | Positsioneerimistäpsus, korduv montaaži stabiilsus |
Tööstusrobotite konstruktsioonielementide funktsionaalne ja jõudluskontroll
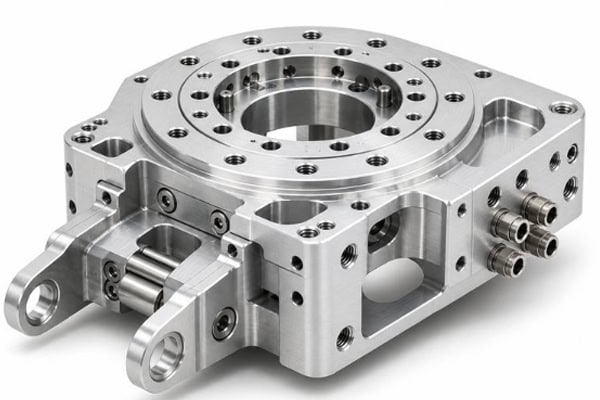
Roboti konstruktsioonielemendid teevad enamat kui lihtsalt mehaaniliste ühenduste pakkumist. Need toetavad ka koormusi, paigutavad seadmeid, ühendavad ülekandekomponente, vähendavad konstruktsiooni liikumist ning pakuvad kinnitusliideseid mootoritele ja muudele mehhanismidele. CNC-töötlemise ajal tuleb kriitilisi mõõtmeid kontrollida vastavalt iga komponendi kavandatud funktsioonile, arvestades samal ajal pinna kvaliteeti, materjali omadusi ja konstruktsiooni jäikust. Kiirete robotite puhul võivad konstruktsioonielemendi kaalu muutused mõjutada liikumisinertsi ja süsteemi reaktsiooni, mistõttu on oluline tasakaalustada kerge konstruktsioon piisava mehaanilise tugevusega.
Toetuse, positsioneerimise ja ülekandekomponentide paigaldusfunktsioonid
Roboti konstruktsioonielemendid pakuvad usaldusväärseid kinnituskohti mootoritele, reduktoritele, laagritele, kodeerijatele ja efektormehhanismidele. CNC-töötlusega saab luua laagripesasid, paigaldusastmeid, kinnitusavasid, tugevdusribisid ja keermestatud liideseid roboti korpuse sees või pinnal.
Täpsed positsioneerimisstruktuurid aitavad vähendada montaaži hälbeid ja säilitada ülekandekomponentide vahel õigeid suhteid. Robotimoodulite puhul, mis vajavad sagedast paigaldamist ja eemaldamist, peavad ühendus- ja positsioneerimisavad tagama ka hea korduvuse. Nõuetekohane kaldpindade ja ebatasasuste eemaldamine aitab vähendada montaaži ajal tekkivaid häireid ja parandada paigaldamise efektiivsust.
Tugevuse, jäikuse, pinnakvaliteedi ja pikaajalise toimivuse kontroll
Roboti konstruktsioonielemendid puutuvad pikaajalise töötamise ajal kokku korduva liikumise, mehaaniliste koormuste ja seadmete vibratsiooniga. Seetõttu on stabiilne konstruktsiooniline jõudlus oluline. Robotivarraste ja liigendkorpuste puhul tuleks seina paksus ja tugevdusribid projekteerida vastavalt, et säilitada vajalik jäikus ilma tarbetut kaalu lisamata. Kandevate komponentide ja aluste puhul tuleb erilist tähelepanu pöörata materjali tugevusele, ühenduskohtadele ja töötlemisejärgsele tasasusele.
Pinna kvaliteet mõjutab ka montaaži toimivust. Täppisviimistlus võib parandada kinnitus- ja vastaspindade karedust, samas kui ebatasasuste eemaldamine aitab vähendada montaažihäireid. Sõltuvalt materjalist ja töökeskkonnast võivad anodeerimine, passivatsioon või muud pinnatöötlused parandada korrosioonikindlust ja pinna vastupidavust.
Partiitootmise ajal tuleks pidevalt jälgida tööriistade kulumist ja masina seisukorda. Kriitilisi mõõtmeid, nagu ava läbimõõt, tasapind, kontsentrilisus ja positsioonitäpsus, saab kontrollida spetsiaalsete kontrollprotokollide abil. Valideeritud CNC-programme saab ka tulevaste tellimuste jaoks uuesti kasutada, mis aitab robotitootjatel luua stabiilse ja korratava komponentide tarnesüsteemi.
Tööstusrobotite konstruktsioonielementide CNC-töötlus sobib robotivarte, liigendkorpuste, aluste, reduktorite ühenduskomponentide, efektormootorite kinnitusdetailide ja automatiseeritud tööriistastruktuuride jaoks. Sobivate materjalide, näiteks alumiiniumisulamite, terase ja roostevaba terase valimine ning täppisfreesimise, puurimise, sisetreppimise, keermestamise ja pinnatöötluse kombineerimine võimaldab tootjatel täita konstruktsiooni tugevuse, kergekaalulise disaini, montaažitäpsuse ja pikaajalise töö nõudeid. CNC-täppistöötlus pakub paindlikku tootmistuge robotiprototüüpide, väikepartiide, kohandatud komponentide ja suurtootmise jaoks.
















